OpenAMRobot: mã nguồn mở chưa đồng nghĩa robot sẵn sàng triển khai
Manifest, phiên bản phần cứng và bằng chứng kiểm chứng giúp đánh giá một nền tảng robot rõ hơn số lượng repository công khai.

Một robot có kho mã công khai chưa chắc đã là một sản phẩm có thể triển khai ngay. Với OpenAMRobot, cách đánh giá hữu ích hơn là xem từng phần đã mở những gì, phiên bản nào được chốt và năng lực nào còn đang thử nghiệm. Phần mềm, phần cứng và bằng chứng vận hành phải được đọc cùng nhau.
Đây là bài kiến thức dựa trên tài liệu hiện có của dự án, không phải thông báo phát hành OpenAMRobot 2.0. Trang trạng thái, cập nhật ngày 20/10/2026, phân biệt rõ cấu trúc tài liệu với mức trưởng thành của tính năng: có trang hướng dẫn chưa đồng nghĩa phần triển khai đã hoàn tất.
Mở mã nào, mở bản vẽ nào?
Chính sách của dự án phân loại tài sản: phần mềm và firmware dùng MIT; tài liệu, sơ đồ và ảnh gốc dùng CC BY 4.0; các nguồn thiết kế phần cứng như CAD, PCB và bản vẽ thuộc nhóm CERN-OHL-P-2.0. Đây là mô tả chính sách OpenAMRobot công bố, không phải giấy phép duy nhất bao trùm mọi thứ trong hệ sinh thái.
Dự án cũng nói vật liệu bên thứ ba giữ điều kiện riêng và các thông báo cụ thể có thể quyết định phạm vi áp dụng. Vì vậy, không thể nhìn một chữ “MIT” ở trang đầu rồi mặc nhiên dùng mọi datasheet, ảnh hoặc thành phần phụ thuộc theo cùng điều kiện.
Với người đánh giá kỹ thuật, việc phân loại tài sản còn giúp biết mình thực sự có gì để tái tạo hệ thống. Mã điều khiển không thay thế được bản vẽ cơ khí, còn bản vẽ không tự cung cấp cấu hình phần mềm phù hợp. Tính mở và tính đầy đủ là hai câu hỏi liên quan nhưng khác nhau.
Vì sao bản phát hành cần chốt từng thành phần?
Kho phát hành mô tả một snapshot kết hợp nhiều repository, với manifest ghi commit và checksum của từng phần. Dự án nhấn mạnh nhánh main tiếp tục phát triển và không được coi như một bản phát hành cố định.
Điều này giải quyết một vấn đề thường gặp khi tái tạo hệ nhiều tầng: mỗi kho có thể đã thay đổi ở thời điểm tải xuống. Nếu firmware, giao diện và phần mềm điều khiển được lấy tùy ý từ các thời điểm khác nhau, người lắp không còn chắc đang dùng một tổ hợp đã được mô tả cùng nhau.
Manifest đóng vai trò xác định tổ hợp nguồn, trong khi checksum giúp kiểm tra tệp có khớp bản ghi hay không. Hai thứ này hỗ trợ việc biết đang thử cái gì; chúng chưa chứng minh robot đã vượt mọi bài kiểm tra an toàn hoặc làm việc tốt trong môi trường của người sử dụng.
Trạng thái tài liệu không phải trạng thái sản phẩm
Cổng tài liệu trình bày nền tảng di động, giao diện vận hành và những hướng đang phát triển như thao tác bằng tay robot, thu thập trình diễn. Không nên gom chúng thành một tuyên bố rằng toàn bộ năng lực robot đa dụng đã sẵn sàng.
Trang trạng thái cho biết phần cứng còn trong quá trình kiểm chứng phiên bản; các nhánh thao tác và trình diễn mang tính thử nghiệm, đang phát triển. Những nhãn này cần được giữ nguyên ý nghĩa khi viết về dự án. Một lộ trình có giá trị định hướng nhưng không phải kết quả đo.
Điểm quan trọng khi xem demo là xác định phần nào thực sự chạy, trong điều kiện nào và có thể lặp lại ra sao. Một đường dẫn đến tài liệu hoặc một hình robot không tự trả lời các câu hỏi đó. Đánh giá cần tìm bằng chứng tương ứng với năng lực đang được nói tới.
Phần cứng đặt ra giới hạn mà kho mã không xóa được
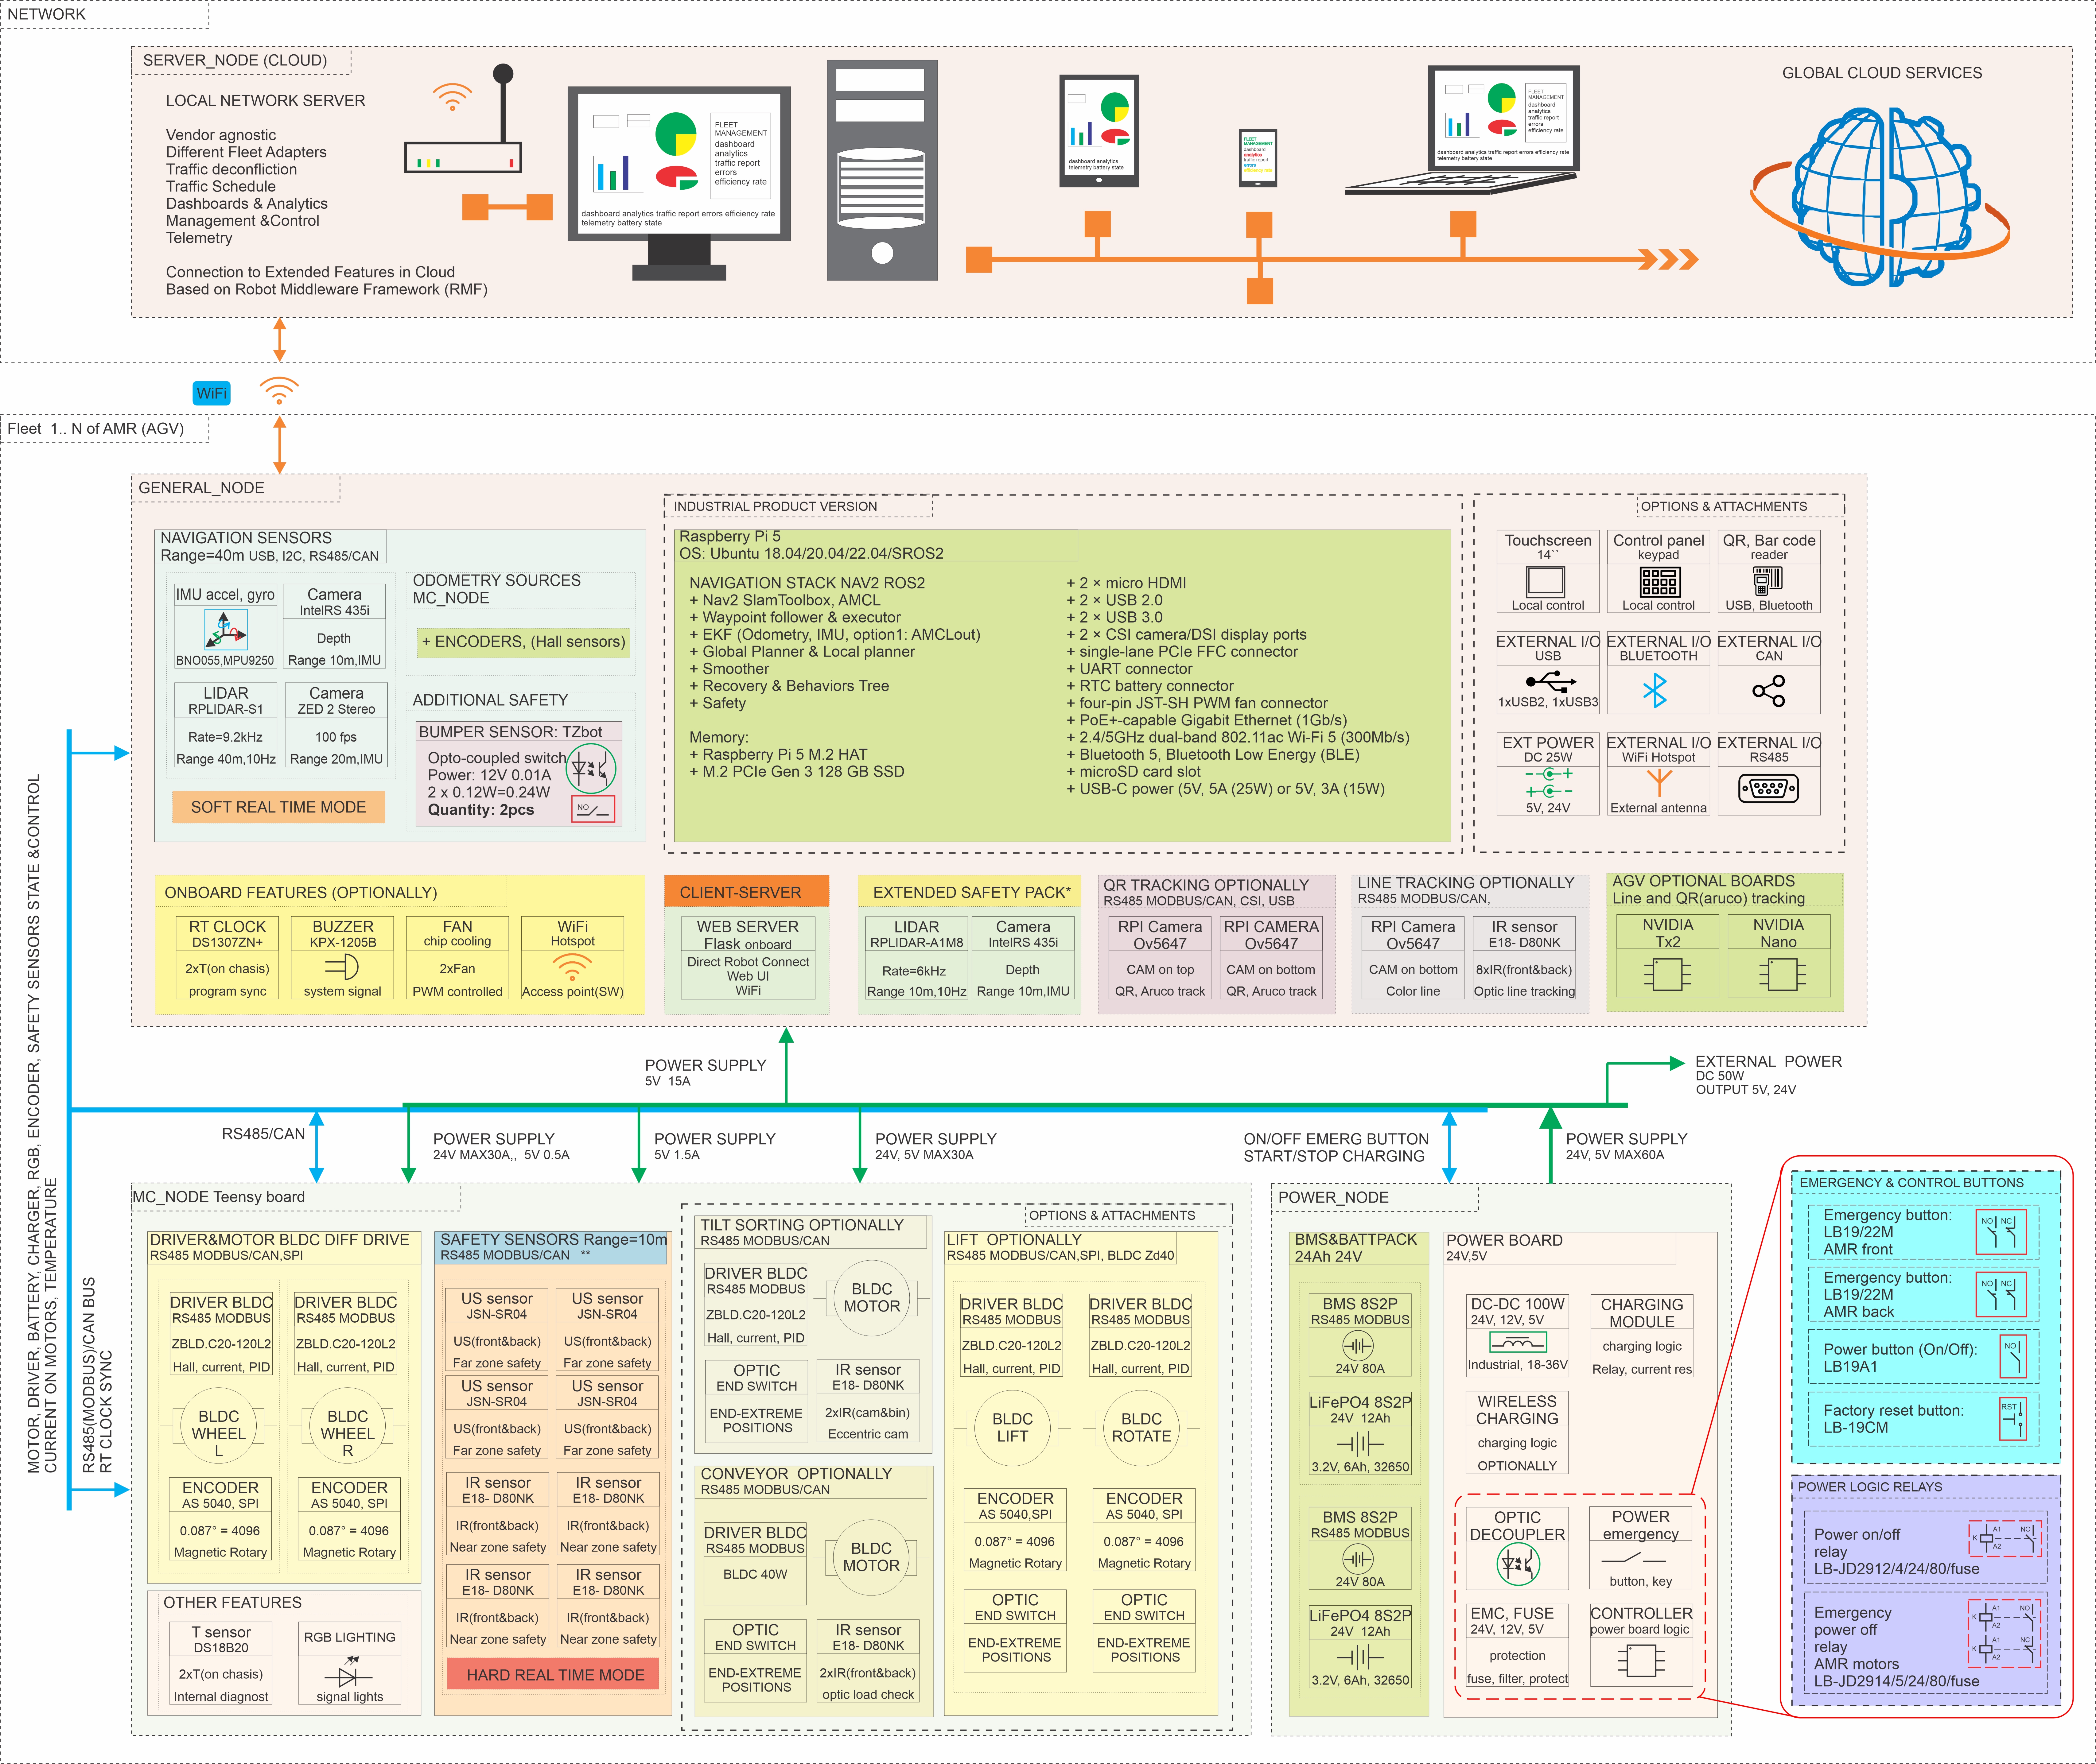
Tài liệu phần cứng gọi nền tảng là experimental và documentation-first. Nội dung công bố bao gồm điện, cảm biến, điều khiển động cơ, danh mục linh kiện và những giới hạn đã biết. Đây là thông tin đáng đọc trước khi xem dự án như một gói hàng sẵn sàng vận hành.
Trong hệ robot, thuật toán phải đi qua cảm biến, dây nối, bộ điều khiển và cơ cấu chấp hành thật. Sai khác giữa phiên bản vật lý và cấu hình phần mềm có thể khiến kết quả khác kỳ vọng, dù mã nguồn vẫn biên dịch được.
Do đó, khả năng tái tạo cần gắn với revision phần cứng và quy trình chấp nhận cụ thể. Bài viết không hướng dẫn đấu dây hay sửa hệ an toàn; các thao tác ấy phải dựa trên tài liệu đúng phiên bản và người có chuyên môn phù hợp.
Đánh giá tính mở bằng khả năng kiểm tra lại
Một cách tiếp cận là bắt đầu từ yêu cầu công việc, rồi truy ngược đến phần mềm, firmware, phần cứng và bằng chứng tương ứng. Nếu một năng lực chỉ có trên roadmap, nó phải được ghi là kế hoạch. Nếu mới thử trong mô phỏng, không nên trình bày như kết quả trên robot vật lý.
Việc công khai nguồn có thể giúp người khác xem xét, sửa đổi và kiểm tra cách hệ thống hoạt động trong phạm vi giấy phép. Nhưng những lợi ích đó không tự bảo đảm độ tin cậy, mức tự chủ hay điều kiện sử dụng thương mại cho mọi trường hợp.
Với OpenAMRobot, điều có ích nhất từ tài liệu là khả năng tách những lớp này ra để đánh giá. Bước tiếp theo của một đội muốn dùng nền tảng là xác định tổ hợp phiên bản và kiểm chứng nhiệm vụ của chính mình, thay vì coi mức độ công khai là một phép đo thay cho khả năng triển khai.
Nguồn và sơ đồ
Nguồn: kho phát hành OpenAMRobot; phân loại giấy phép; trạng thái dự án, cập nhật 20/10/2026; tài liệu phần cứng. phu.lt chưa lắp, chạy hoặc xác nhận độc lập khả năng của robot.
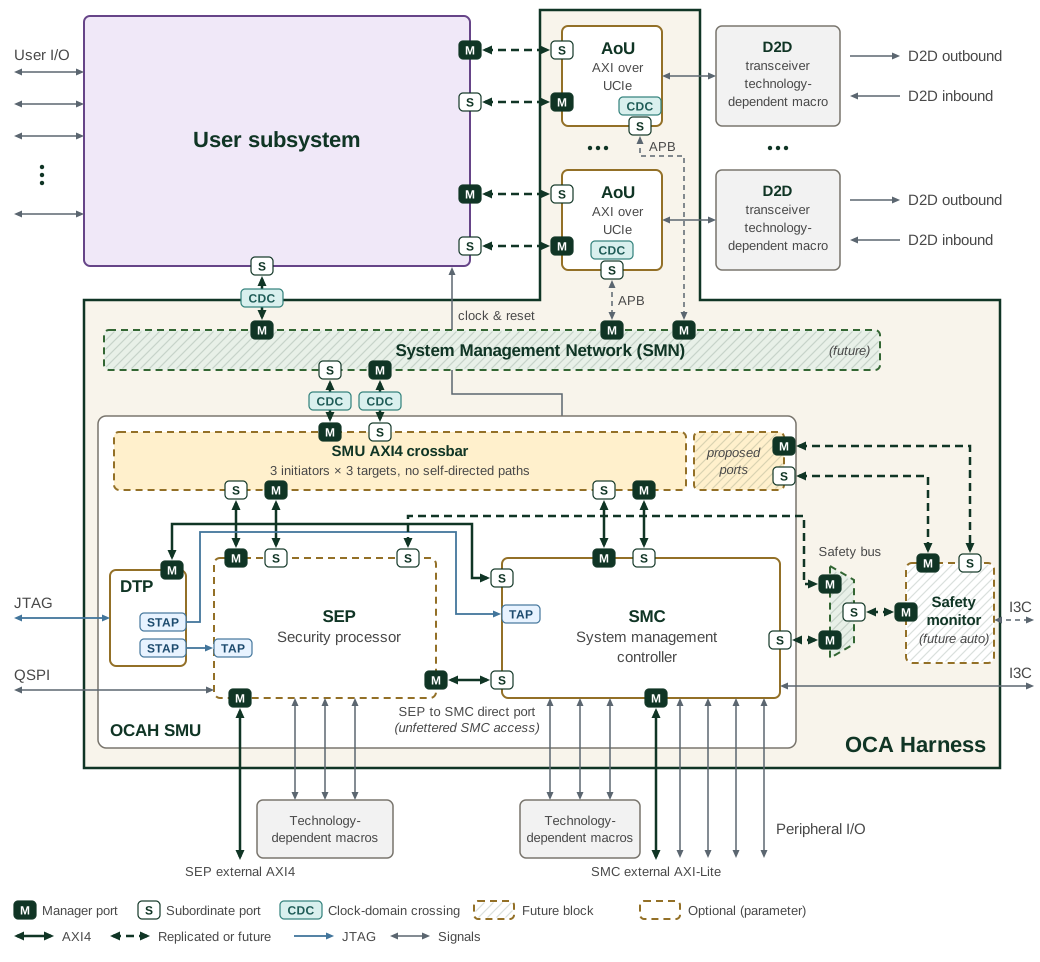
Sơ đồ kiến trúc tư liệu: OpenAMRobot/Botshare LTD, từ kho phần cứng, dùng theo nhóm tài liệu và sơ đồ CC BY 4.0 trong LICENSING.md; sử dụng nguyên bản. Hình mô tả kiến trúc tham khảo, không phải bảng thông số xác nhận cho bản phát hành hiện hành.