Tag: robotics
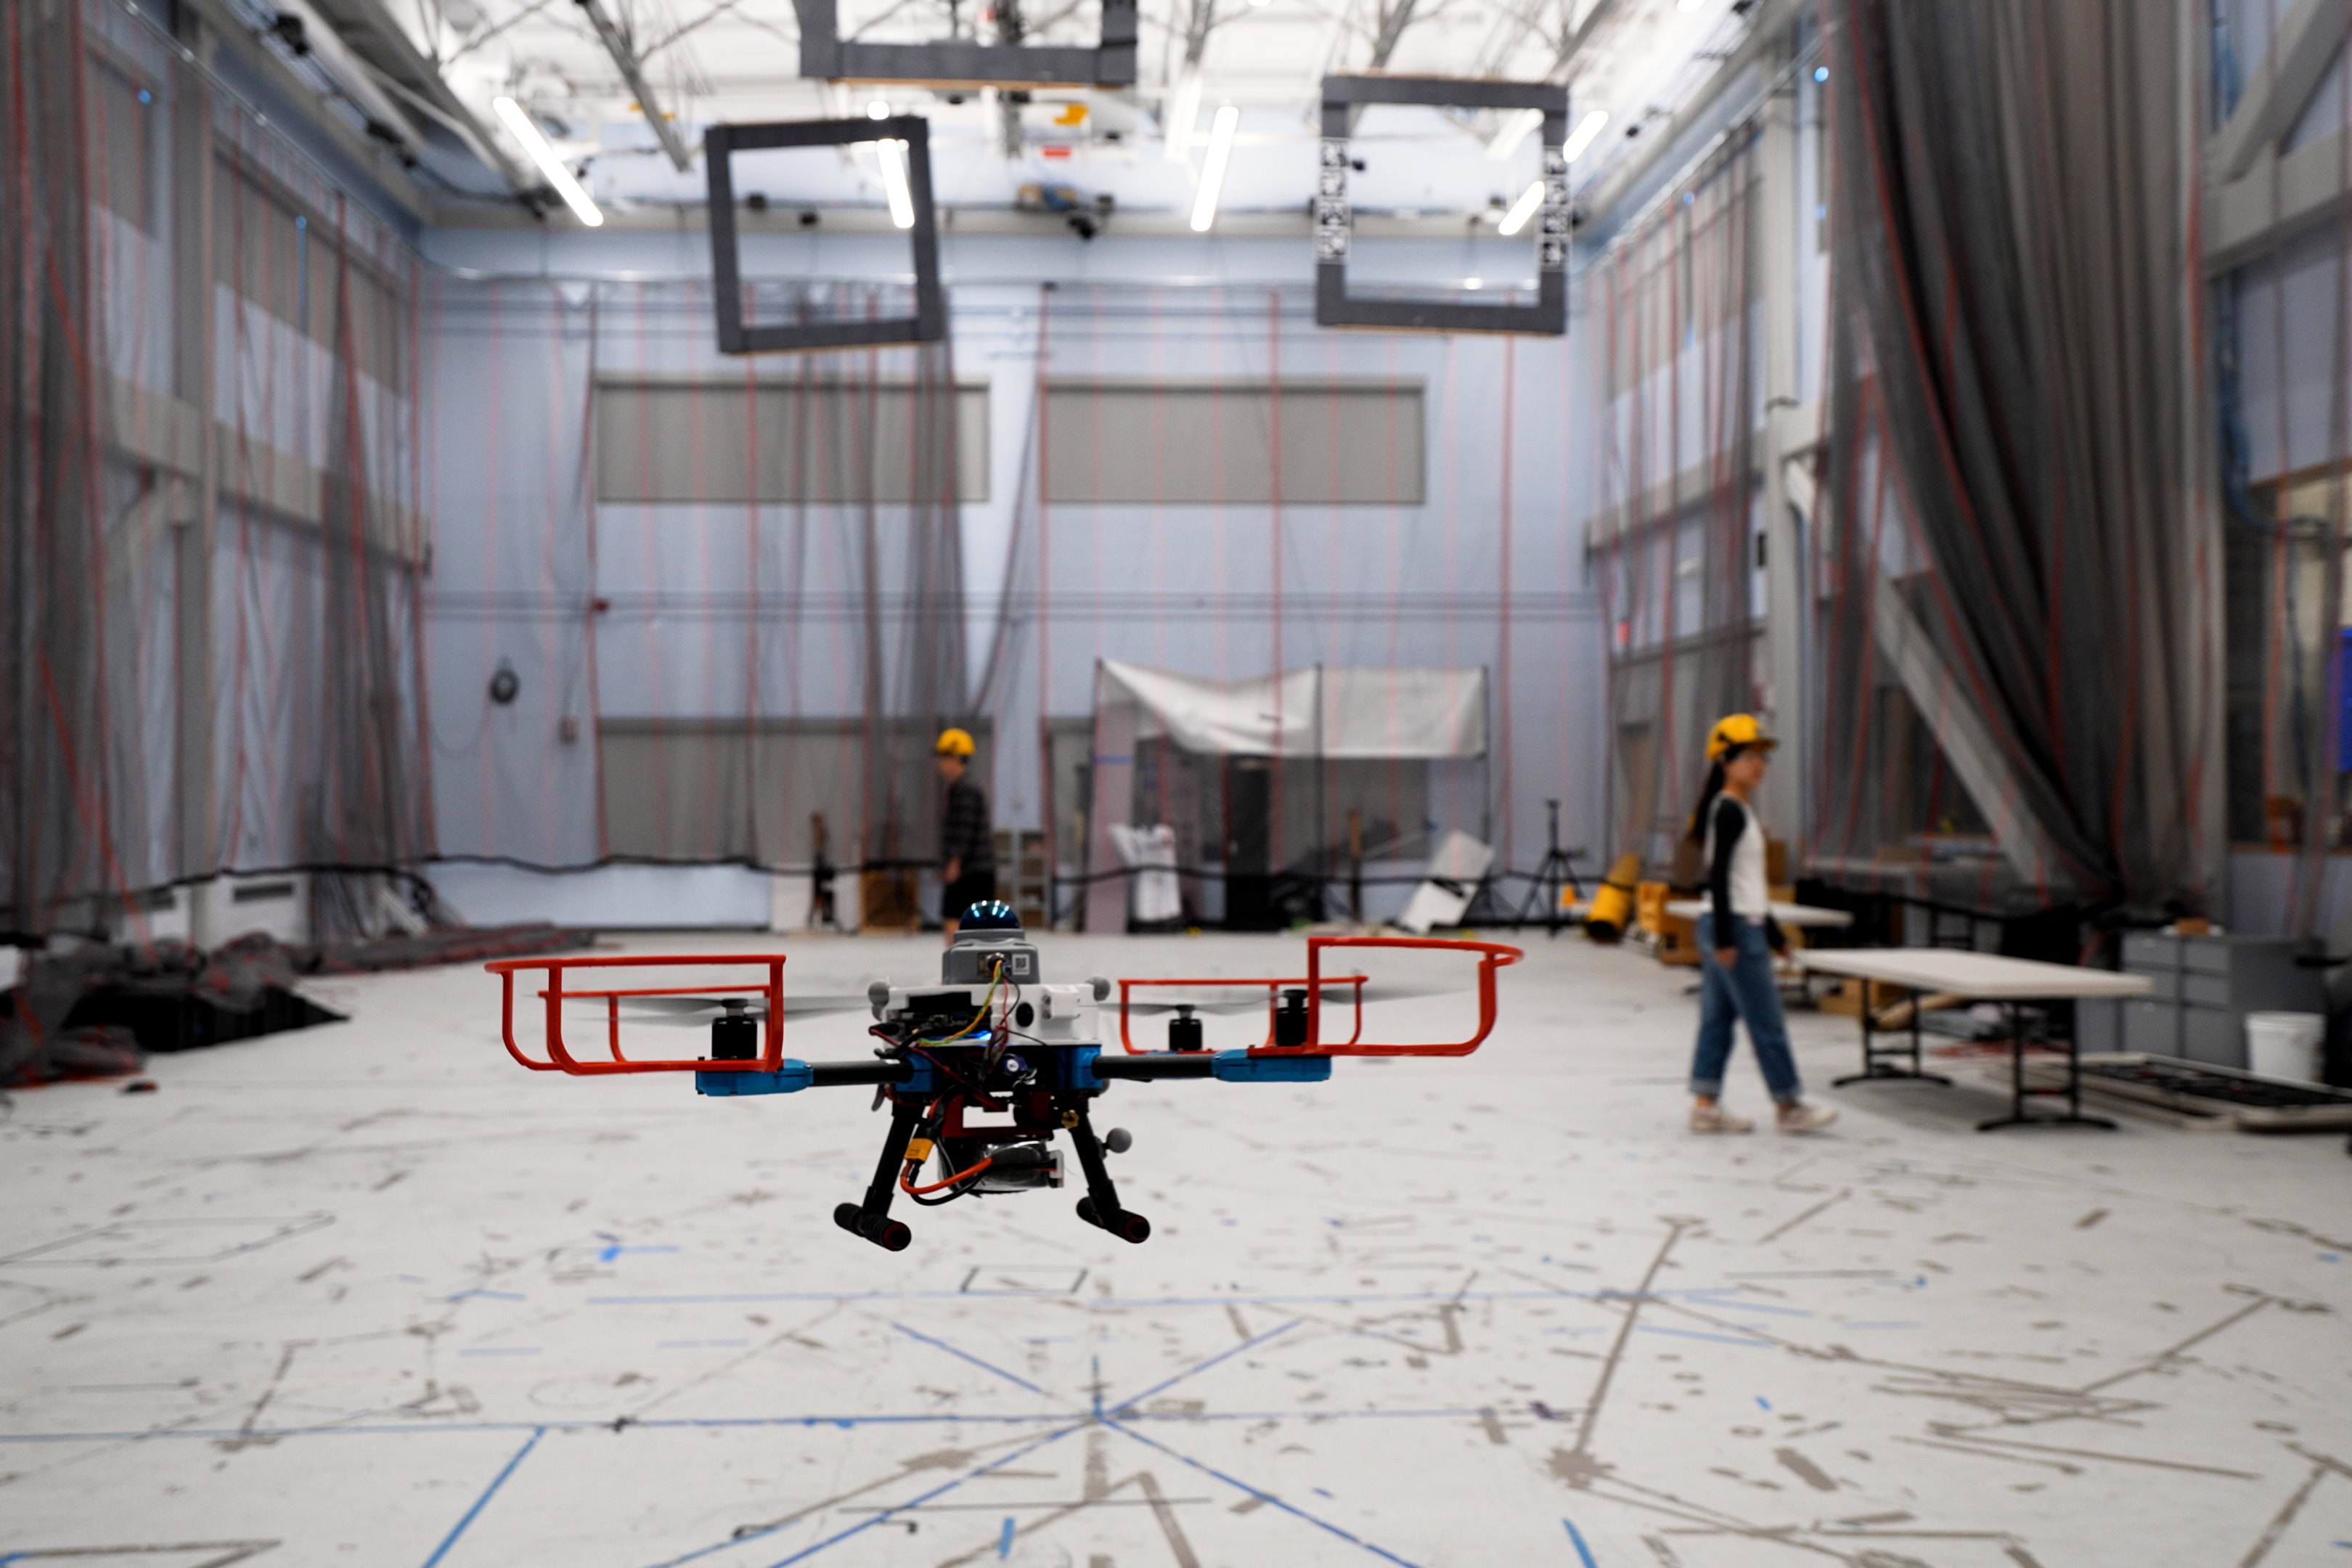
SANDO lập hành lang an toàn theo thời gian, giúp drone né vật cản...
Hệ lập kế hoạch của MIT kết hợp bản đồ rủi ro, vùng không gian–thời gian và tối ưu ràng buộc cứng. Bảo đảm toán học chỉ đúng khi c...

AI developer có thể thuê GPU theo giờ: Physical AI vẫn thiếu một ...
Cloud đã biến GPU thành tài nguyên có thể thuê theo nhu cầu, nhưng thử một model điều khiển robot vẫn thường đòi hỏi mua phần cứng...
Robot vẫn giống những chiếc máy riêng lẻ: Physical AI đang xây th...
Robotics đang có nhiều model, simulator và robot giỏi hơn, nhưng phần mềm vẫn khó mang từ cỗ máy này sang cỗ máy khác. Những động ...

Humanoid đã có giá niêm yết, nhưng phần mềm vẫn là nút thắt: Inna...
Humanoid đã xuất hiện trong các cửa hàng với mức giá cụ thể, nhưng mua được phần cứng chưa đồng nghĩa developer có một nền tảng mở...
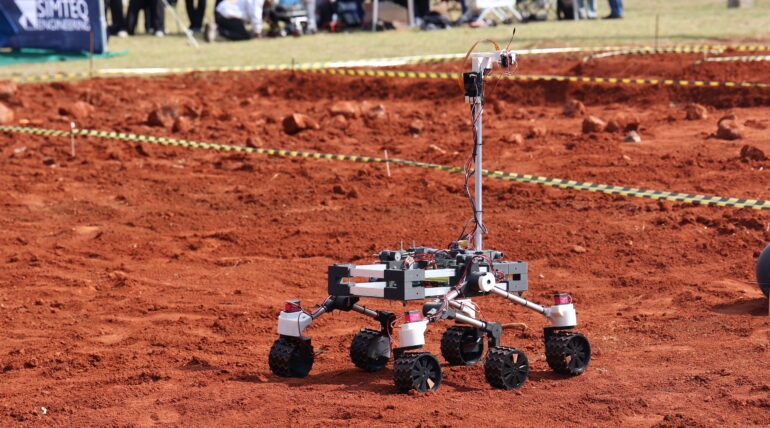
Mars rover từng là dự án của các cơ quan vũ trụ tỷ đô: 120 bạn tr...
Khoảng 120 học sinh và sinh viên từ Nam Phi, Kenya và Zimbabwe đưa 18 rover tự chế tới Mars Yard của SANSA để vượt địa hình và làm...

Robot thường thích nghi bằng software: Một hướng khác là để cơ th...
Một nhánh robotics đang chuyển một phần việc thích nghi từ thuật toán sang hình học, vật liệu và cơ thể robot. Floaty — robot bay ...

Humanoid cố học cách đi như người: Một hướng robot khác chỉ gắn m...
Thay vì chế tạo một robot hai chân tự bước đi, nhóm University of Michigan biến nẹp đầu gối thương mại thành exoskeleton bằng moto...
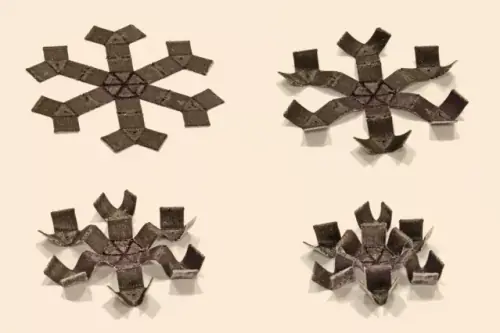
Robot thường bị “khóa” vào một kiểu di chuyển: Soft robot mới đổi...
Nhóm nghiên cứu tại Zhejiang University chế tạo một soft robot sáu nhánh có thể chuyển giữa hơn chín chế độ di chuyển trong chưa t...

Microrobot không chỉ cần biết bơi hay bò: Hệ mới phối hợp để “chỉ...
Nhóm Cornell đã tích hợp cảm biến nhiệt, logic CMOS và các lông chuyển nhân tạo vào một hệ robot vi mô có thể cảm nhận nhiệt độ rồ...
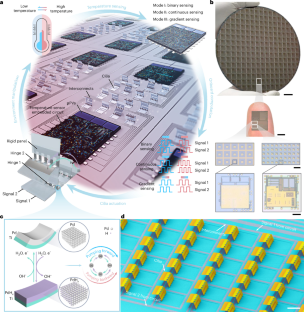
Một microrobot quá nhỏ để tự thay đổi môi trường: Hai mạch điện “...
Một hệ microrobot của Cornell ghép cảm biến nhiệt, mạch CMOS và 54 cilia nhân tạo thành vòng phản hồi khép kín: nhiệt độ làm thay ...
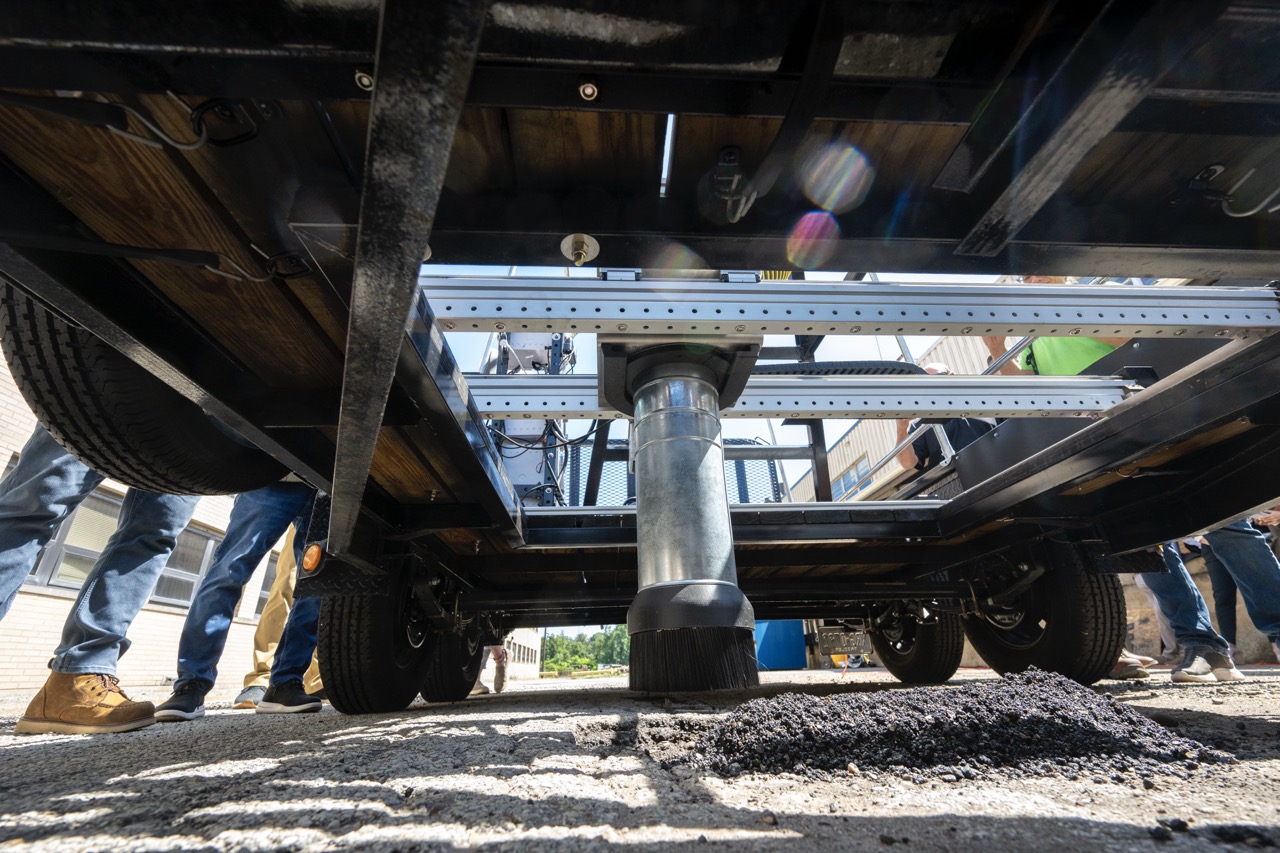
Không phải humanoid pha cà phê: Startup nhỏ chọn robot vá ổ gà — ...
Silly Surfacing vừa trình diễn một prototype có thể quét 3D ổ gà, tính lượng nhựa cần dùng và tự điều khiển cơ cấu rải vật liệu. Ý...
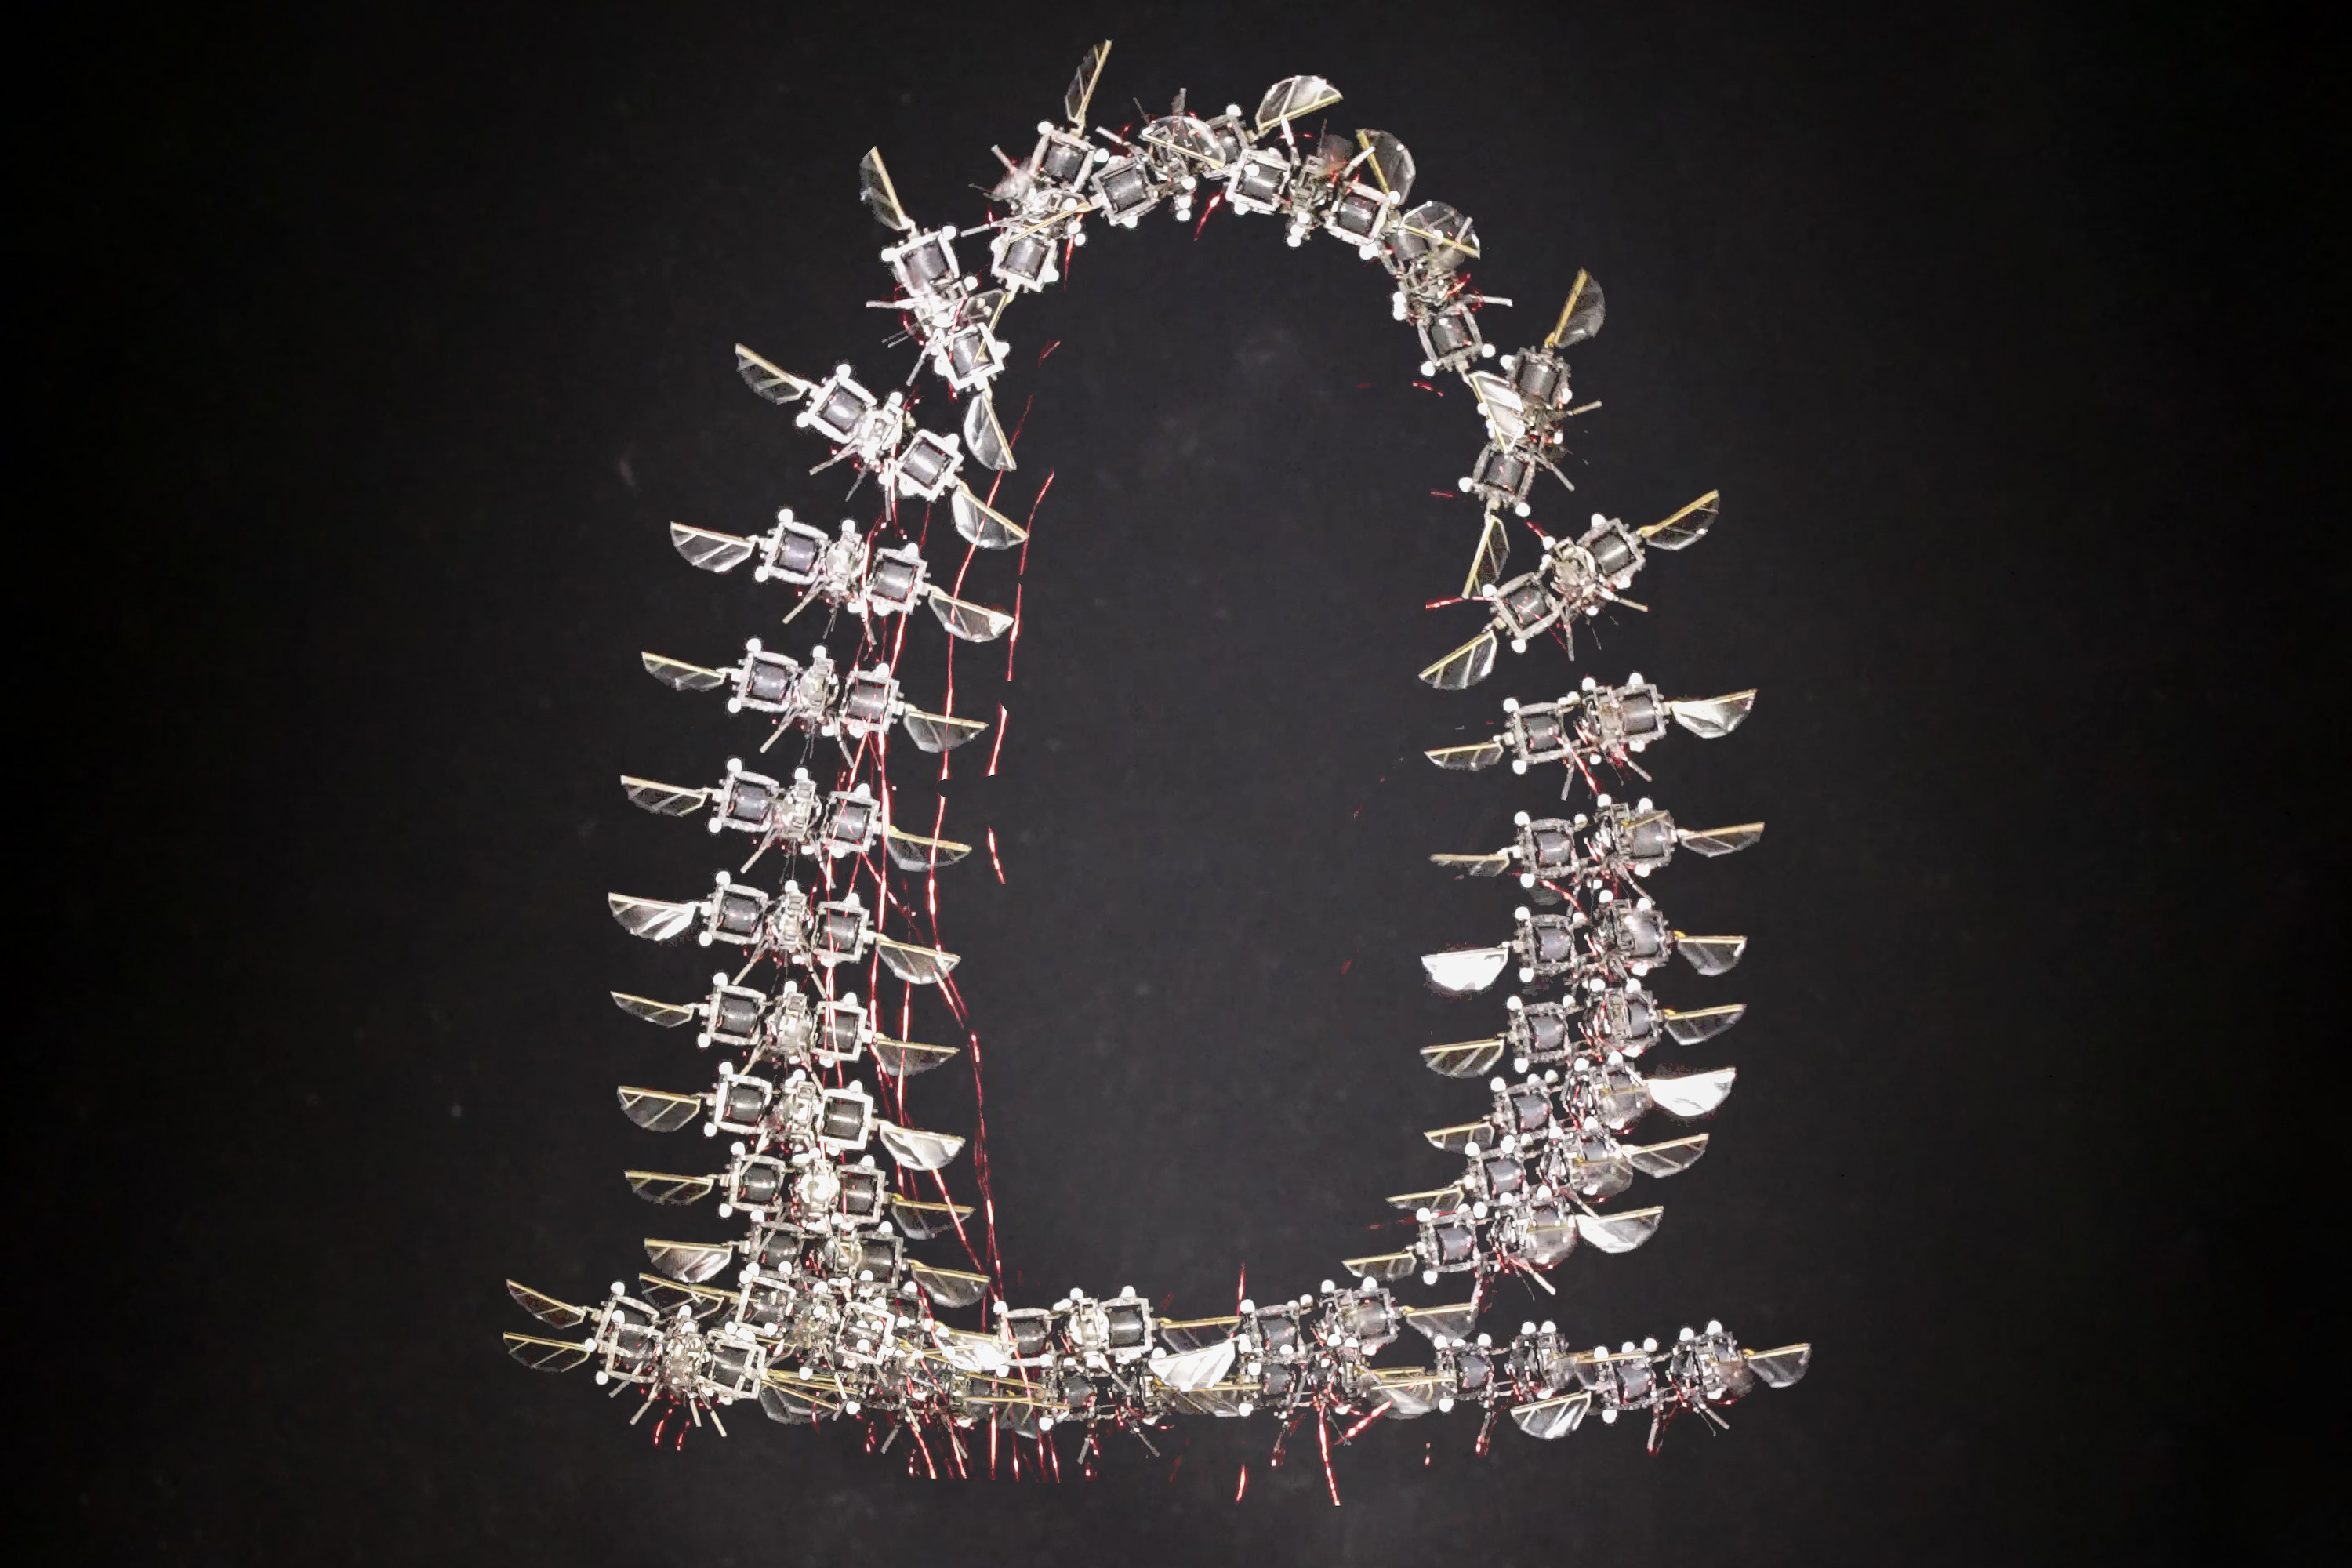
Muốn bay nhanh không nhất thiết phải đổi motor: Robot côn trùng c...
Trên cùng phần cứng robot bay 750 mg, nhóm MIT đạt tốc độ ngang 1,97 m/s và gia tốc 11,7 m/s² bằng một bộ điều khiển kết hợp model...
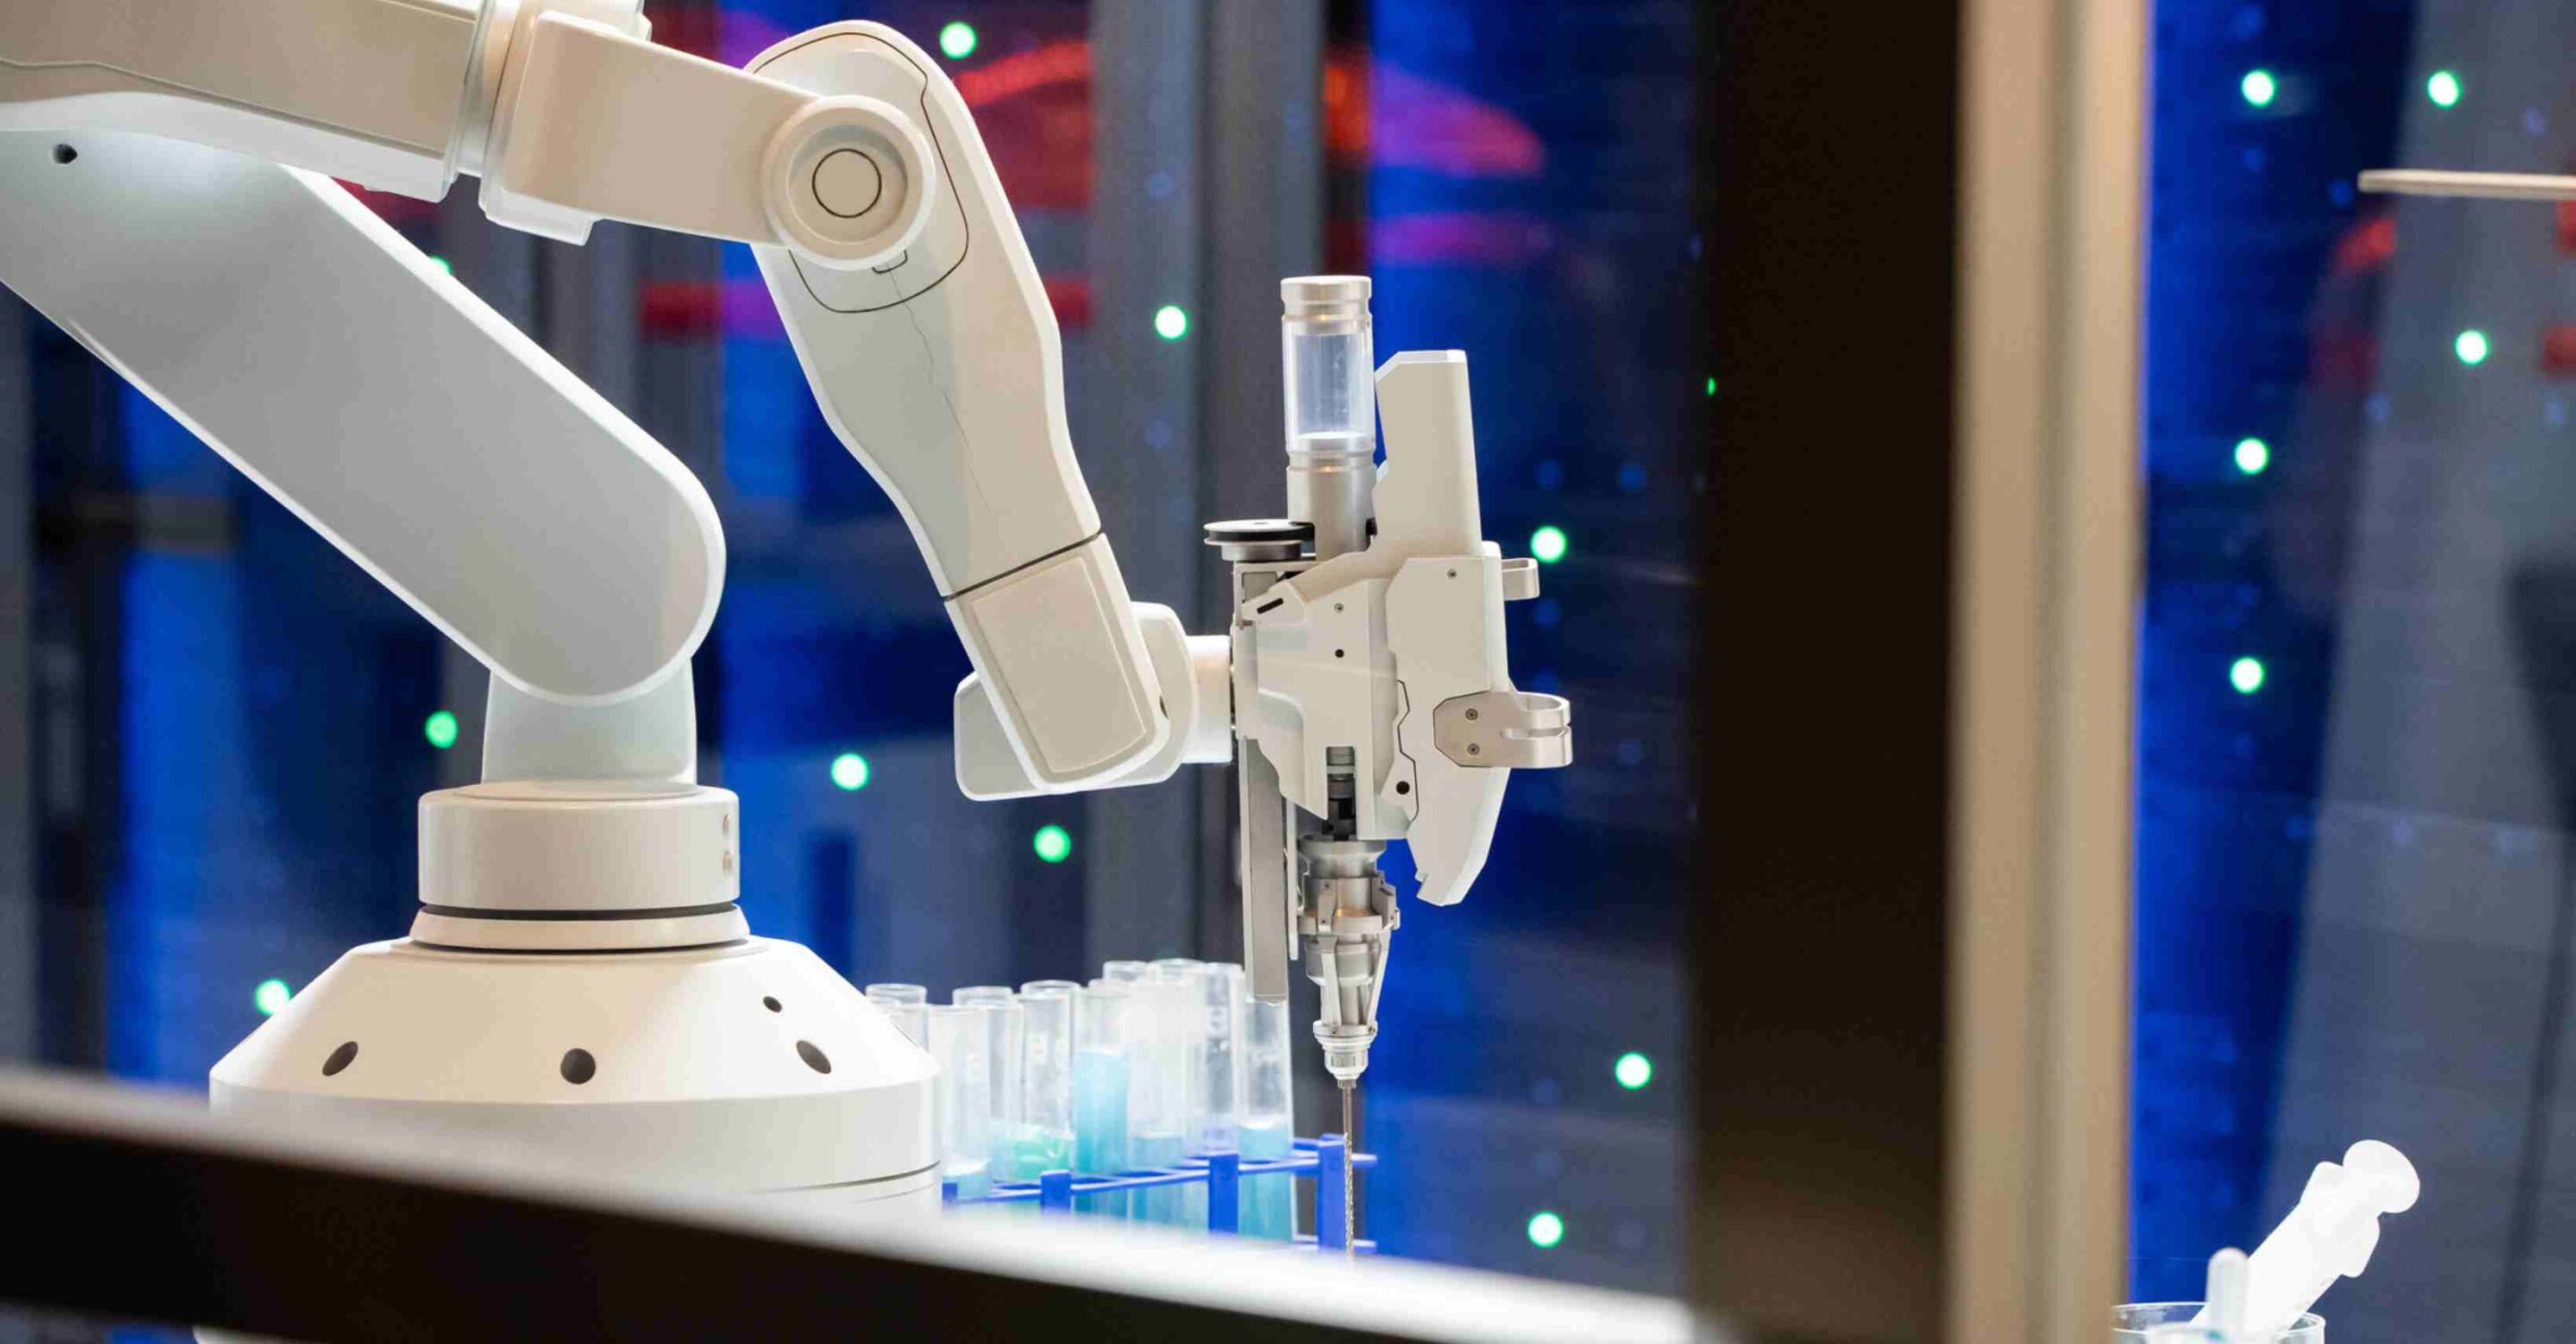
Thuốc mới thường được thử trên động vật trước con người: Phòng la...
Liverpool Accelerate Laboratory trị giá 20 triệu bảng đang kết hợp organoid người, robot, AI và phòng an toàn sinh học cấp 3 để th...
Robot đang cố nhìn thế giới ngày càng rõ: Nhưng giác quan tiếp th...
Camera giúp robot nhận ra vật thể, nhưng nhiều thông tin quyết định một cú nắm có thành công hay không chỉ xuất hiện sau khi chạm:...

Robot thường phải học lại khi đổi sang bàn tay khác: AI mới muốn ...
OPFA đưa hành động của nhiều gripper và bàn tay robot vào một latent space chung, để cùng một policy có thể học từ dữ liệu của nhi...

Sau cloud server có thể là “cloud laboratory”: Nhà khoa học gửi t...
Cloud laboratory biến thí nghiệm vật lý thành một dịch vụ có thể lập trình từ xa: nhà khoa học gửi mẫu và workflow, còn robot, thi...
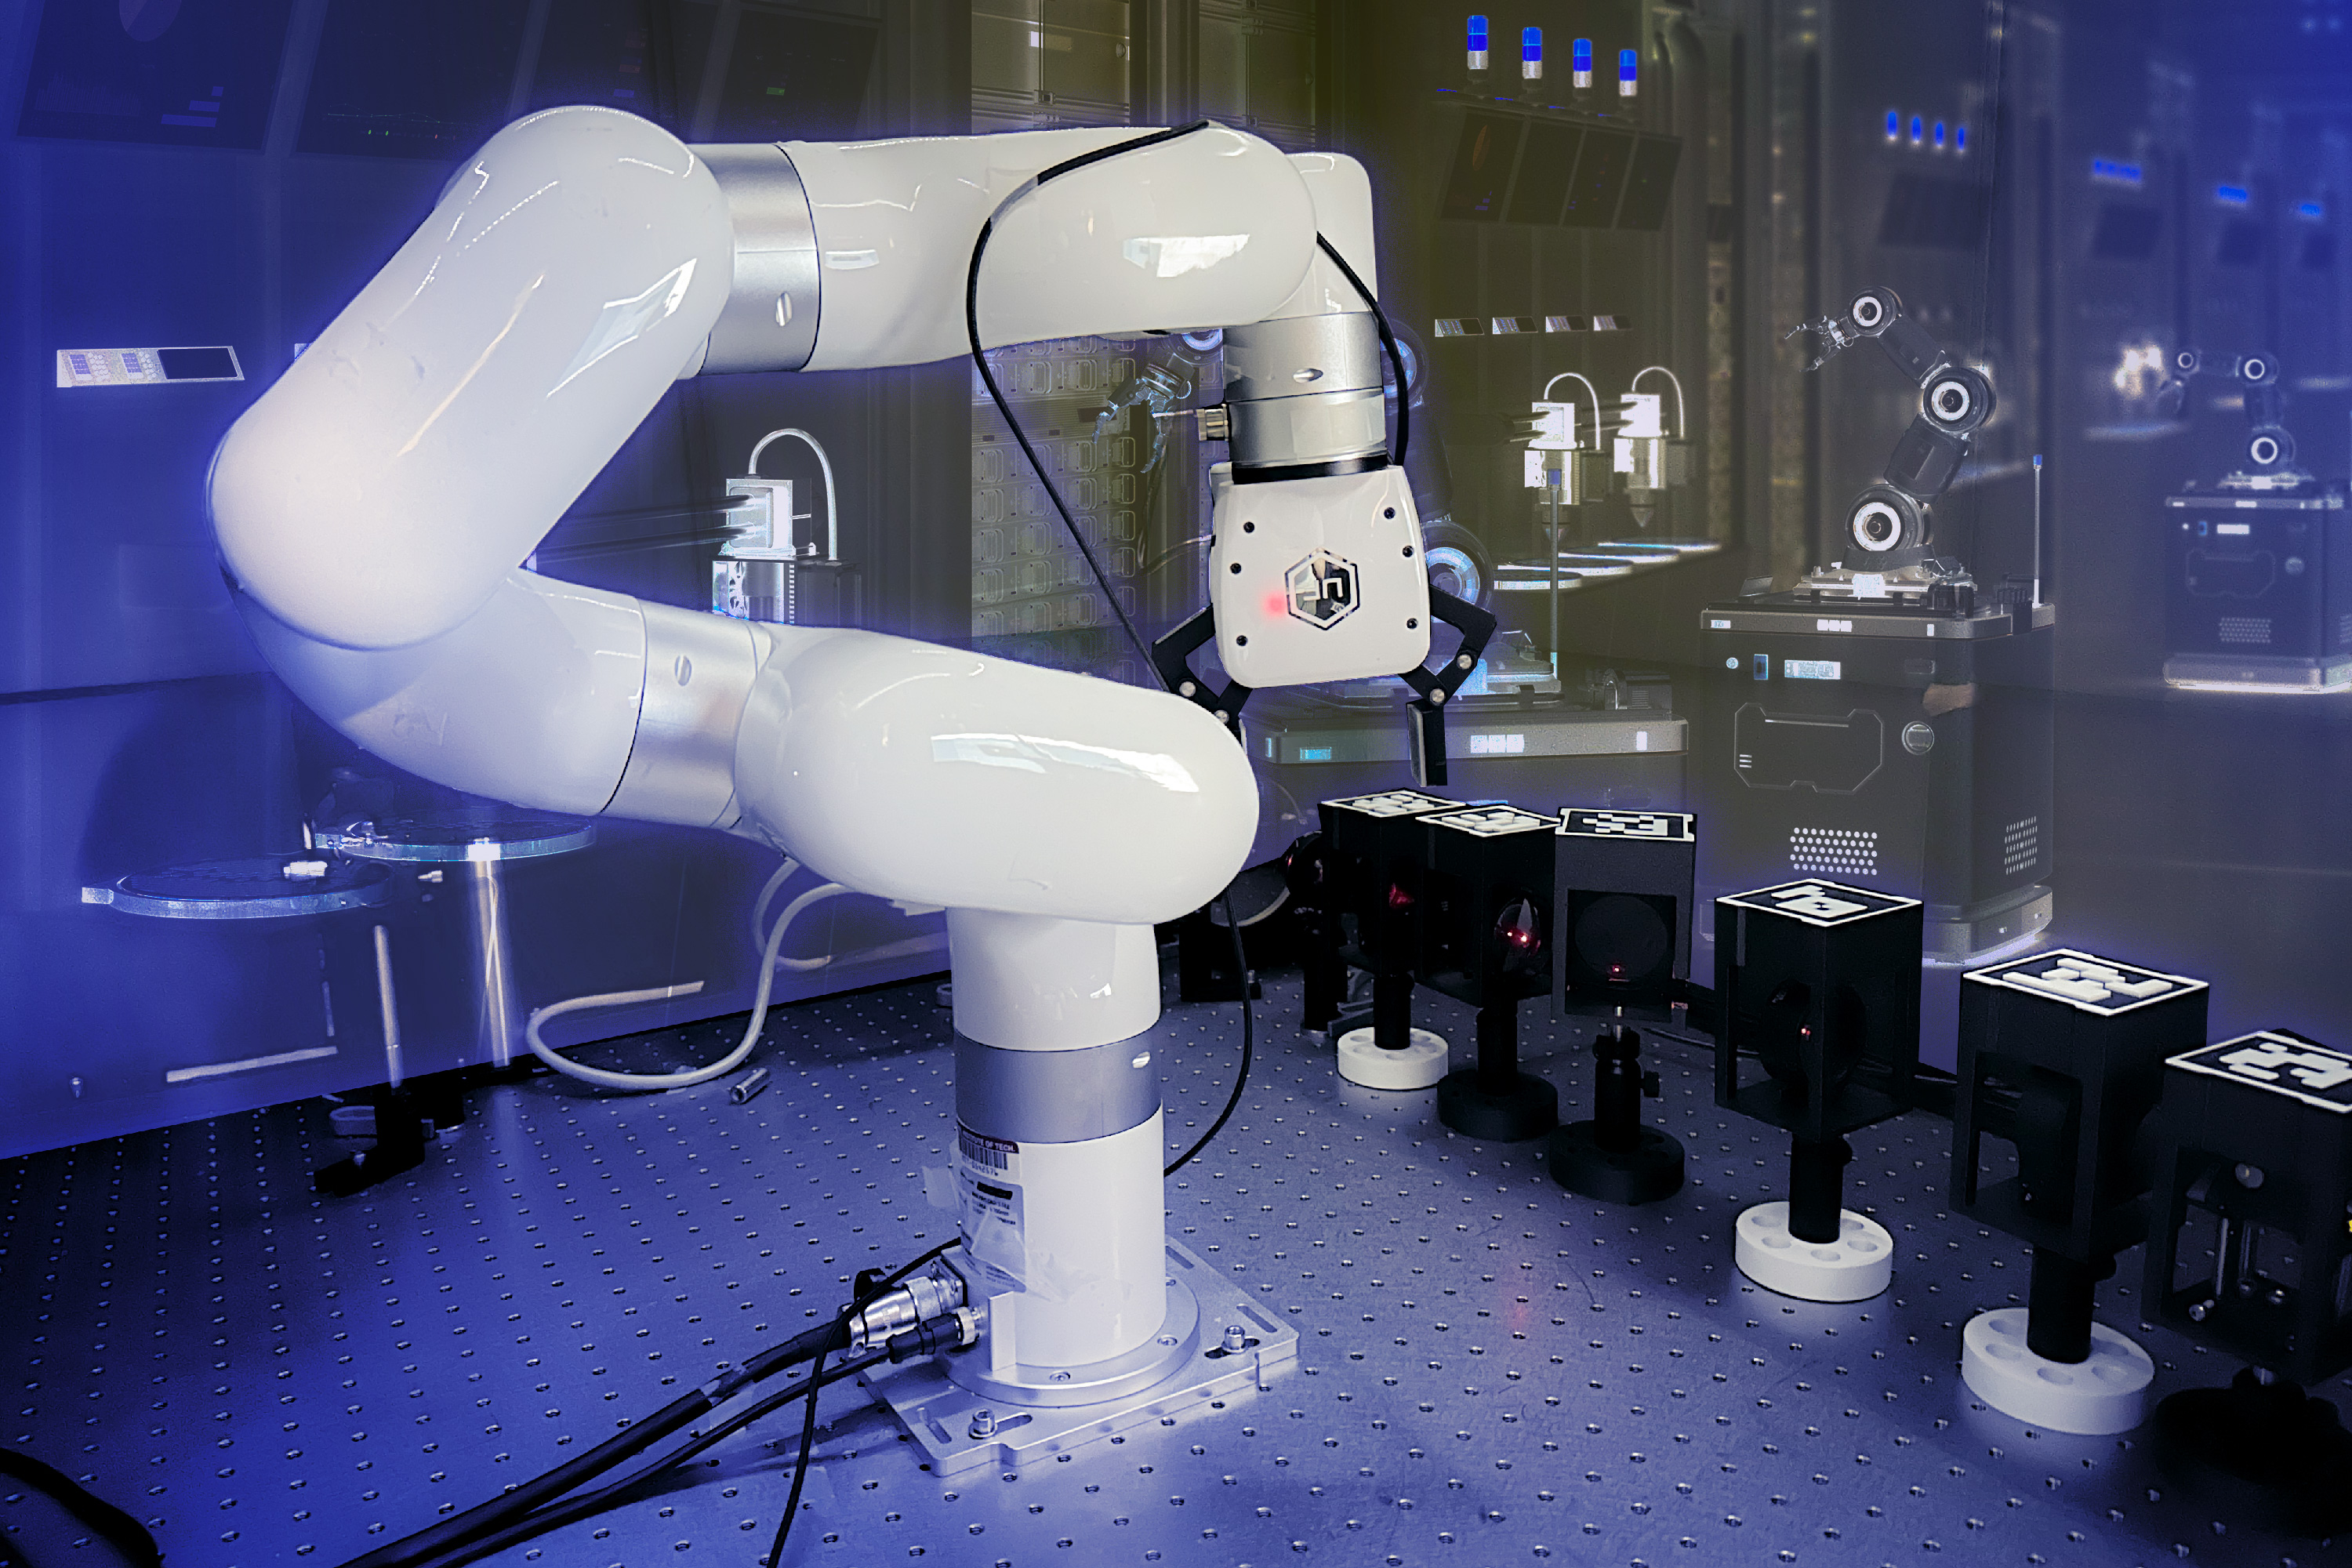
Phòng lab có thể mất nhiều ngày chỉ để căn laser: Robot MIT tự dự...
Nhóm MIT đã xây một hệ robot có thể nhặt các linh kiện quang học đang đặt ngẫu nhiên trên bàn, lắp thành laser cavity, tự căn chỉn...

Robot skin tương lai sẽ không chỉ biết mình đang chạm: Nó phải bi...
Các nghiên cứu robot skin năm 2026 đang chuyển từ câu hỏi “có chạm hay không?” sang một bài toán khó hơn: kết hợp nhiệt độ, lực, b...
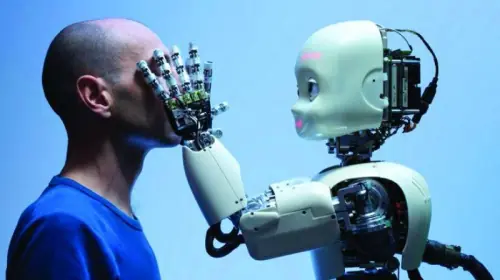
Robot đã nhìn thấy đồ vật nhưng vẫn “mù” khi chạm: Graphene và nh...
Một cảm biến mềm mới trộn các hạt carbonyl iron hình cầu với multilayer graphene trong silicone PDMS để biến áp lực thành tín hiệu...

Internet tối ưu việc chuyển dữ liệu: Robot có thể cần một mạng ch...
Semantic communication đổi câu hỏi của mạng từ “bao nhiêu bit đã tới nơi?” sang “robot có đủ thông tin để hoàn thành nhiệm vụ khôn...