Gemini 4 Argon bước vào robotics: Khi AI phải hiểu thế giới vật lý thay vì chỉ đọc văn bản
Google trình diễn Argon trong mô phỏng, phân tích hình ảnh và điều khiển robot. Những ví dụ này cho thấy hướng ứng dụng, nhưng điểm benchmark về suy luận vật lý chưa phải tỷ lệ robot thành công trong môi trường thực.
Để bỏ một lon vào thùng có bàn đạp, robot phải làm nhiều việc hơn nhận ra “lon” và “thùng”. Nó cần xác định vị trí, thao tác mở nắp và phối hợp chuyển động mà không mất thăng bằng. Đây là dạng bài toán mà hiểu văn bản đơn thuần chưa đủ để giải quyết.
Trong bài công bố ngày 13/10/2026, Google trình diễn Gemini 4 Argon hỗ trợ robot Spot xử lý nhiệm vụ này bằng mô hình mô phỏng MuJoCo trước khi thực hiện ngoài đời. Đây là một ví dụ được hãng lựa chọn, chưa phải đánh giá khả năng robot làm mọi công việc gia đình.
Nhìn thấy đối tượng khác với biết có thể làm gì
Nhận diện hình ảnh cho biết cảnh có những vật nào. Lập kế hoạch cần thêm thông tin về quan hệ giữa vật, cách tương tác và thứ tự hành động. Điều khiển còn phải biến kế hoạch thành chuyển động phù hợp với phần cứng.
Có thể hình dung một người nhìn thấy chiếc ghế nhưng chưa biết nó chịu được trọng lượng nào. Nhận ra tên đối tượng chưa trả lời được mọi điều kiện để sử dụng. Với robot, những khoảng trống ấy cần được xử lý bằng cảm biến, mô hình và kiểm tra.
Vì vậy, một model giải thích đúng tình huống không đương nhiên chứng minh bộ điều khiển robot có thể thực hiện động tác an toàn. Cần xem model làm khâu nào và phần còn lại của hệ thống cung cấp điều gì.
Mô phỏng tạo nơi thử, nhưng vẫn có khoảng cách với thực tế
Google mô tả các hướng dùng Argon từ điều khiển robot tới xây mô phỏng từ dữ liệu hình ảnh và phân tích hành động. Trong ví dụ Spot, mô phỏng hỗ trợ thử động tác trước khi tác động vật lý.
Lợi ích của thử trong mô phỏng là có thể kiểm tra phương án trước khi thực hiện trên phần cứng. Nhưng chất lượng mô phỏng phụ thuộc mức phù hợp với môi trường thật. Nếu một đặc tính quan trọng không được mô tả, kết quả mô phỏng có thể chưa dự báo đúng thao tác ngoài đời.
Ví dụ giả định, vị trí vật trong cảnh đã thay đổi sau khi mô phỏng được tạo. Kế hoạch trước đó cần được kiểm tra lại bằng dữ liệu mới. Đây là lý do nhận thức và hành động cần nối trong vòng phản hồi, không chỉ nhận một kế hoạch ban đầu rồi thực hiện đến hết.
87% trên ERQA không phải 87% công việc robot thành công
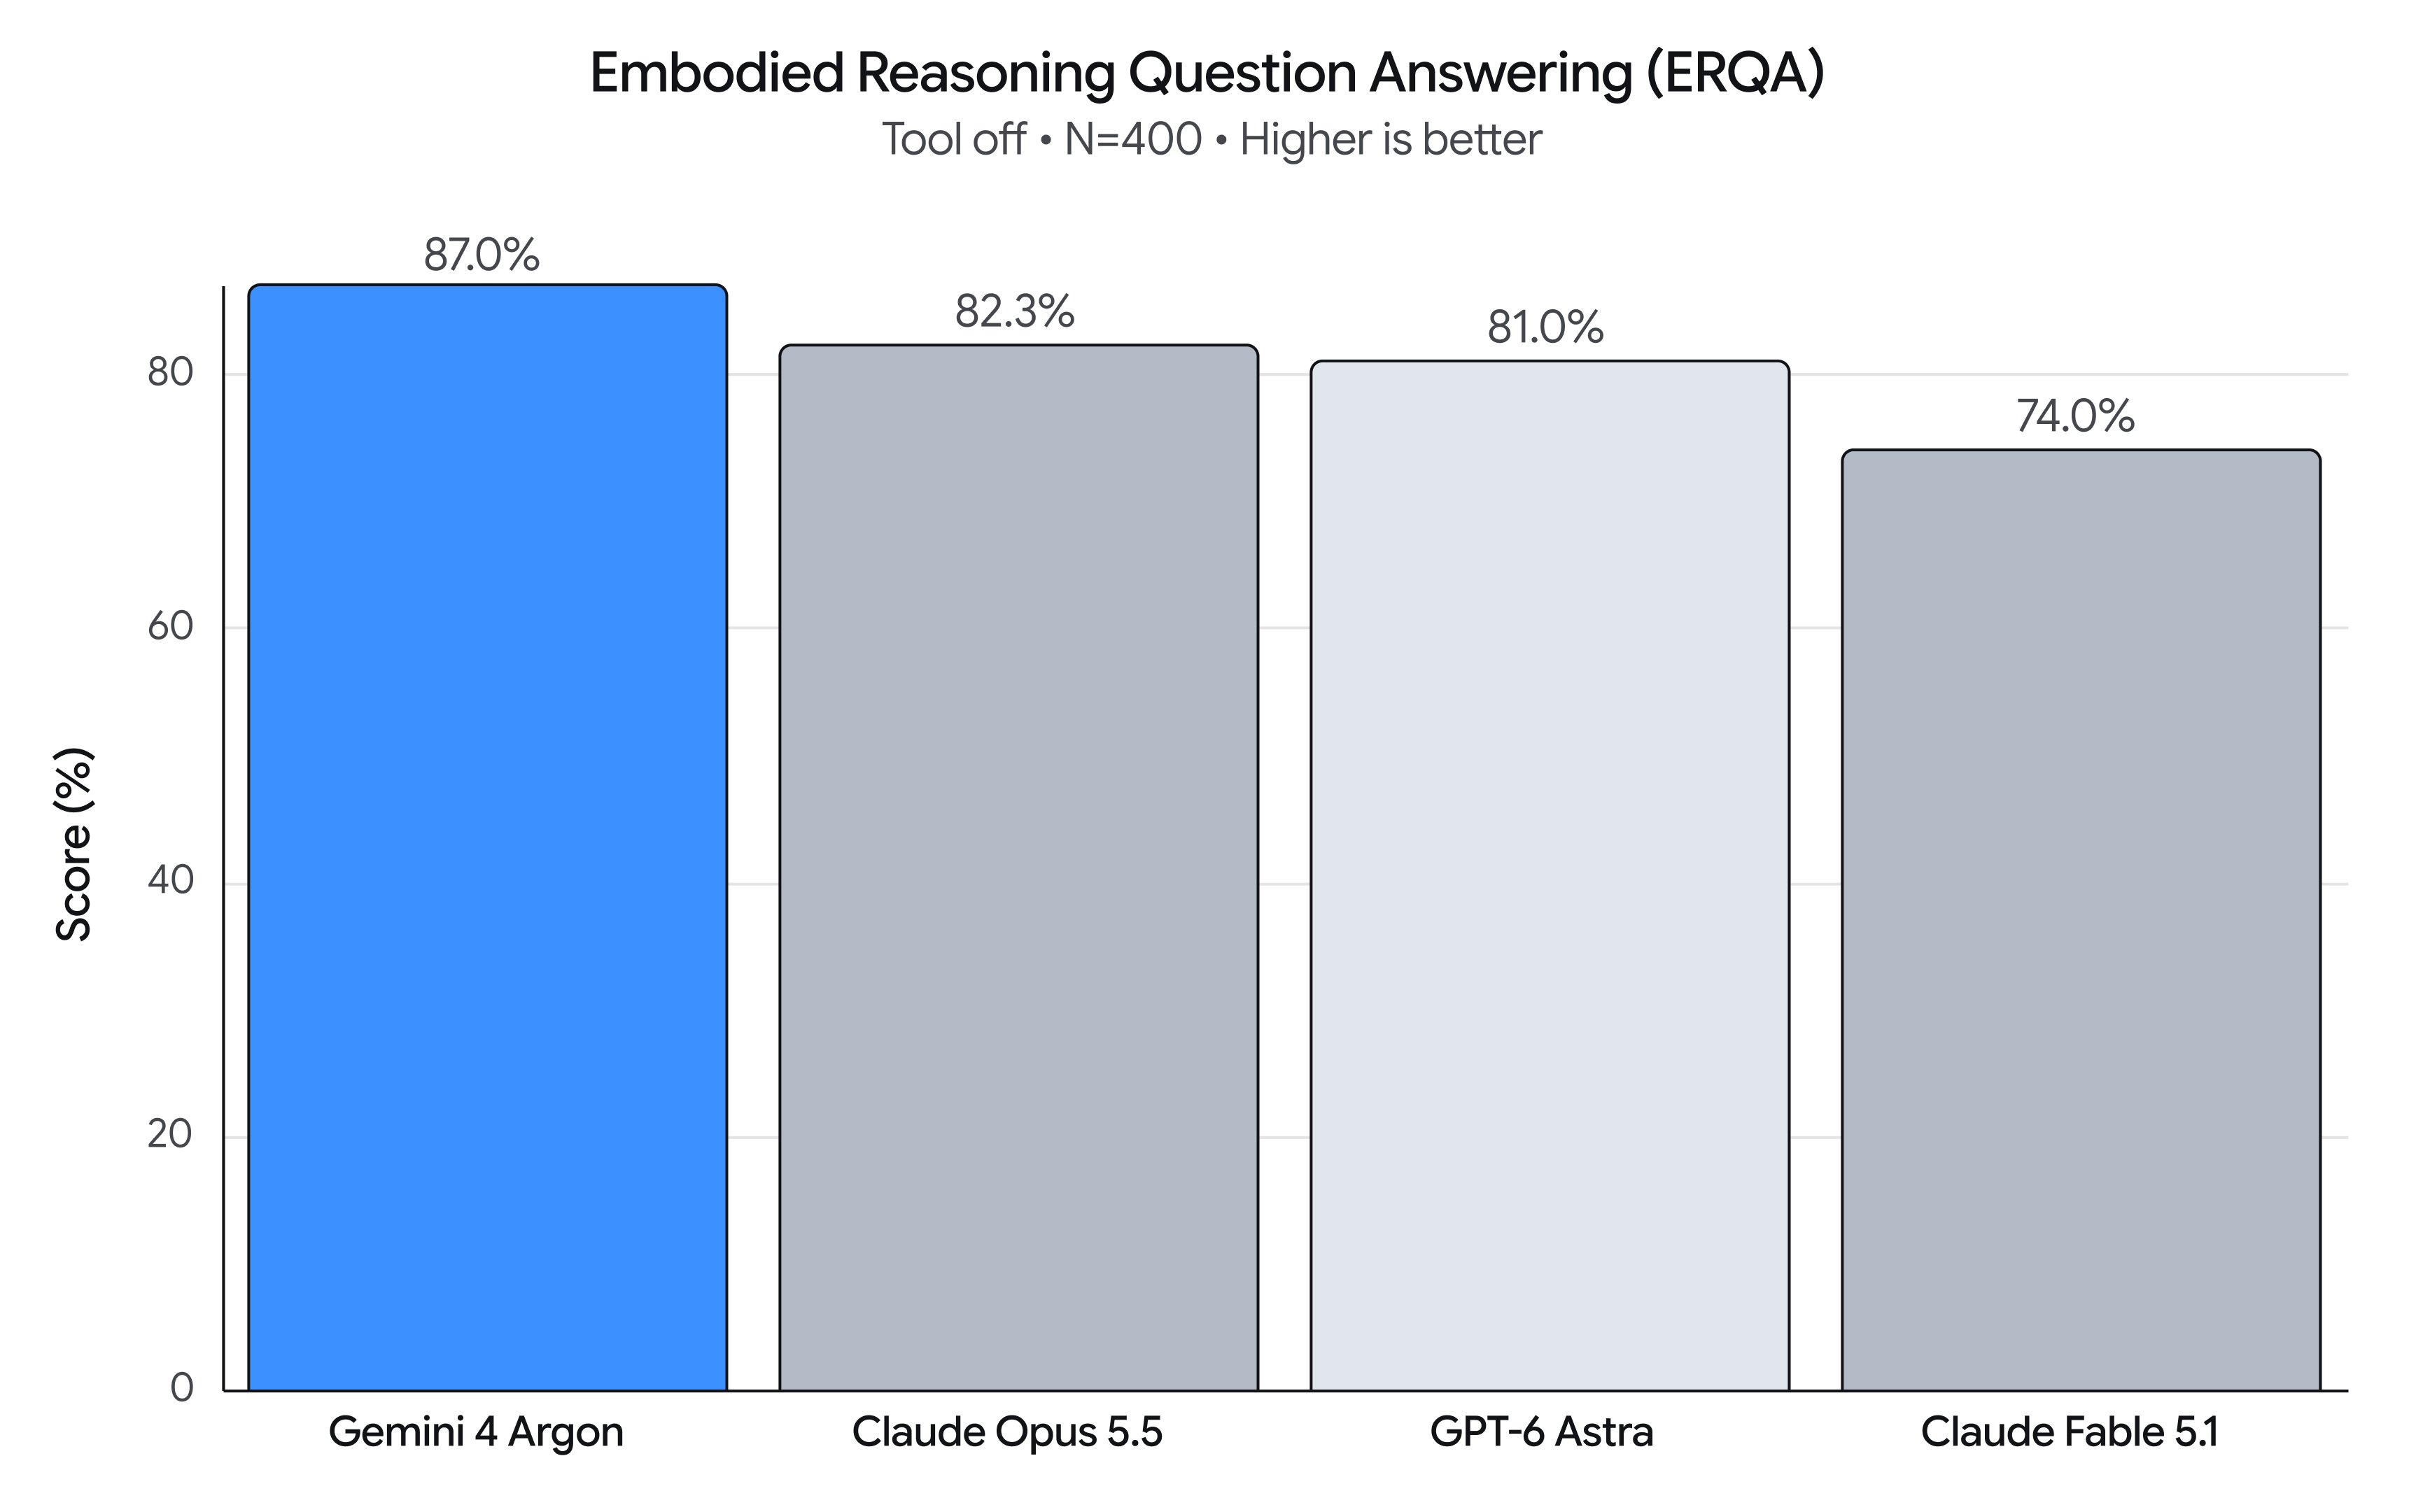
Google báo cáo Argon đạt 87% trên ERQA, benchmark về hiểu và giải quyết vấn đề vật lý, không gian. Con số do hãng công bố thể hiện kết quả trong phép thử ấy; không nên biến thành tỷ lệ thành công khi robot làm việc tại nhà hay nhà máy.
Benchmark và thử phần cứng trả lời các câu hỏi khác nhau. Một bài suy luận có thể kiểm tra lựa chọn hợp lý; thử robot cần thêm bằng chứng về chuyển động, tiếp xúc, thời gian, lỗi và khả năng phục hồi.
Một đoạn trình diễn thành công cũng chưa cho biết độ lặp lại. Để đánh giá, cần biết bao nhiêu lần thử đã diễn ra, điều kiện cảnh và nhóm thất bại. Bài công bố không cung cấp một tỷ lệ tổng quát cho mọi ứng dụng robot của Argon.
Model tổng quát không thay toàn bộ hệ thống robot
Robot còn có cảm biến, phần cứng truyền động và bộ điều khiển. Model có thể hỗ trợ hiểu cảnh hoặc tạo chương trình, nhưng hệ thống triển khai phải xác định ranh giới giữa quyết định của model và những giới hạn mà phần thực thi áp dụng.
Model card của Argon vẫn ghi nhận khả năng thông tin sai và các giới hạn khác của model nền tảng. Khi đầu ra tác động tới môi trường vật lý, lỗi diễn giải cần được xét cùng hậu quả của hành động, không chỉ chất lượng câu trả lời.
Một thao tác không phù hợp có thể khác hẳn một đoạn văn không phù hợp. Vì vậy, kiểm chứng cần gắn với nhiệm vụ và phần cứng cụ thể, trong phạm vi môi trường đã được xác định.
Điều cần theo dõi sau trình diễn
Các ví dụ của Google cho thấy model đa phương thức có thể tham gia nhiều khâu trong quá trình phát triển robot. Chúng chưa chứng minh năng lực tự chủ tổng quát hay khả năng thay mọi bộ điều khiển chuyên biệt.
Kết quả tiếp theo cần xem là nhiệm vụ nào được lặp lại ổn định, ở bao nhiêu cảnh và với mức giám sát nào. Khi những dữ liệu ấy có đủ, mới có thể đánh giá việc suy luận vật lý chuyển thành khả năng robot làm việc đáng tin cậy tới đâu.
Hình ERQA: Google Developers Blog. Đây là biểu đồ benchmark do Google công bố, không phải sơ đồ tỷ lệ thành công vận hành của robot.