Hesai chính thức ra mắt Kosmo, hệ dữ liệu 3D cho robot
Kosmo ghép camera không gian Kosmo One với dịch vụ đám mây Kosmo World để thu, dựng và xuất dữ liệu 3D cho huấn luyện robot. Nhiều chỉ số ban đầu vẫn do Hesai và đối tác công bố.
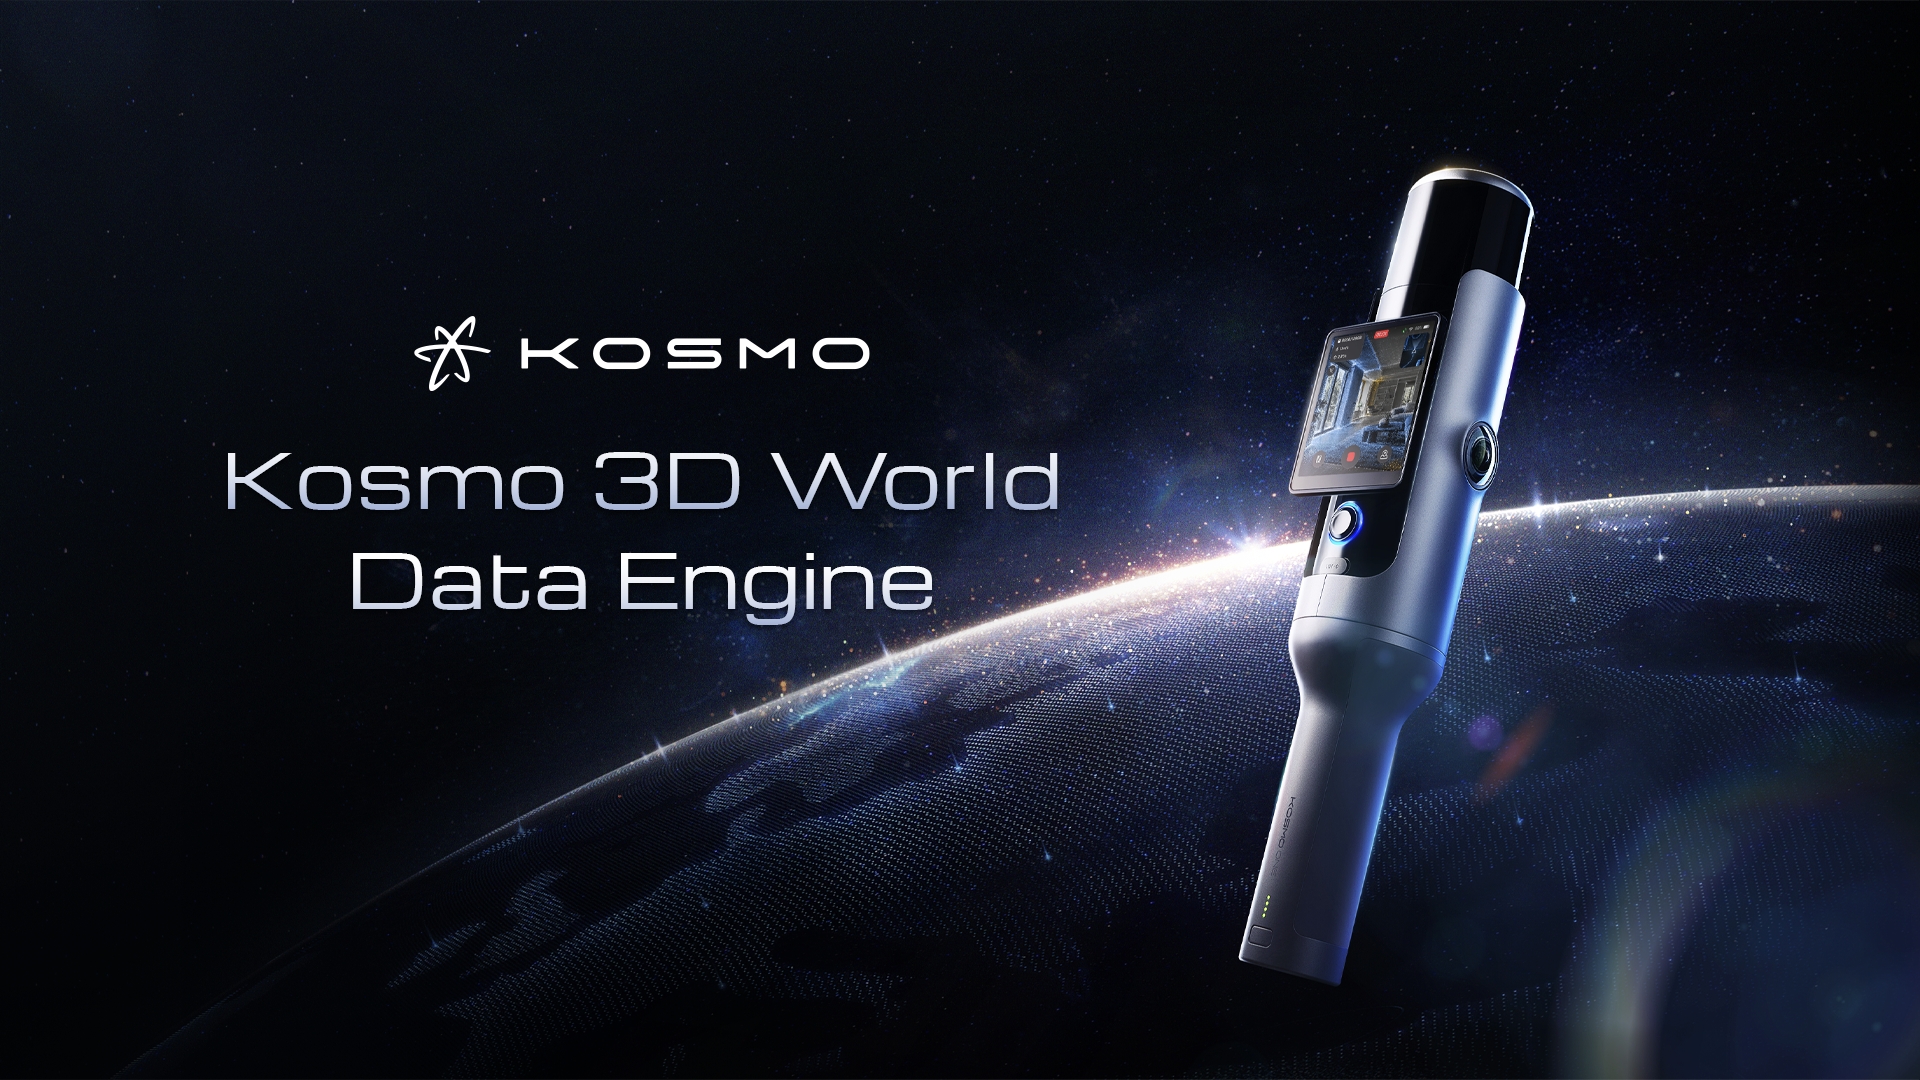
Hesai ngày 14/10 chính thức ra mắt Kosmo 3D World Data Engine, một hệ thống kết hợp thiết bị thu dữ liệu Kosmo One với nền tảng đám mây Kosmo World để số hóa không gian thật thành dữ liệu 3D phục vụ robot, mô phỏng và nội dung số. Kosmo không xuất hiện hoàn toàn từ con số không: Hesai từng giới thiệu sớm cảm biến mang tên này vào tháng 4 và trình diễn nền tảng tại WAIC hồi tháng 7. Điểm mới của lần công bố ngày 14/10 là bộ sản phẩm hoàn chỉnh hơn, thông số vận hành và các tích hợp đối tác.
Kosmo nhắm vào một nút thắt của “AI vật lý”: robot cần dữ liệu có hình học, màu sắc và chuyển động sát thế giới thật, trong khi quay nhiều camera rồi dựng lại thủ công vừa chậm vừa khó đồng bộ. Hesai cho biết hệ thống đã được Galbot và Dexmal dùng trong các dự án robot, đồng thời tương thích với công cụ của Pixar, NVIDIA, Epic Games và SideFX. Đây là tuyên bố từ nhà cung cấp và các đối tác ra mắt, chưa phải đánh giá độc lập trên nhiều môi trường.
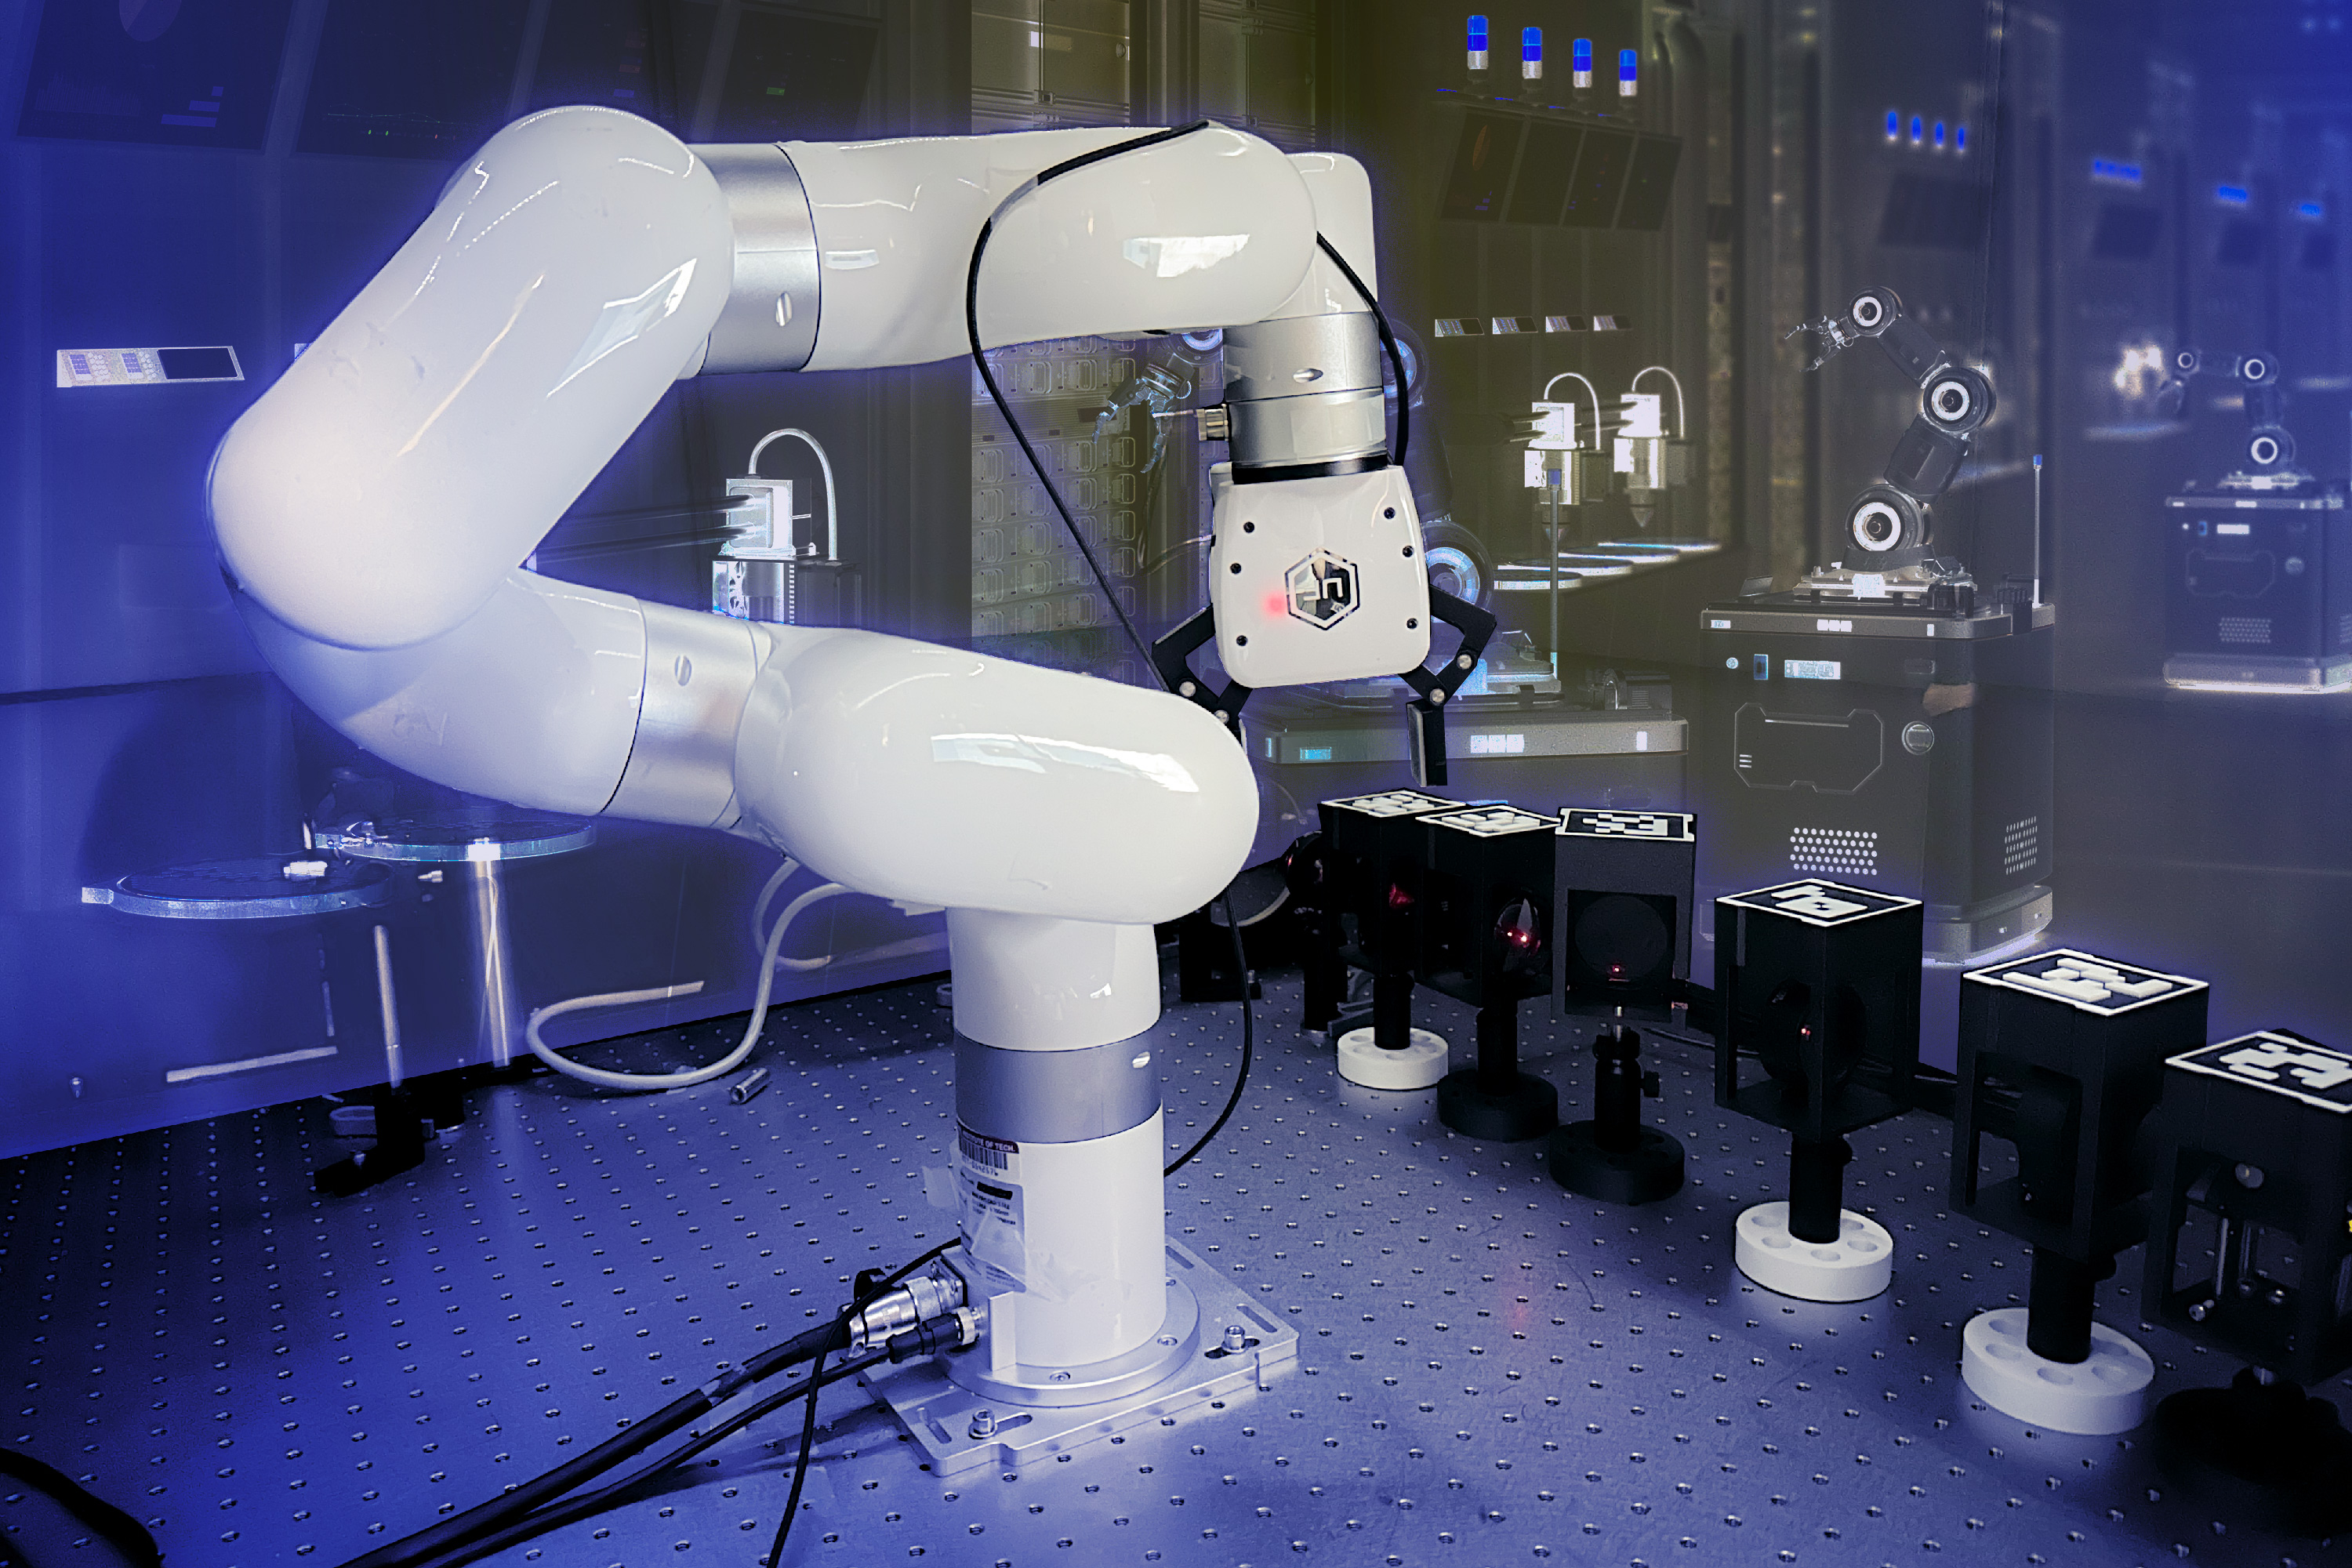
Ảnh: Hesai.
Kosmo One ghi hình, chiều sâu và chuyển động trên cùng thiết bị
Kosmo One dùng cảm biến hình ảnh một inch, LiDAR và bộ đo quán tính IMU. Hesai nói các luồng dữ liệu được đồng bộ ở cấp micro giây, giúp từng điểm chiều sâu gắn với đúng khung hình và tư thế thiết bị. Camera có thể ghi hình tối đa 8K, nhưng đầu ra 3D mà hãng công bố hiện tối đa 6K; hai con số này không nên được hiểu là cùng một độ phân giải.
Thiết bị được cầm tay để đi quanh căn phòng, cửa hàng hoặc khu vực làm việc. Thay vì đặt nhiều máy quay cố định rồi căn chỉnh, người vận hành có thể quét một không gian khoảng 100 m² trong khoảng 15 phút theo ví dụ của Hesai. Thời gian thực tế sẽ phụ thuộc bố cục, vật thể phản chiếu, vùng bị che, ánh sáng và mức chi tiết cần giữ.
LiDAR cung cấp cấu trúc hình học; camera bổ sung màu và bề mặt; IMU ghi chuyển động. Việc hợp nhất ba nguồn ngay từ khâu thu thập có thể giảm lỗi căn chỉnh, nhưng không loại bỏ nhu cầu kiểm tra dữ liệu. Kính, gương, bề mặt bóng, người di chuyển hoặc khu vực không nhìn thấy vẫn là những trường hợp khó của hệ thống tái tạo 3D.
Kosmo World biến bản quét thành môi trường có thể dùng lại
Dữ liệu được tải lên Kosmo World để xử lý bằng kỹ thuật Gaussian Splatting 3D, một cách biểu diễn cảnh bằng tập “đốm” có vị trí, màu, độ trong và hướng. Cách làm này thường tái tạo cảnh chân thực và kết xuất nhanh hơn lưới đa giác truyền thống trong một số tác vụ, nhưng không mặc nhiên tạo ra mô hình vật lý hoàn hảo cho robot.
Hesai tuyên bố dịch vụ đám mây xử lý nhanh gấp năm lần một số sản phẩm so sánh, song không công bố đầy đủ cấu hình, bộ dữ liệu hay tiêu chí để tái lập phép đo. Dữ liệu có thể được xuất sang NVIDIA Isaac Sim và Isaac Lab, Unreal Engine, Pixar RenderMan hoặc Houdini. Khả năng xuất dữ liệu thô cũng quan trọng vì đội phát triển không bị khóa hoàn toàn vào một đường xử lý duy nhất.
Đối với robot, môi trường số có thể dùng để sinh góc nhìn, lập quỹ đạo và huấn luyện trước khi đưa máy thật vào hoạt động. Đối với phim ảnh hoặc bản đồ, cùng một bản quét có thể trở thành bối cảnh dựng hình. Tuy nhiên, môi trường đẹp về thị giác chưa chắc có nhãn ngữ nghĩa, va chạm và thuộc tính vật liệu đủ chính xác cho mô phỏng động lực học.
Các con số hiệu quả cần được đọc như kết quả trường hợp cụ thể
Tại DQ, một đối tác bán lẻ, Hesai nói Kosmo giúp dựng cửa hàng trong 15 phút thay vì khoảng 300 giờ theo quy trình trước và robot đạt tỷ lệ hoàn thành nhiệm vụ 99%. Công ty cũng nêu hơn 10.000 quỹ đạo có thể được tạo từ một cảnh và hiệu quả dữ liệu tăng trên 100 lần trong một số quy trình.
Những số liệu này đáng chú ý nhưng chưa đủ để suy rộng cho mọi kho hàng hay nhà máy. “Tỷ lệ thành công” phụ thuộc định nghĩa nhiệm vụ, số lượt chạy, cách chia tập thử và mức can thiệp của con người. Một hệ thống thu dữ liệu tốt có thể rút ngắn đáng kể khâu chuẩn bị, nhưng chất lượng chính sách robot còn phụ thuộc cảm biến trên robot, mô hình điều khiển và khoảng cách giữa mô phỏng với hiện trường.
Ý nghĩa lớn hơn là xây đường ống dữ liệu cho AI vật lý
Robot hiện đại không chỉ thiếu mô hình; chúng thiếu khối lượng lớn dữ liệu thế giới thật có thể tái sử dụng. Kosmo cố gắng biến việc quét, dựng, xuất và mô phỏng thành một đường ống thống nhất. Nếu hoạt động như mô tả, sản phẩm có thể giúp các nhóm nhỏ tạo “bản sao số” mà không phải xây trường quay nhiều camera.
Điều cần theo dõi sau khi ra mắt là giá thiết bị và dịch vụ, thời gian xử lý ở quy mô lớn, điều khoản lưu trữ dữ liệu, độ chính xác hình học và kết quả độc lập. Cũng cần phân biệt việc Kosmo đã được giới thiệu trước đây với cột mốc ngày 14/10: đây là lần Hesai chính thức đưa hệ engine gồm phần cứng, đám mây và hệ sinh thái tích hợp ra thị trường, không phải ngày công nghệ lần đầu được hé lộ.