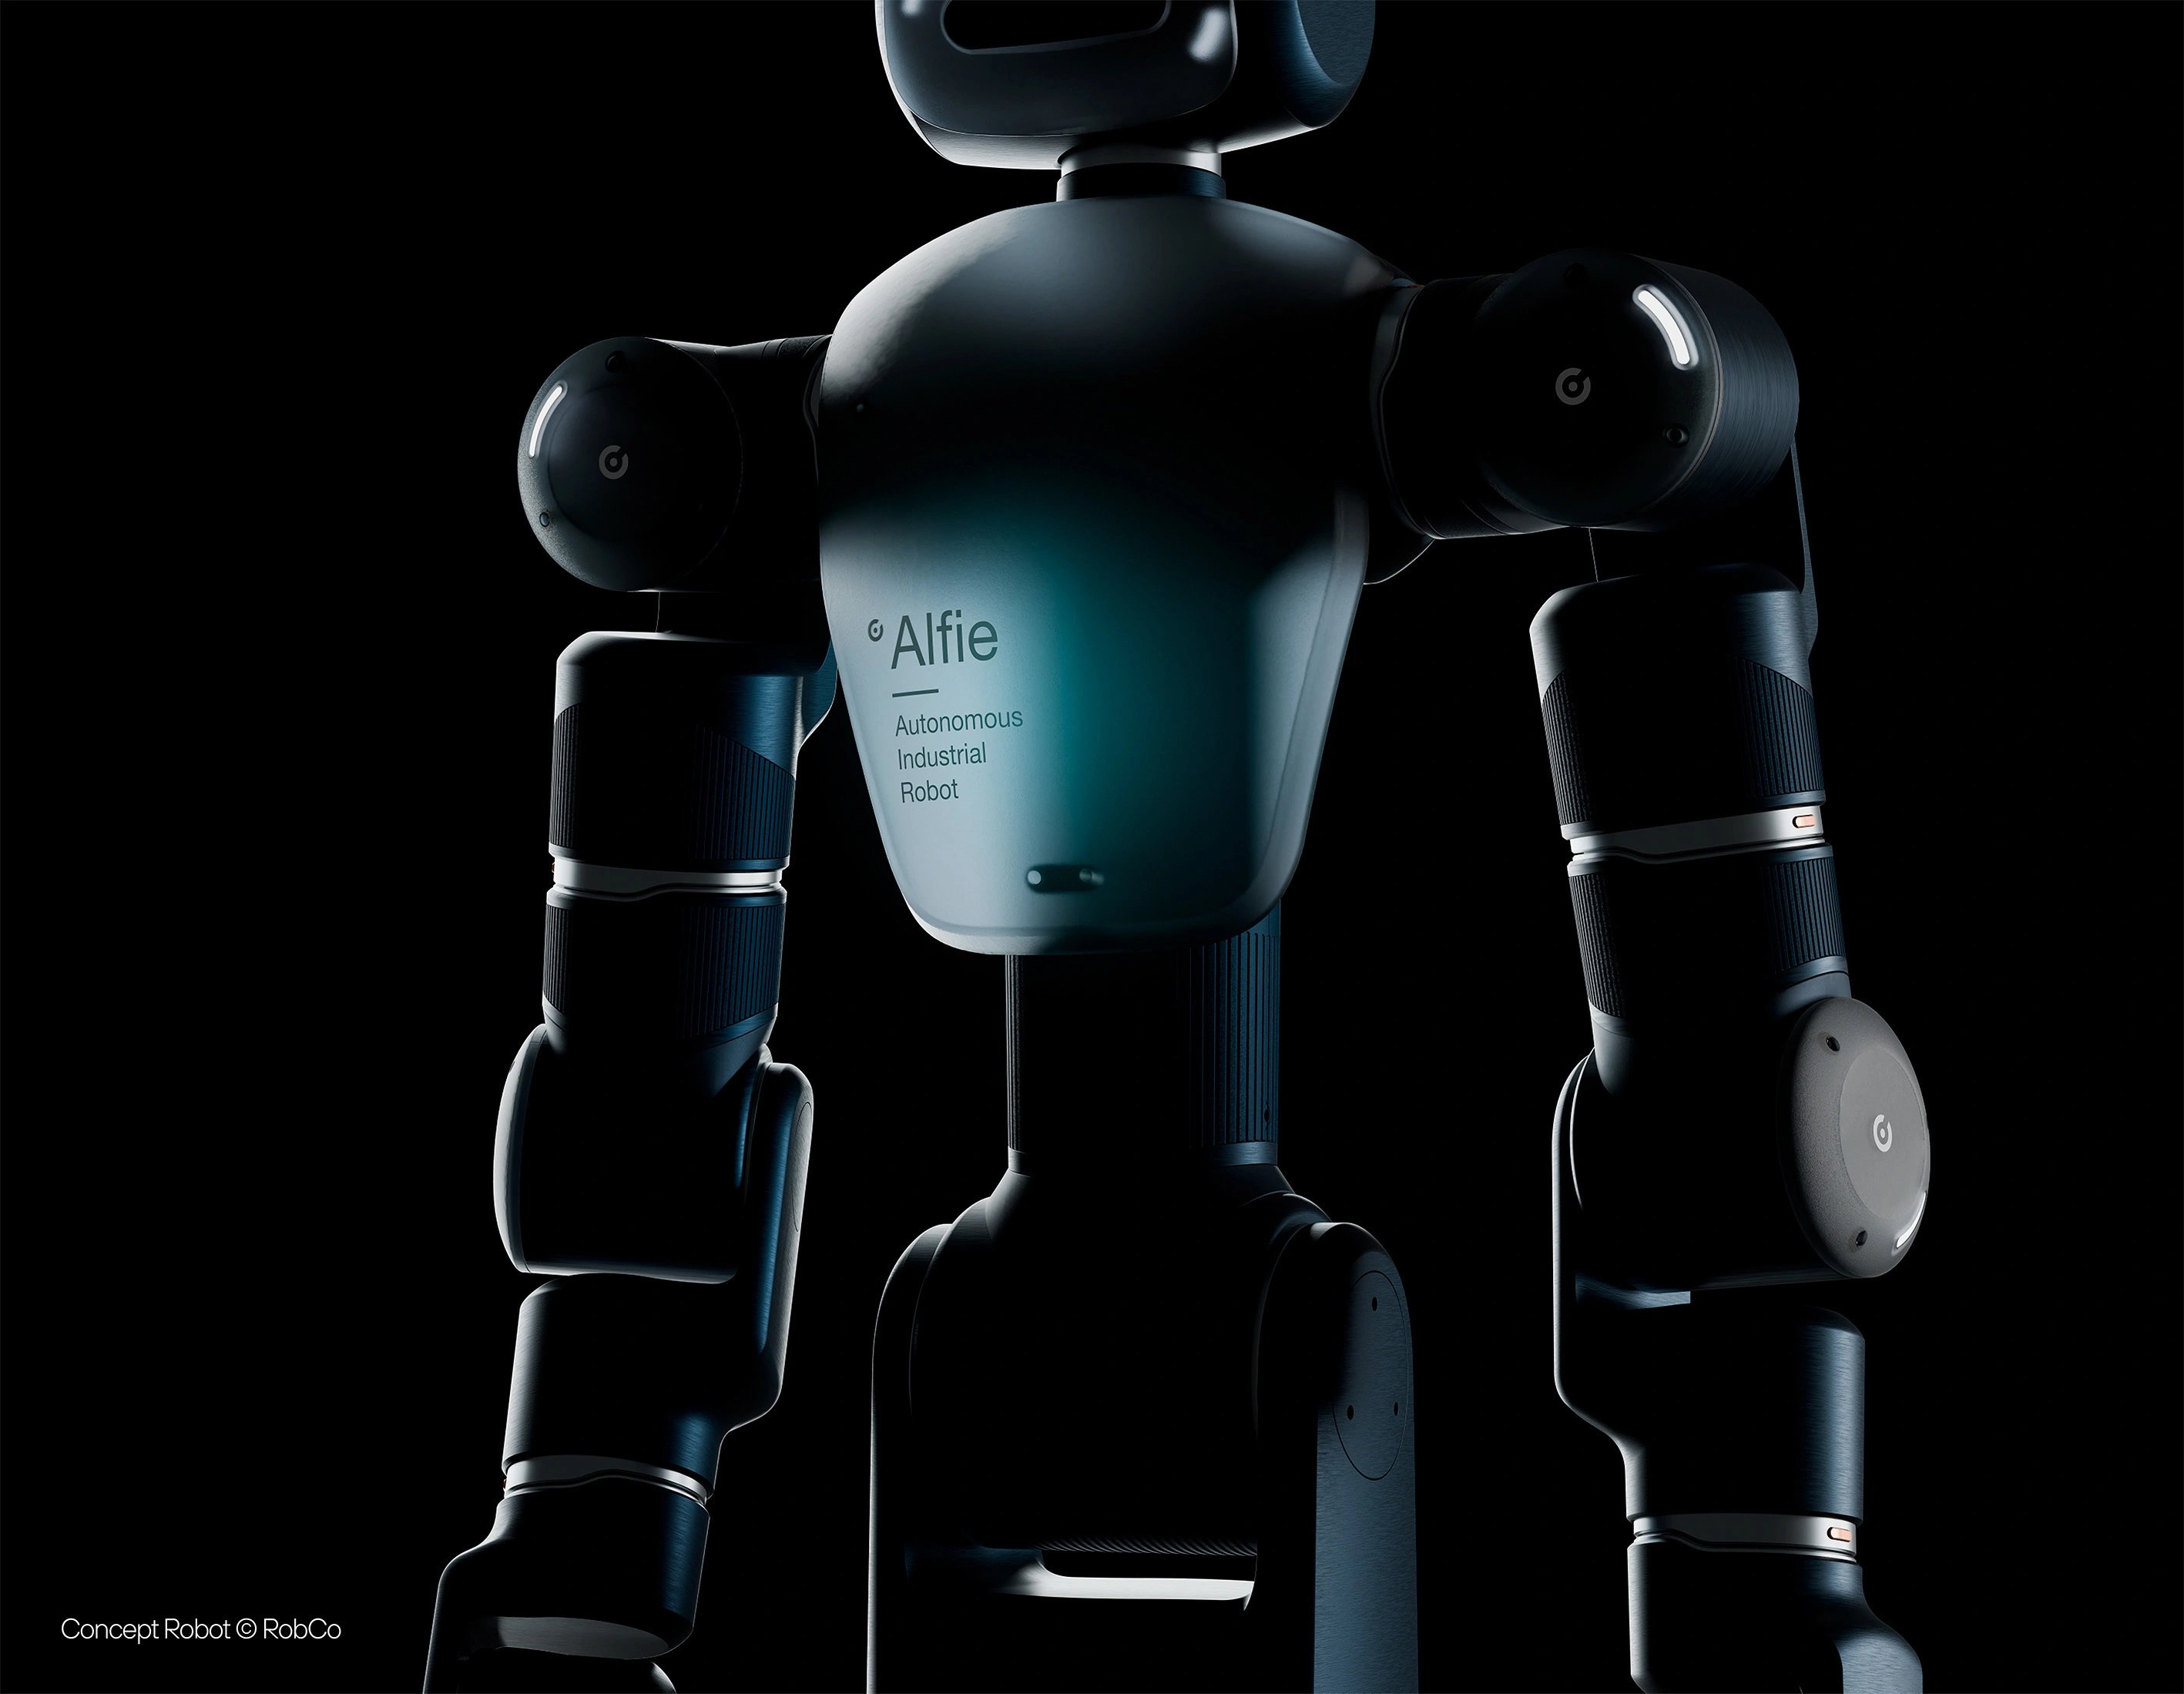
Physical AI: Robot không thiếu video, nhưng vẫn thiếu khả năng hiểu thế giới vật lý
Eka Robotics huy động 150 triệu USD cho công nghệ thao tác tinh xảo; thách thức lớn nhất của robot AI là lực, tiếp xúc và độ tin cậy ngoài môi trường trình diễn.

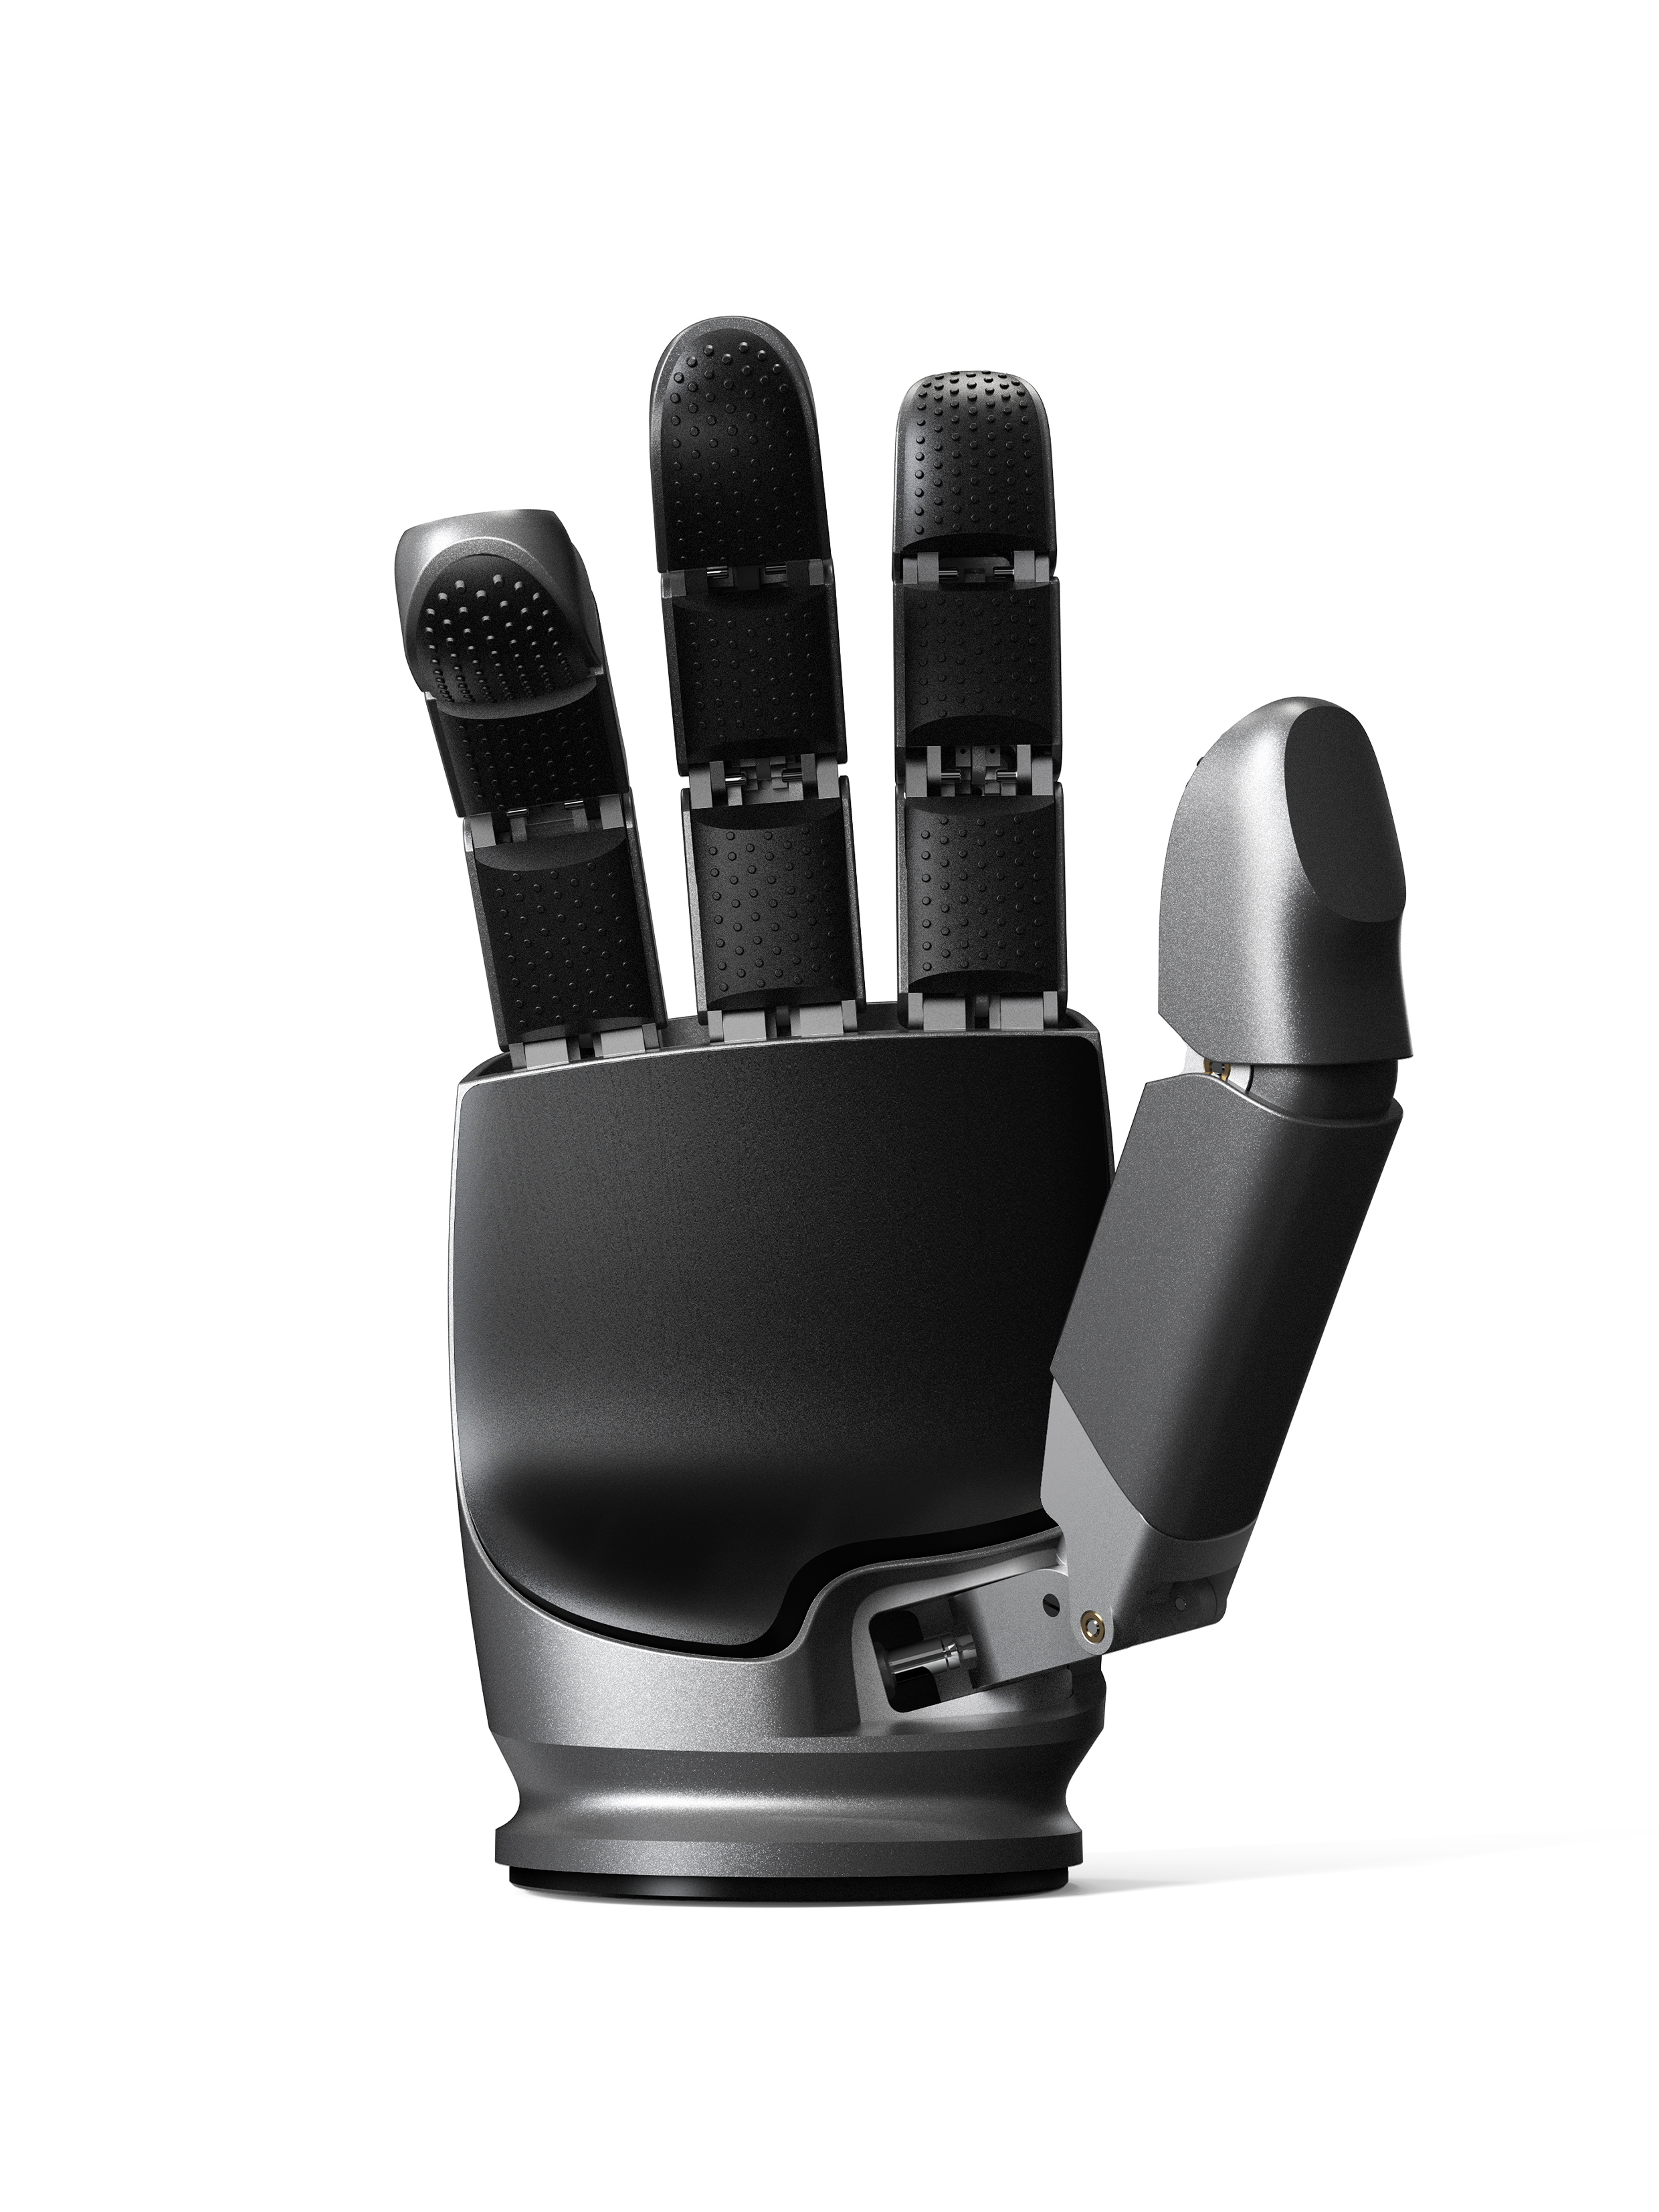
Eka Robotics huy động 150 triệu USD cho công nghệ thao tác tinh xảo; thách thức lớn nhất của robot AI là lực, tiếp xúc và độ tin cậy ngoài môi trường trình diễn.
Nhìn một cánh tay robot gắp đồ vật chính xác trên video, người xem dễ nghĩ trí tuệ nhân tạo đã làm chủ thế giới vật lý. Thực tế phức tạp hơn nhiều. Một vật có thể trơn, mềm, dễ vỡ hoặc thay đổi vị trí trong tích tắc; chính những tình huống tưởng nhỏ ấy quyết định robot có thể làm việc đáng tin cậy bên ngoài phòng thử nghiệm hay không.
Eka thu hút vốn vì bài toán thao tác
Ngày 20/10/2026, Eka Robotics thông báo vòng Series A trị giá 150 triệu USD do a16z và F-Prime dẫn đầu. TechCrunch đưa tin mức định giá sau đầu tư khoảng 1,45 tỷ USD. Hướng phát triển nổi bật là kết hợp tay gắp cảm nhận lực với kiến trúc học máy phục vụ thao tác vật thể.
Vì sao video không đủ?
Video giúp mô hình suy đoán hình dạng và chuyển động, nhưng thường không cho biết chính xác lực bóp, ma sát, độ đàn hồi hoặc thời điểm vật bắt đầu trượt khỏi tay kẹp. Robot phải xử lý tín hiệu cảm biến ở độ trễ rất thấp trong vòng điều khiển; một sai số nhỏ có thể làm rơi đồ, hỏng linh kiện hoặc gây nguy hiểm cho con người.
Muốn đánh giá giá trị thực tế của Physical AI, phải nhìn vào dữ liệu tương tác, vòng điều khiển và tỷ lệ thành công lặp lại, thay vì một đoạn trình diễn được chọn lọc.
Dữ liệu cần bao gồm hành động và phản hồi
Physical AI tận dụng dữ liệu từ robot thật, mô phỏng vật lý, cảm biến lực/mô-men xoắn, thị giác và lịch sử hành động. Huấn luyện không dừng ở dự đoán từ kế tiếp như chatbot mà phải tối ưu chính sách điều khiển dưới ràng buộc an toàn, thời gian phản hồi và khả năng tổng quát sang vật mới.
Khoảng cách giữa demo và vận hành
Một video gắp vật thành công không trả lời được robot xử lý bao nhiêu loại vật chưa từng gặp, thành công qua 1.000 lượt ra sao, mất bao lâu để phục hồi sau lỗi và cần bao nhiêu nhân công giám sát. Các benchmark cần báo cáo độ tin cậy dài hạn, tỷ lệ thất bại, tốc độ, chi phí và phạm vi điều kiện môi trường.
Hướng ứng dụng thực tế
Kho hàng, sản xuất điện tử và phân loại nông sản là môi trường có tác vụ lặp lại và khả năng đo hiệu quả rõ ràng. Trước khi gọi robot là 'đa năng', doanh nghiệp cần thử nghiệm tại chỗ với tiêu chí nghiệm thu định lượng và kế hoạch dừng an toàn.
Triển vọng và điều cần theo dõi
Robot đa năng chỉ thật sự đáng tin khi làm tốt cả những công việc lặp lại, những lần thất bại và các tình huống bất ngờ. Vốn đầu tư đang thúc đẩy lĩnh vực này, song chỉ số hiệu quả tại nhà máy và kho vận mới quyết định công nghệ đi được bao xa.
Nguồn: ekarobotics.com/blog/eka-robotics-raises-150m-to-build-superhuman-intelligence-for-the-physical-worl. Bài viết tổng hợp và phân tích; các dự báo chưa phải kết quả thực nghiệm.