Muốn bay nhanh không nhất thiết phải đổi motor: Robot côn trùng của MIT tăng tốc 447% nhờ “bộ não” điều khiển mới
Trên cùng phần cứng robot bay 750 mg, nhóm MIT đạt tốc độ ngang 1,97 m/s và gia tốc 11,7 m/s² bằng một bộ điều khiển kết hợp model predictive control với mạng neural học bắt chước. Kết quả cho thấy phần mềm có thể khai thác phần hiệu năng mà phần cứng sẵn có trước đó chưa sử dụng được.

Khi một drone không đủ nhanh, phần cứng thường là nghi phạm đầu tiên: motor chưa đủ khỏe, cánh quạt chưa tạo đủ lực hoặc pin không cấp đủ công suất. Nhưng ở quy mô nhỏ hơn một gram, một nhóm tại MIT vừa cho thấy nút thắt có thể nằm ở chỗ khác. Với cùng phần cứng robot dùng trong mốc thử nghiệm trước đó, họ nâng tốc độ bay tối đa lên 197 cm/s — tăng 447% — chủ yếu bằng cách thay hệ thống điều khiển.
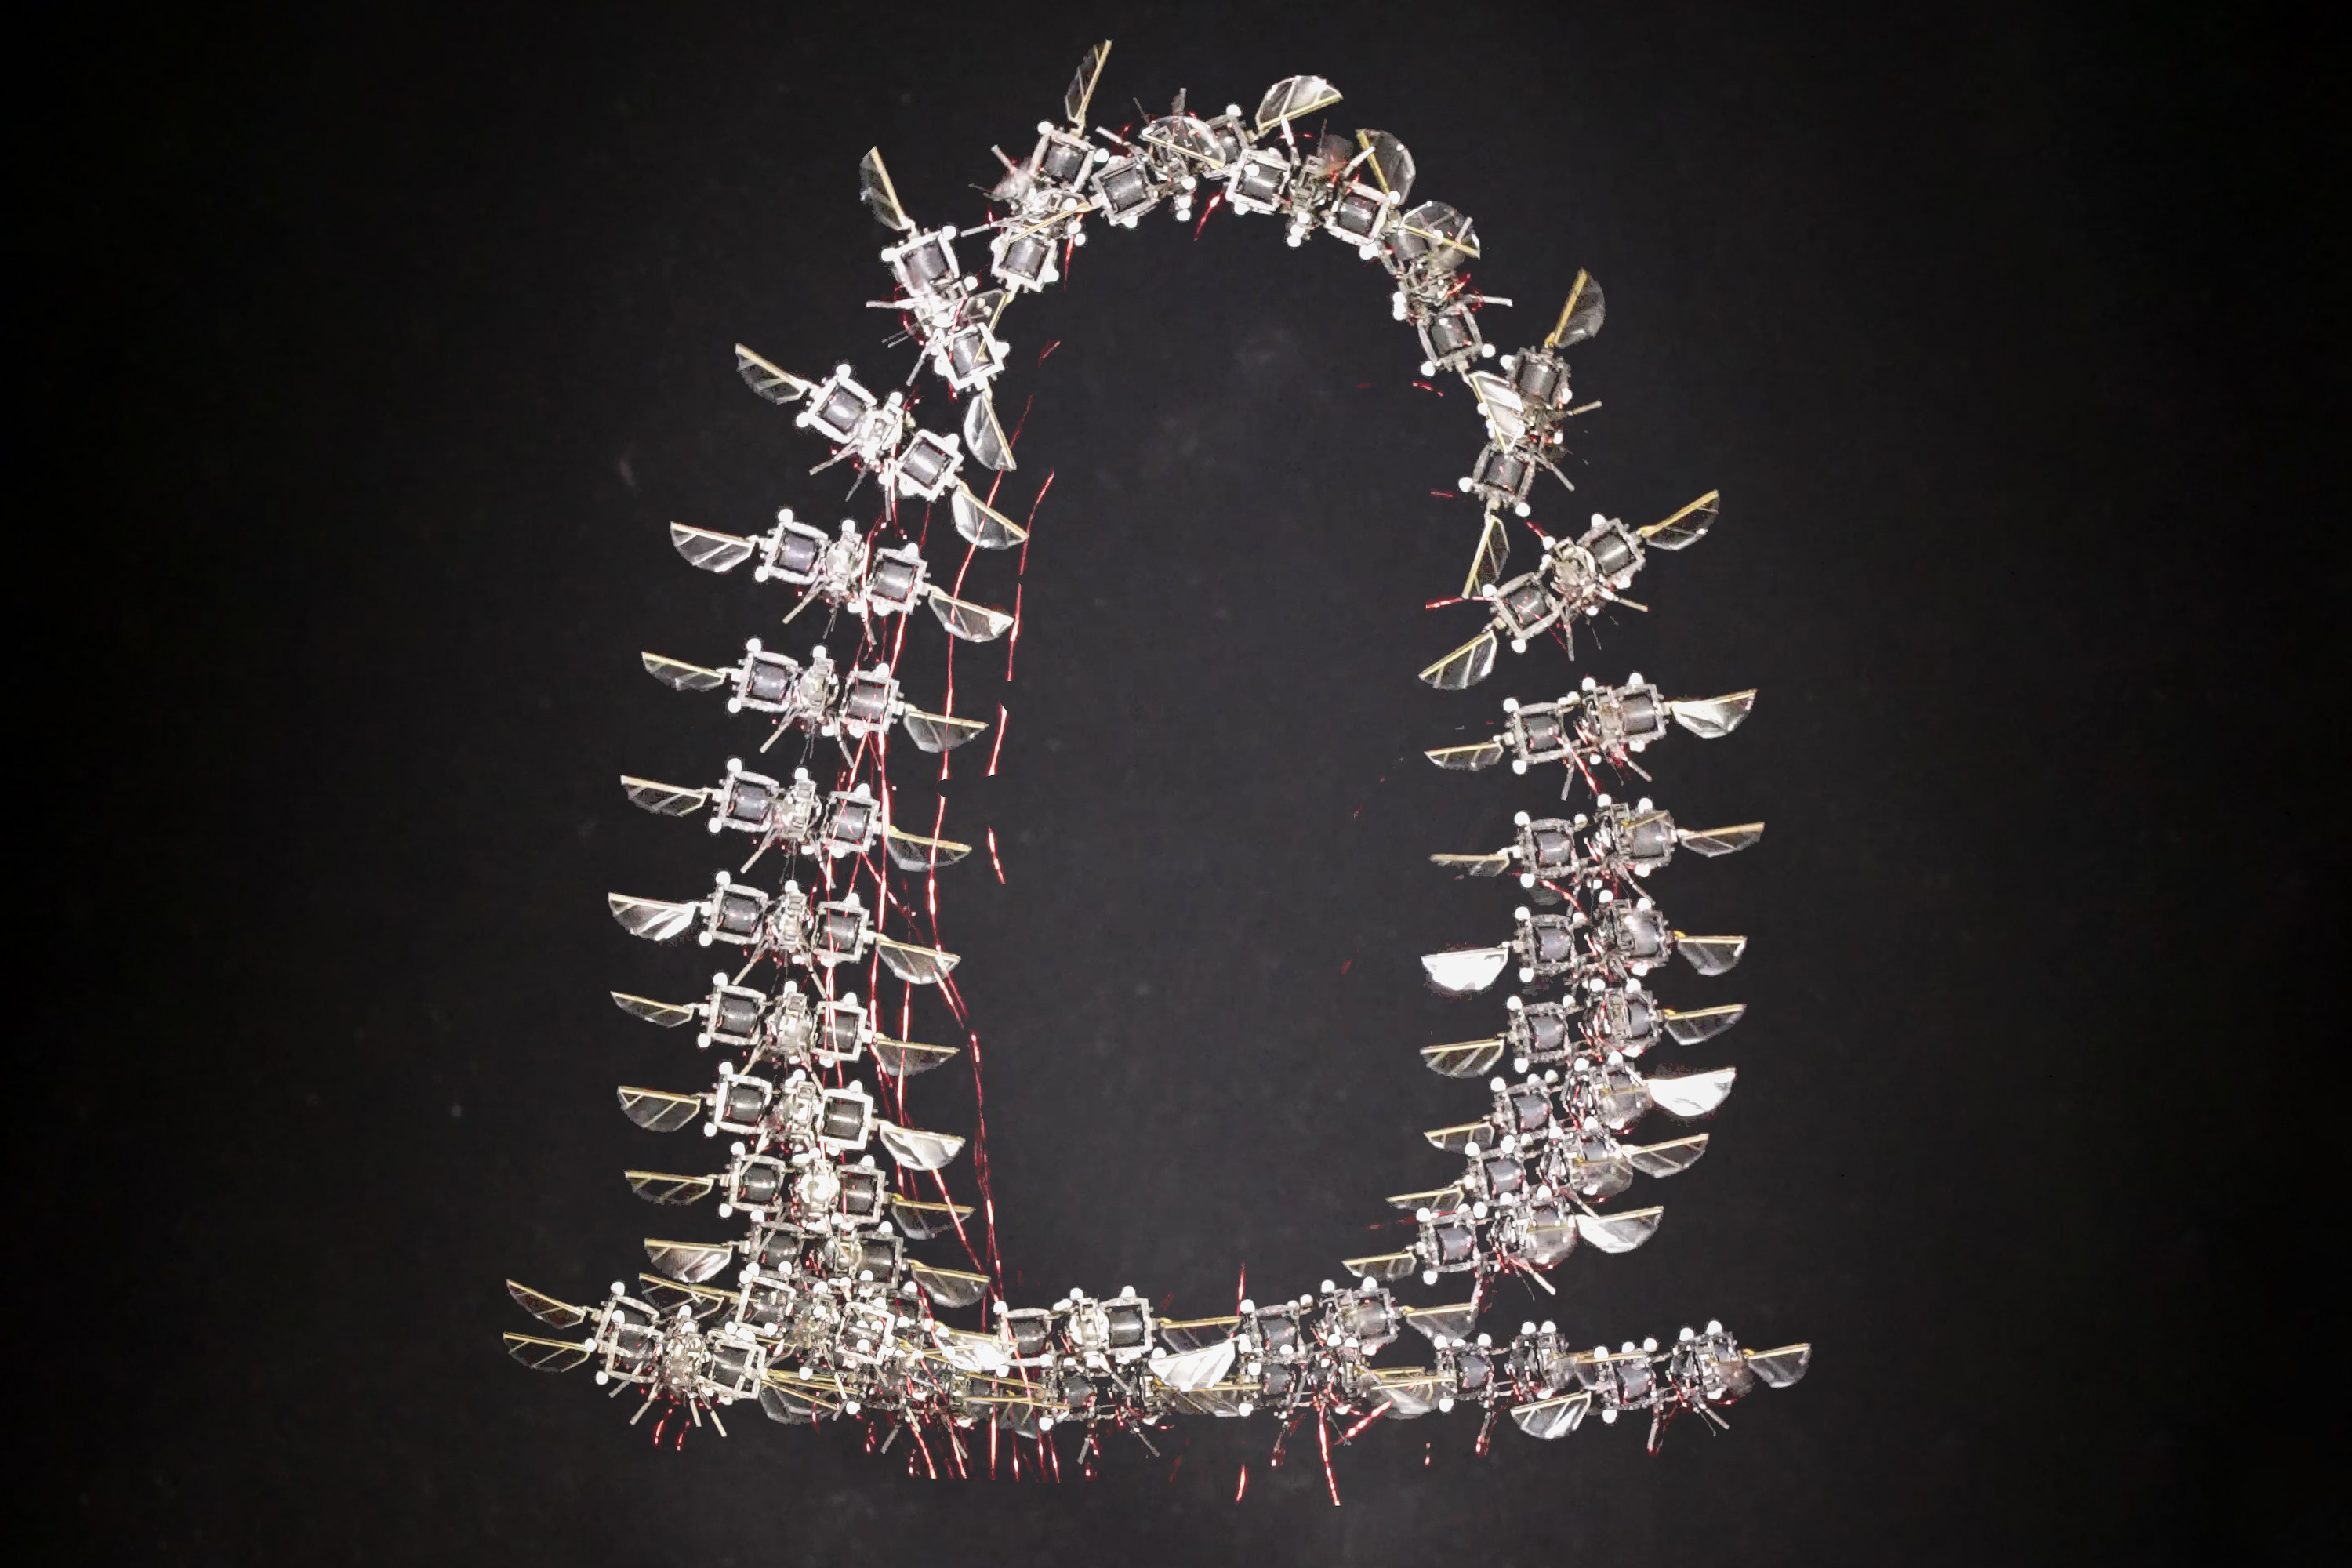
Robot chỉ nặng 750 mg, có kích thước khoảng 4 × 4 × 0,9 cm và dùng bốn module cánh đập độc lập. Thay vì motor điện từ như quadcopter thông thường, mỗi cánh được dẫn động bằng cơ cấu điện môi đàn hồi, có thể xem như một dạng “cơ nhân tạo” mềm. Trong các thử nghiệm, tần số đập cánh vẫn giữ ở 330 Hz; hệ điều khiển thay đổi biên độ đập để tạo lực và mô-men cần thiết.
Ảnh: Courtesy of the Soft and Micro Robotics Laboratory, MIT.
Phần cứng không đổi, nhưng robot trước đó chưa khai thác hết giới hạn của nó
Điểm quan trọng của nghiên cứu không phải là gắn actuator mạnh hơn. Trong bài báo đăng trên Science Advances, nhóm tác giả cho biết họ sử dụng cùng phần cứng robot với công trình trước đó, nhưng thay kiến trúc điều khiển để theo được những quỹ đạo gắt hơn.
Đây là bài toán khó ở robot bay siêu nhẹ. Khối lượng thấp khiến động lực học thay đổi rất nhanh; khí động học của cánh đập lại phi tuyến và khó mô hình hóa chính xác. Chỉ một sai số nhỏ về lực nâng, một luồng gió hoặc lực kéo từ dây cấp nguồn cũng có thể làm robot lệch khỏi quỹ đạo. Bộ điều khiển cũ được tinh chỉnh thủ công đủ tốt cho bay ổn định, nhưng không được thiết kế để liên tục nghiêng mạnh, tăng tốc, phanh và đổi hướng như côn trùng thật.
Nhóm MIT giải quyết vấn đề bằng một kiến trúc hai bước. Trước tiên, họ xây dựng một bộ robust tube model predictive control (RTMPC). Loại bộ điều khiển này dự đoán cách robot sẽ chuyển động trong tương lai, tính chuỗi lệnh phù hợp và đồng thời chừa biên cho sai số mô hình hoặc nhiễu từ môi trường. Nó đủ mạnh để lập kế hoạch cho các động tác như đổi hướng gấp hay lộn vòng, nhưng quá tốn tính toán nếu phải giải bài toán tối ưu ở tốc độ phản hồi cao.
“Bộ não” mạnh được nén thành một mạng neural nhỏ hơn
Thay vì chạy toàn bộ RTMPC trong thời gian thực, nhóm nghiên cứu dùng nó như một “chuyên gia” để tạo dữ liệu huấn luyện. Một mạng neural hai lớp sau đó học bắt chước các quyết định của bộ điều khiển này bằng imitation learning.
Cách làm có thể hình dung như việc để một người lái cực kỳ giỏi giải hàng loạt tình huống phức tạp trước, rồi huấn luyện một hệ thống nhỏ hơn ghi lại cách phản ứng tốt nhất. Khi robot thực sự bay, mạng neural không cần giải lại toàn bộ bài toán tối ưu từ đầu; nó nhận trạng thái của robot và nhanh chóng xuất ra lệnh lực đẩy cùng mô-men điều khiển.
Đó là lý do phần mềm mới tạo ra khác biệt lớn dù cơ cấu bay không đổi. Theo bài báo, robot đạt tốc độ ngang 197 cm/s, tương đương khoảng 1,97 m/s hay gần 50 lần chiều dài thân mỗi giây. Gia tốc đạt 11,7 m/s². So với kết quả tốt nhất trước đó trên cùng nền tảng phần cứng, tốc độ tăng 447% và gia tốc tăng 255%.
Robot cũng thực hiện được chuyển động kiểu saccade: nghiêng thân mạnh, tăng tốc sang vị trí mới rồi nghiêng ngược lại để phanh — một kiểu đổi hướng nhanh thường thấy ở côn trùng. Trong một thử nghiệm khác, nó hoàn thành 10 cú lộn liên tiếp trong 11 giây. Hệ thống vẫn theo được quỹ đạo khi chịu luồng gió khoảng 160 cm/s.
447% không có nghĩa là tốc độ đến “miễn phí”
Kết quả này dễ dẫn tới cách hiểu rằng thuật toán có thể tạo thêm hiệu năng mà không phải trả giá về năng lượng. Thực tế không phải vậy. Các động tác gắt đòi hỏi lực và mô-men tức thời lớn hơn so với bay treo. Nhóm nghiên cứu báo cáo lực cực đại được yêu cầu trong một số quỹ đạo cao hơn đáng kể, còn mức điện năng trung bình cho các động tác thử nghiệm tăng khoảng 1,7–15,7% so với bay treo.
Điều mới nằm ở chỗ bộ điều khiển khai thác tốt hơn biên hiệu năng vốn đã có của actuator và cơ cấu cánh. Nói cách khác, phần cứng trước đó không thiếu khả năng tạo lực; hệ thống điều khiển chưa đủ nhanh và đủ bền vững để sử dụng khả năng đó trong những quỹ đạo rất hung hăng mà vẫn giữ robot ổn định.
Đây cũng là một khác biệt quan trọng với cách tăng tốc theo hướng thuần phần cứng. Nếu chỉ tăng lực từ actuator mà bộ điều khiển không theo kịp, robot siêu nhẹ có thể trở nên khó ổn định hơn chứ không nhất thiết bay tốt hơn.
Robot vẫn chưa tự chủ: camera, máy tính và nguồn điện còn ở bên ngoài
Dù các video bay rất giống một côn trùng tự do, hệ thống hiện tại vẫn là một thí nghiệm phòng lab. Robot phụ thuộc vào sáu camera motion-capture theo dõi các marker phản quang ở khoảng 400 Hz. Dữ liệu vị trí và tư thế được gửi tới một máy tính bên ngoài, nơi chạy bộ điều khiển và phát lệnh tới các bộ khuếch đại điện áp. Nguồn điện cũng được cấp từ bên ngoài qua dây.
Chính nhóm nghiên cứu xác định đây là giới hạn tiếp theo cần giải quyết. Bộ điều khiển hiện chạy offboard, còn mục tiêu dài hạn là đưa cảm biến, tính toán và cuối cùng là nguồn điện lên robot. Họ đã phân tích cách giảm kích thước mạng neural để hạ yêu cầu tính toán, nhưng đó mới là cơ sở cho bước tiếp theo chứ chưa phải một robot côn trùng hoàn toàn tự chủ.
Vì vậy, ý nghĩa thực tế của công trình không nằm ở việc một robot 750 mg đã sẵn sàng chui vào đống đổ nát sau động đất. Nó cho thấy một nút thắt quan trọng của microrobot bay có thể nằm ở kiến trúc điều khiển: khi phần mềm đủ nhanh để xử lý bất định và đủ nhẹ để chạy ở tần số cao, cùng một bộ cánh và actuator có thể làm được nhiều hơn đáng kể so với những gì các bộ điều khiển trước đó cho phép.
Bước tiếp theo sẽ khó hơn việc làm robot lộn vòng trong phòng lab. Hệ thống cần mang theo cảm biến, xử lý dữ liệu ngay trên thân, tránh chướng ngại mà không dựa vào motion capture và hoạt động với một nguồn năng lượng đủ nhẹ. Khi những phần đó được tích hợp mà vẫn giữ được hiệu năng hiện tại, khái niệm “đổi bộ não thay vì đổi motor” mới thực sự tiến gần tới một robot bay nhỏ như côn trùng có thể làm việc ngoài phòng thí nghiệm.
Nguồn: Yi-Hsuan Hsiao và cộng sự, Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control, Science Advances (2025); MIT News.