Robot thường thích nghi bằng software: Một hướng khác là để cơ thể tự gánh bớt bài toán điều khiển
Một nhánh robotics đang chuyển một phần việc thích nghi từ thuật toán sang hình học, vật liệu và cơ thể robot. Floaty — robot bay đổi hình được công bố năm 2026 — cho thấy chỉ bốn bề mặt điều khiển và một thiết kế ổn định thụ động có thể khai thác luồng khí để hover với công suất onboard khoảng 10 W/kg, nhưng “physical intelligence” không có nghĩa software biến mất.


Khi một robot gặp môi trường khác với điều kiện nó được thiết kế cho, phản xạ quen thuộc của kỹ sư là làm controller tốt hơn: thêm cảm biến, xây mô hình chính xác hơn, học một policy mới hoặc để software điều chỉnh cách robot đặt chân, giữ thăng bằng và phân phối lực. Nhưng có một biến khác cũng có thể thay đổi: chính cơ thể robot.
Ý tưởng này đang được nghiên cứu dưới những tên như morphological adaptation, morphological intelligence và rộng hơn là physical intelligence. Thay vì xem hình học và vật liệu như một bộ khung cố định mà software phải điều khiển, robot có thể thay đổi hình dạng, độ cứng hoặc cách tương tác vật lý với môi trường để biến một bài toán điều khiển khó thành bài toán dễ hơn.
Điều đó không có nghĩa thế hệ robot mới sẽ bỏ software để “suy nghĩ bằng cơ thể”. Các hệ hiện tại thường là sự đồng thiết kế giữa hardware và control. Điểm khác nằm ở cách chia công việc: một phần ổn định, thích nghi và phản ứng với môi trường có thể được đưa vào hình học và vật lý của robot thay vì bắt bộ điều khiển tính toán tất cả.
Floaty: thay vì tạo thêm lực đẩy, hãy đổi hình để dùng lực đã có
Một ví dụ mới là Floaty, robot bay do Ghadeer Elmkaiel, Syn Schmitt và Michael Muehlebach tại Max Planck Institute for Intelligent Systems và University of Stuttgart phát triển. Công trình được công bố trên npj Robotics tháng 6/2026.
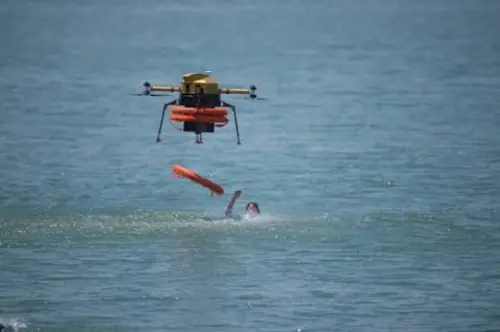
Floaty không dùng cánh quạt để tự tạo lực đẩy trong thử nghiệm bay. Robot có bốn flap có thể xoay độc lập; bằng cách thay đổi góc của chúng, cơ thể thay đổi diện tích hứng gió và phân bố lực cản. Trong luồng khí đi lên, robot khai thác năng lượng của chính dòng khí để hover, đổi vị trí và điều chỉnh tư thế.
Nếu bốn flap cùng đóng hoặc mở, diện tích chiếu lên luồng khí thay đổi và robot điều khiển gia tốc theo phương thẳng đứng. Nếu hai flap đối diện mở trong khi hai flap kia đóng, chênh lệch lực cản tạo mô-men quay quanh trục yaw. Các tổ hợp bất đối xứng khác tạo mô-men cho roll và pitch.
Nhưng phần đáng chú ý nằm trước cả controller. Nhóm nghiên cứu thiết kế hình dạng flap, các đoạn uốn và vị trí khối tâm sao cho bản thân robot có xu hướng ổn định thụ động ở roll và pitch. Nói cách khác, một phần nhiệm vụ “giữ robot không bị lật” được giải quyết bằng cơ học trước khi thuật toán bắt đầu hiệu chỉnh.
Cơ thể có thể làm một phần việc của máy tính
Đây là trực giác trung tâm của physical intelligence. Một review của Huyue Chen và Metin Sitti trên Advanced Materials mô tả physical intelligence ở robot như sự kết hợp của “structural intelligence” và “material intelligence”: hình học, ma sát, độ cứng, tính đàn hồi và vật liệu đáp ứng kích thích có thể tạo ra hành vi hữu ích trực tiếp từ tương tác vật lý.
Ví dụ đơn giản nhất không cần AI. Một cấu trúc đàn hồi có thể hấp thụ va chạm bằng biến dạng thay vì cần cảm biến phát hiện va chạm rồi motor lập tức bù lực. Một bàn chân có hình học phù hợp có thể tự tạo tiếp xúc ổn định trên địa hình không đều. Một robot mềm có thể biến dạng để đi qua khe nhỏ hơn kích thước danh nghĩa của cơ thể.
Khi khả năng đổi hình được điều khiển chủ động, morphology trở thành thêm một tập biến mà robot có thể sử dụng. Một robot bốn chân không nhất thiết phải giữ nguyên chiều dài chân và chỉ thay đổi gait; nó có thể thay đổi hình học cơ thể để phù hợp với bề mặt. Robot lưỡng cư có thể thay đổi hình dạng chi thay vì buộc một cơ cấu cố định phải hoạt động tốt cả trên đất lẫn dưới nước.
Một nghiên cứu trên Nature Communications năm 2023 đã minh họa hướng này bằng các module morphing tích hợp actuation, sensing và cơ chế khóa ngay trong cơ thể. Nhóm của Jianguo Zhao dùng chúng để chế robot bốn chân có thể đổi hình cho các chế độ đi, bò và leo ngang, cùng một robot không dây thay đổi hình dạng chi để chuyển giữa đi bộ và bơi.
“Đơn giản hơn” không nhất thiết có nghĩa ít điều khiển hơn
Có một điểm dễ bị phóng đại khi nói về morphological intelligence: đổi hình không tự động làm robot đơn giản.
Thêm khả năng biến hình cũng thêm actuator, cảm biến, cơ cấu khóa, trạng thái cơ học và những mode động lực học mới. Controller giờ không chỉ phải quyết định robot chuyển động thế nào mà đôi khi còn phải quyết định robot nên có hình dạng nào. Morphology và control vì vậy trở thành một bài toán đồng thiết kế, thay vì hai phần độc lập.
Floaty là ví dụ rõ. Hình dạng cơ thể giúp hệ ổn định hơn và giảm nhu cầu tạo lực đẩy, nhưng robot vẫn có controller chạy ở 100 Hz, state estimation bằng Kalman filter và dữ liệu motion capture trong thiết lập thí nghiệm. Nhóm xây dựng mô hình khí động học từ dữ liệu thực nghiệm rồi dùng linear quadratic regulator để điều khiển các flap. Đây không phải một robot mà vật liệu tự giải quyết toàn bộ bài toán.
Thứ có thể đơn giản hơn là phần bài toán mà software phải chống lại. Nếu một robot vốn không ổn định về cơ học, controller phải liên tục tiêu tốn tính toán và năng lượng actuator để sửa sai. Nếu hình học khiến trạng thái mong muốn trở thành trạng thái ổn định tự nhiên, software chỉ cần điều chỉnh quanh trạng thái đó.
10 W/kg — nhưng chỉ trong một môi trường rất cụ thể
Trong wind tunnel, Floaty có thể hover, maneuver và chống nhiễu trong luồng khí thẳng đứng lên tới 10 m/s. Nhóm báo cáo mức tiêu thụ công suất onboard riêng khoảng 10 W/kg, thấp hơn khoảng một bậc độ lớn so với các hệ bay tạo lực đẩy mà họ dùng để so sánh.
Kết quả này đến từ một sự trao đổi rất rõ: Floaty không tự tạo năng lượng khí động học cần cho việc bay. Nó lấy năng lượng từ luồng khí bên ngoài, còn các servo chủ yếu điều chỉnh flap để định hình cách robot tương tác với nguồn năng lượng đó.
Vì vậy 10 W/kg không thể được đọc như bằng chứng rằng một drone đổi hình nói chung sẽ tiêu thụ điện ít hơn drone cánh quạt mười lần. Thử nghiệm được thực hiện trong wind tunnel có luồng khí thẳng đứng; hệ thống theo dõi OptiTrack bên ngoài cung cấp dữ liệu vị trí và tư thế cho robot qua radio. Nhóm nghiên cứu đề xuất các luồng khí đi lên tự nhiên hoặc ống khói công nghiệp như những môi trường có thể phù hợp với nguyên lý này, nhưng đó vẫn là hướng ứng dụng cần được chứng minh ngoài phòng lab.
Từ software-defined robot tới body–software co-design
Robotics hiện đại đang đầu tư mạnh vào reinforcement learning, foundation models và vision-language-action models để robot thích nghi với nhiều nhiệm vụ hơn mà không phải thiết kế lại phần cứng. Morphological intelligence không phải hướng thay thế cho các công nghệ đó. Nó đặt một câu hỏi khác: có bao nhiêu phần của hành vi nên được giải bằng computation, và bao nhiêu phần có thể được giải ngay bằng cơ thể?
Sinh vật cho thấy hai cách không loại trừ nhau. Cơ thể động vật có gân đàn hồi, khớp compliant, hình học bàn chân, lông, da và cấu trúc cơ học tương tác với môi trường trước khi hệ thần kinh phải can thiệp. Não vẫn điều khiển, nhưng không cần mô phỏng từng va chạm ở cấp vi mô để cơ thể hoạt động.
Với robot, lợi ích tiềm năng đặc biệt lớn ở những hệ bị giới hạn nghiêm ngặt về pin, kích thước và khả năng tính toán — như microrobot, robot y sinh hoặc thiết bị hoạt động lâu ngoài hiện trường. Review về physical intelligence của Chen và Sitti lập luận rằng ở các robot nhỏ, nơi năng lượng, actuation, perception và computation onboard đều hạn chế, cấu trúc và vật liệu có thể đảm nhận một phần chức năng vốn phải giao cho điện tử.
Nhưng bước tiếp theo không chỉ là chế thêm robot biết biến hình. Các nhà nghiên cứu còn phải chứng minh morphology thích nghi mang lại lợi ích có thể đo được so với một robot cố định có controller tốt: ít năng lượng hơn bao nhiêu, giảm computation thế nào, có bền sau hàng nghìn chu kỳ biến dạng không, và chi phí cơ khí tăng thêm có đáng với phần software được đơn giản hóa hay không.
Nếu hướng này tiến triển, robot tương lai có thể không chỉ tải một policy mới khi môi trường thay đổi. Chúng có thể thay đổi luôn cơ thể mà policy đang điều khiển. Khi đó, câu hỏi thiết kế robot không còn đơn thuần là “phần mềm nên ra lệnh gì?”, mà là “cơ thể nào khiến lệnh đó trở nên dễ thực hiện nhất?”.
Nguồn: npj Robotics — Floaty; Advanced Materials — Physical Intelligence in Small-Scale Robots and Machines; Nature Communications — Embedded shape morphing for morphologically adaptive robots.