SANDO lập hành lang an toàn theo thời gian, giúp drone né vật cản động chưa biết trước
Hệ lập kế hoạch của MIT kết hợp bản đồ rủi ro, vùng không gian–thời gian và tối ưu ràng buộc cứng. Bảo đảm toán học chỉ đúng khi các giả định cảm biến và tốc độ được giữ.
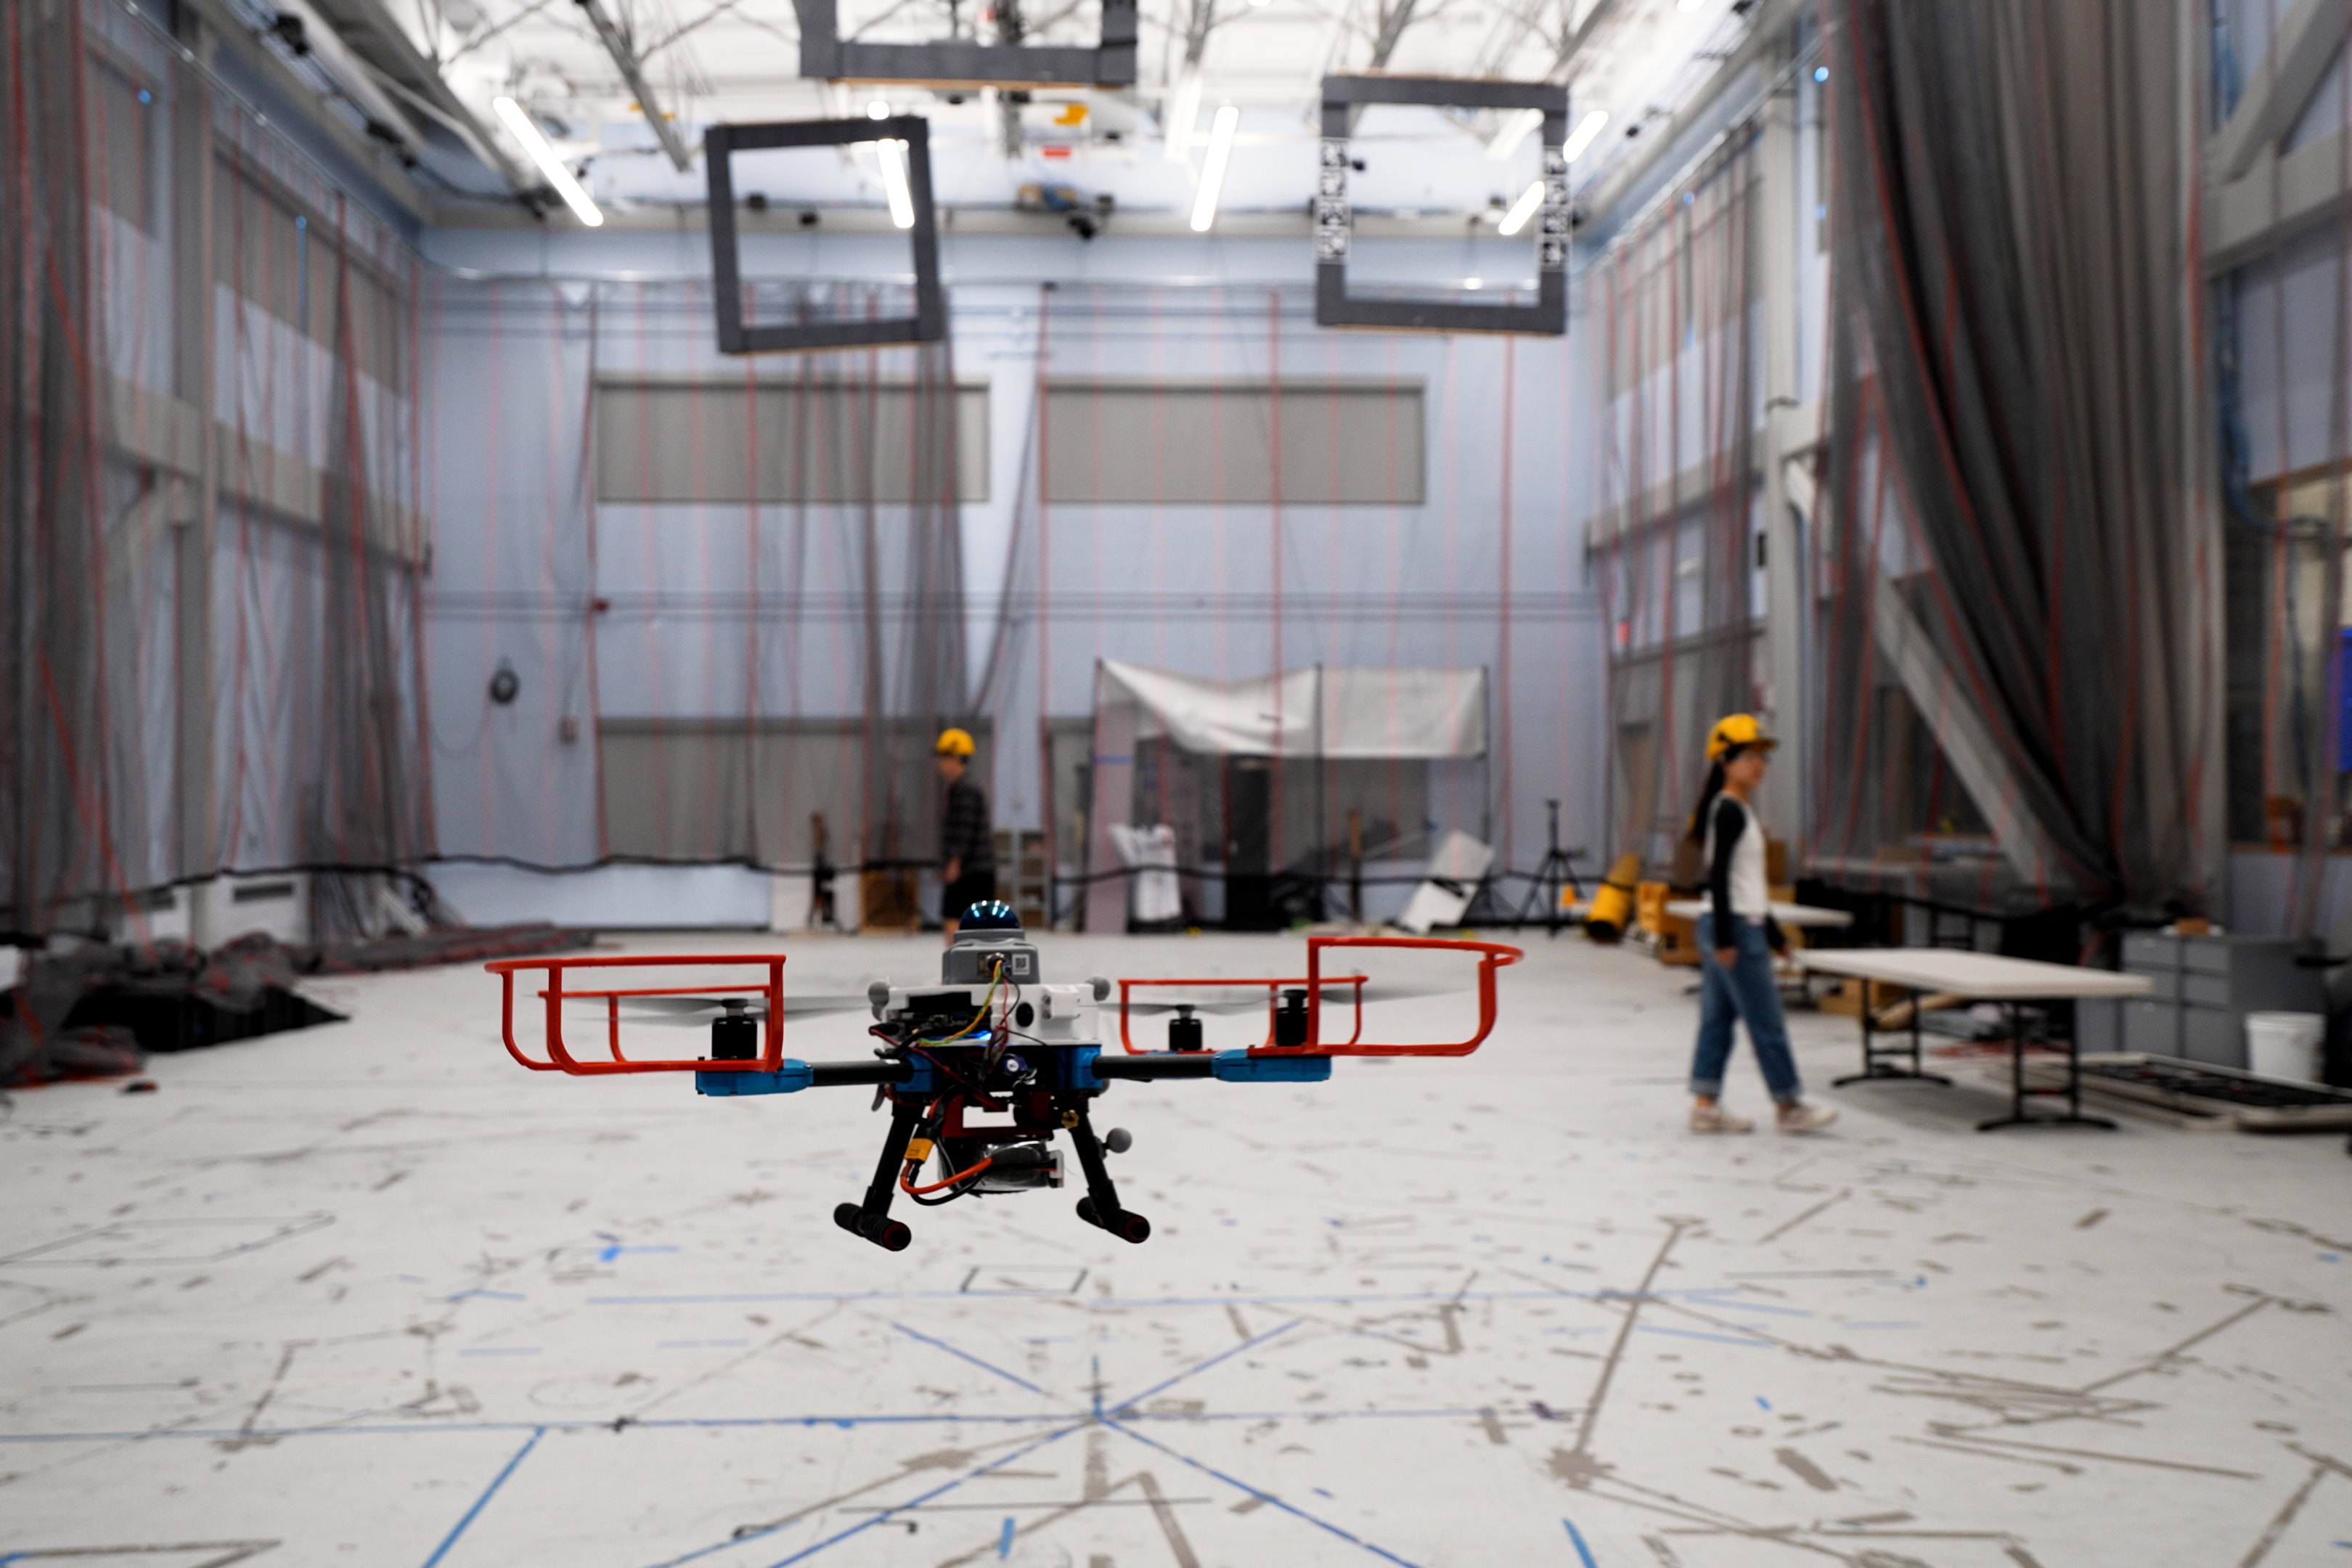
Một đường bay an toàn ở thời điểm hiện tại có thể trở nên nguy hiểm chỉ vài giây sau khi người hoặc vật thể đi vào quỹ đạo. Nhóm MIT đã phát triển SANDO, hệ lập kế hoạch cho drone trong môi trường chưa có bản đồ và chứa chướng ngại di chuyển khó đoán. MIT công bố kết quả ngày 7/10, sau khi nghiên cứu xuất hiện trên IEEE Transactions on Robotics.
Điểm quan trọng không phải drone “đoán đúng” từng chuyển động tương lai. SANDO tạo một vùng an toàn đủ bảo thủ từ giới hạn tốc độ của vật cản, rồi chỉ cho phép quỹ đạo nằm trong vùng đó. Nhóm báo cáo hệ thống tránh mọi vật cản động trong 12 chuyến bay thử với UAV thật, đồng thời tới đích nhanh hơn một số phương pháp đối chứng trong mô phỏng.
Vì sao môi trường động làm bảo đảm an toàn khó hơn
Nhiều bộ lập kế hoạch bay hoạt động tốt khi bản đồ và vật cản đứng yên. Drone đọc cảm biến, xây một vùng trống rồi tối ưu đường tới đích. Nhưng nếu một nhánh cây đang rơi hoặc một người bất ngờ bước sang ngang, vùng trống vừa tính có thể không còn trống khi drone bay tới.
Một cách là dự đoán đường đi của mọi vật cản. Cách khác là phóng đại chúng theo mọi vị trí có thể tới. Phương án đầu dễ sai; phương án sau thường quá bảo thủ, khiến drone không tìm được đường dù vẫn còn lối.
SANDO, viết tắt của “Safe AutoNomous trajectory planning for Dynamic unknOwn environments”, cố cân bằng hai phía. Hệ chỉ cần biết giới hạn vận tốc cực đại của vật cản, không cần biết trước bản đồ hay chính xác vật đó sẽ rẽ hướng nào.
Hành lang an toàn thay đổi theo từng lớp thời gian
Luồng xử lý bắt đầu từ LiDAR hoặc camera độ sâu. Một module phát hiện, gom nhóm và theo dõi vật thể động để ước lượng vị trí hiện tại. Bộ lập kế hoạch A* dùng heat map gán chi phí mềm quanh vùng đông vật cản, hướng đường bay thô ra xa khu vực dễ bế tắc.
Phần cốt lõi là Spatiotemporal Safe Flight Corridor. Với mỗi lớp thời gian, SANDO vẽ quanh vật cản một tập vị trí mà nó có thể đạt tới nếu di chuyển không nhanh hơn giới hạn cho trước. Hành lang gồm các đa diện ba chiều được xây xung quanh những tập “có thể tới” đó. Khác với việc lấy kích thước xấu nhất cho cả quãng thời gian, hành lang mở rộng dần theo tương lai nên giữ được nhiều không gian khả thi hơn ở gần hiện tại.
Sau đó, bài toán tối ưu quỹ đạo được biểu diễn dưới dạng mixed-integer quadratic programming với ràng buộc tránh va chạm cứng. Nhóm dùng kỹ thuật loại biến để giảm số ẩn cần giải. Bản nghiên cứu mở báo cáo bước này rút ngắn thời gian tối ưu tối đa 7,4 lần trong ablation study, giúp việc lập lại đường bay diễn ra trên máy tính gắn ngay trên UAV.
“Bảo đảm toán học” luôn đi kèm điều kiện
Nhóm chứng minh quỹ đạo liên tục không cắt vùng vật cản trong mô hình, thay vì chỉ kiểm tra một số điểm rời rạc. Tuy nhiên, bảo đảm đó phụ thuộc vào các giả định được ghi trong bài: giới hạn vận tốc của vật cản phải đúng, sai số ước lượng phải nằm trong biên được tính và hệ cảm biến không được bỏ sót một chướng ngại quan trọng.
Nếu một vật di chuyển nhanh hơn mức đã khai báo, camera bị che, LiDAR phản xạ kém hoặc việc tính toán chậm hơn chu kỳ dự kiến, kết luận toán học có thể không còn bao phủ tình huống thực. SANDO làm bài toán an toàn minh bạch hơn bằng ràng buộc rõ, nhưng không biến cảm biến và phần cứng thành bất khả lỗi.
Con số 12 chuyến bay cũng là kiểm chứng phần cứng đáng giá chứ chưa phải chứng nhận cho triển khai cứu hộ. Môi trường cháy rừng hoặc tòa nhà sập có khói, bụi, gió, bề mặt khó quan sát và liên lạc không ổn định. Tất cả đều có thể phá vỡ giả định của hệ theo dõi vật cản.
Giá trị thực tế nằm ở khả năng lập lại đường ngay trên drone
SANDO liên tục cập nhật hành lang và tối ưu lại quỹ đạo khi drone di chuyển. Khả năng này phù hợp với nhiệm vụ tìm kiếm cứu nạn trong công trình đổ sập, kiểm tra đường hầm chưa có bản đồ hoặc bay giao hàng giữa người và phương tiện. Trong các tình huống đó, một đường “tối ưu” được tính một lần trước khi cất cánh ít giá trị hơn một đường đủ nhanh và được sửa liên tục.
Trong mô phỏng, SANDO tới đích nhanh hơn các hệ đối chứng mà vẫn không va chạm. Đây là kết quả trên benchmark và cấu hình của nhóm, không có nghĩa nó luôn nhanh nhất với mọi drone hoặc mật độ vật cản. Lợi thế cần được kiểm tra độc lập.
Mã nguồn SANDO được công khai để các nhóm khác tái lập và thử điều kiện xấu hơn. MIT muốn giảm thêm chi phí tính toán và kết hợp mô hình ngôn ngữ cho lệnh tự nhiên. Trước mắt, biên an toàn cần được kiểm tra khi nhận thức sai, vật cản vượt giới hạn và phần cứng suy giảm.
Nguồn
Nguồn ảnh đại diện: Melanie Gonick/MIT, giấy phép CC BY-NC-ND.