Vệ tinh hiện vẫn gần như là đồ dùng một lần: Startup muốn đưa “thợ sửa robot” lên quỹ đạo cho cả những satellite chưa từng được thiết kế để sửa
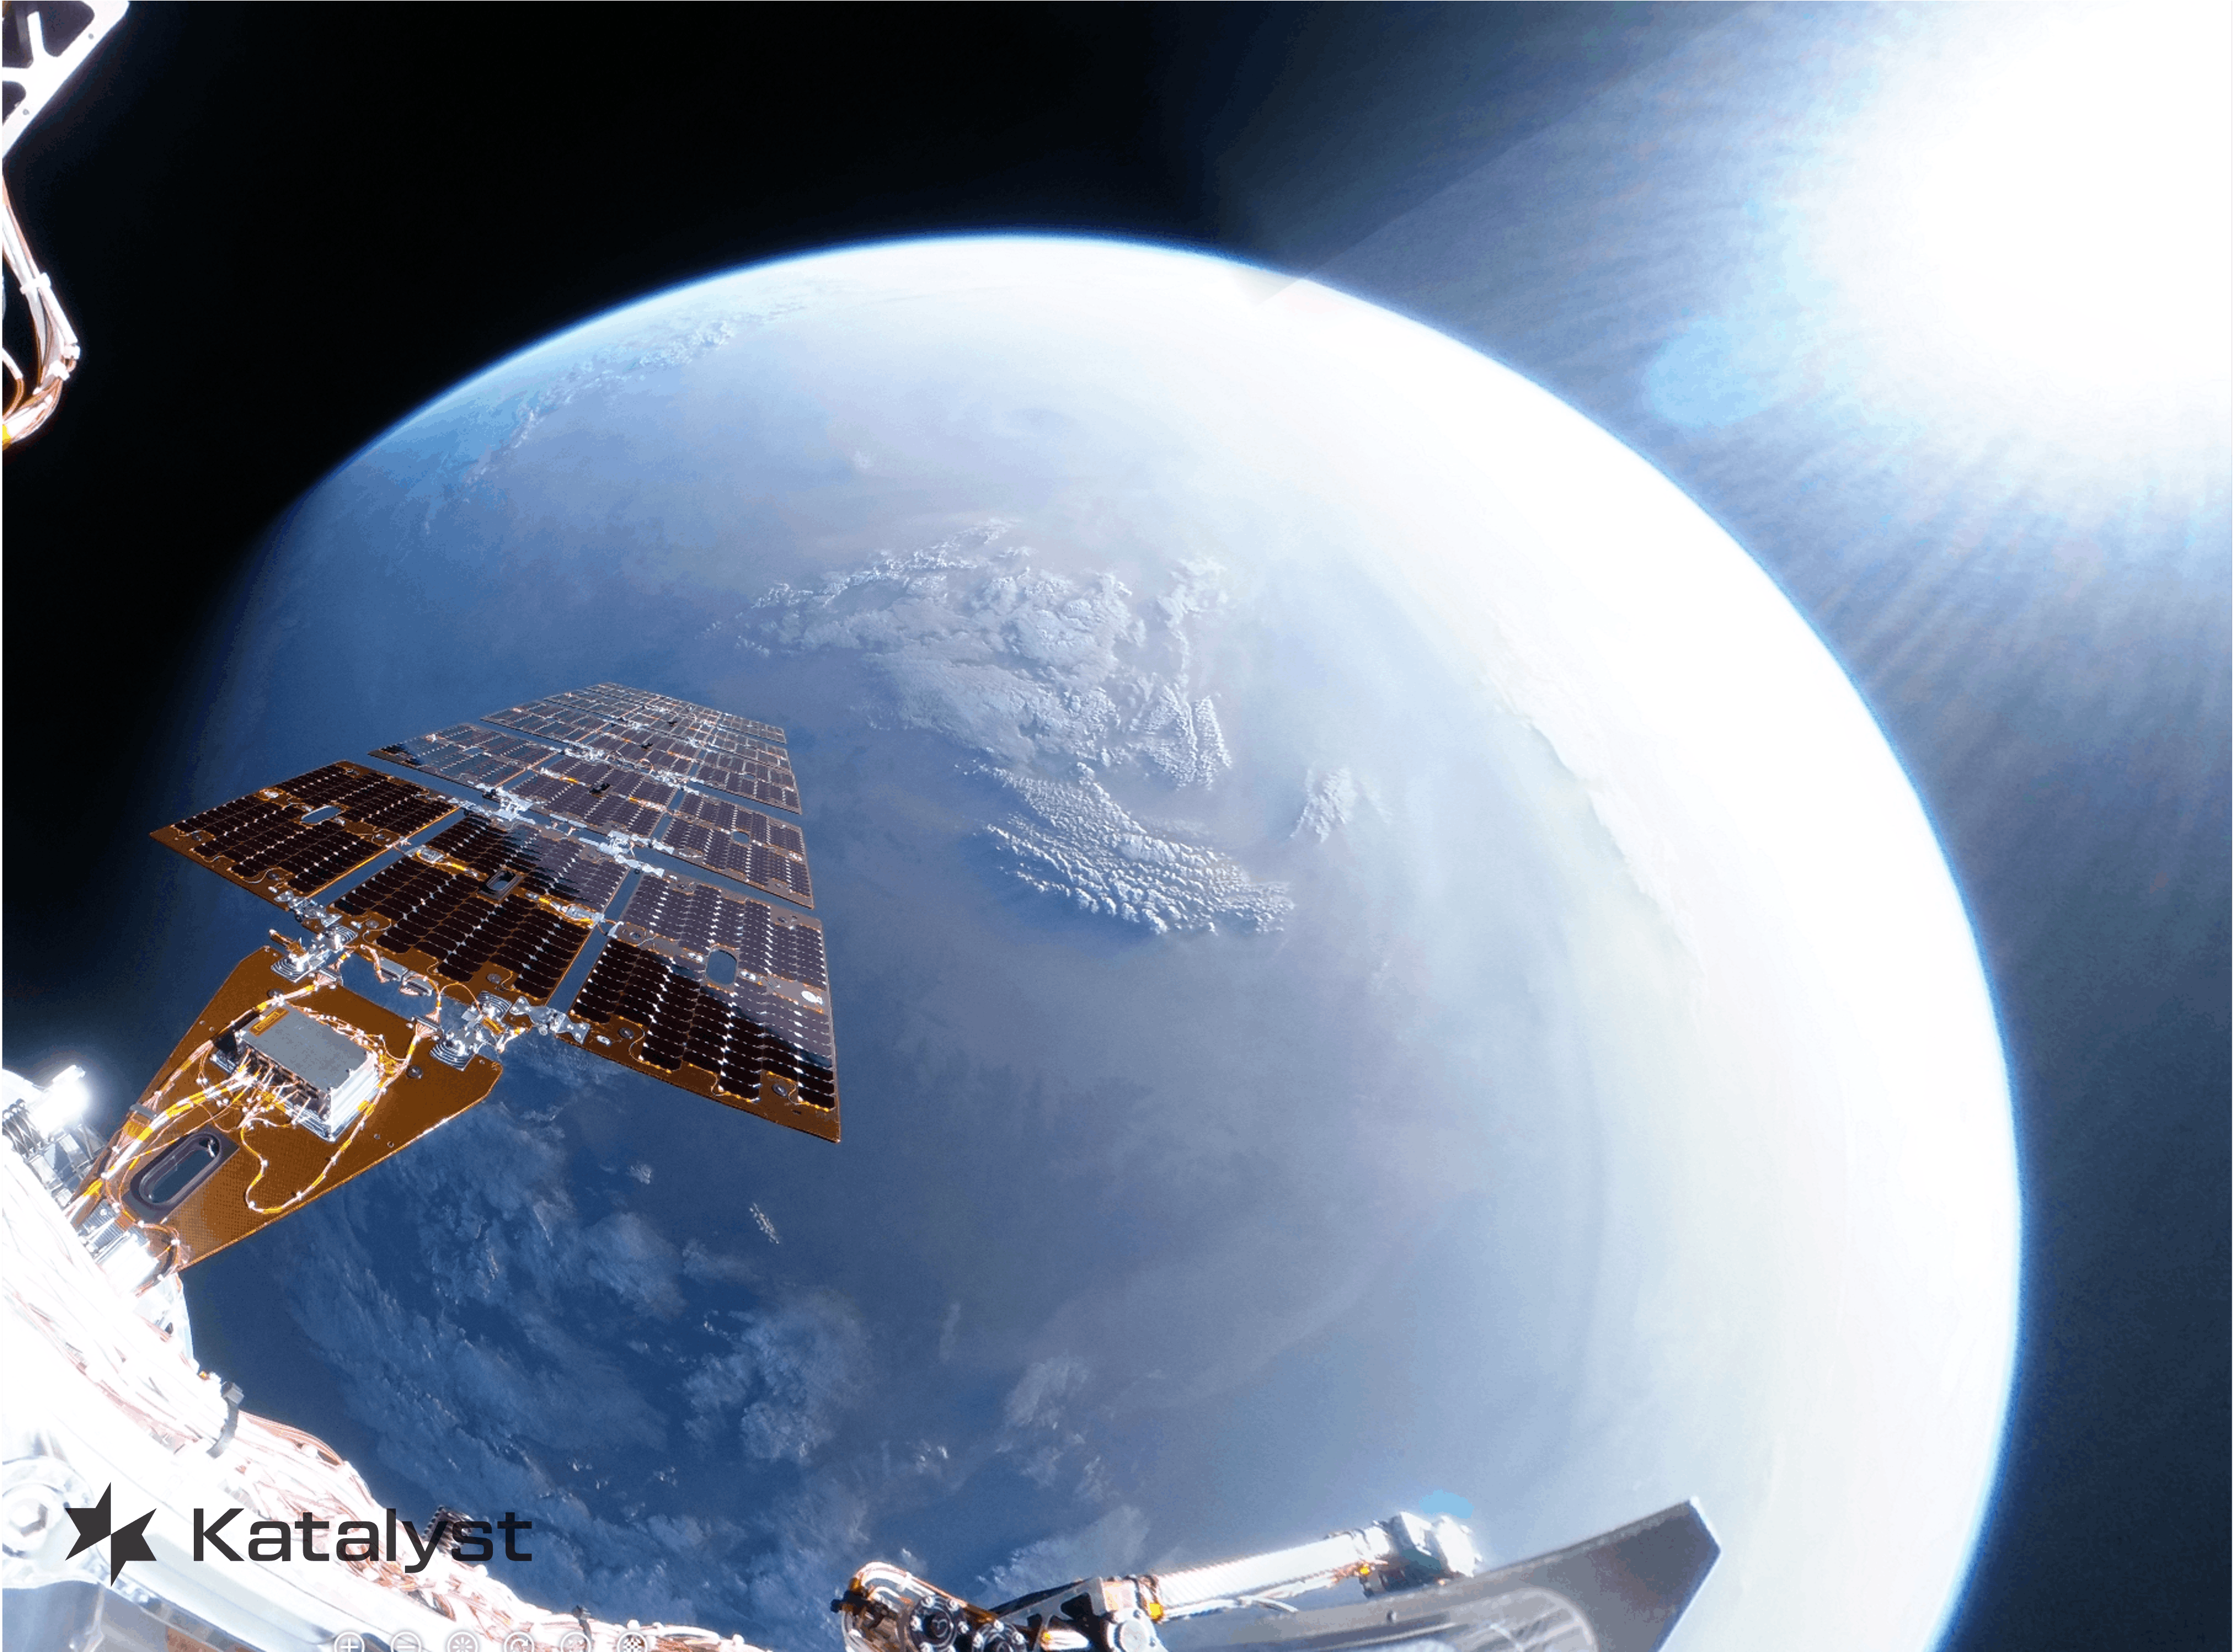
Katalyst Space đang phát triển NEXUS, một tàu robot có thể tiếp cận, bám vào, di chuyển và lắp phần cứng lên những vệ tinh vốn không có cổng docking dành cho bảo trì. Ý tưởng hấp dẫn, nhưng tiền thân LINK vừa cho thấy khoảng cách giữa robot sửa vệ tinh trên bản vẽ và một ca servicing thực sự trên quỹ đạo vẫn còn lớn.

Phần lớn vệ tinh được phóng lên với một giả định khá khắc nghiệt: sau khi rời mặt đất, gần như không ai sẽ chạm vào chúng nữa. Hết nhiên liệu, kẹt cơ cấu, hỏng một bộ phận hoặc cần nâng cấp phần cứng thường đồng nghĩa với việc khai thác những gì còn lại rồi thay bằng một vệ tinh khác.
Katalyst Space muốn thay đổi mô hình đó bằng NEXUS, một tàu robot đa nhiệm được thiết kế để bay tới vệ tinh khác, tiếp cận ở cự ly gần, bám vào cấu trúc có sẵn và thực hiện các nhiệm vụ như di chuyển, kéo dài tuổi thọ, lắp thêm phần cứng hoặc về sau là sửa chữa và tiếp nhiên liệu. Điểm khó nhất trong kế hoạch không phải phục vụ những vệ tinh mới đã chuẩn bị sẵn cổng docking, mà là làm việc với cả những vệ tinh chưa từng được thiết kế để có “thợ sửa” ghé thăm.
Tháng 6/2026, Katalyst công bố huy động 12 triệu USD để tiếp tục phát triển NEXUS và mở rộng hoạt động servicing trên nhiều quỹ đạo. Công ty dự kiến đưa NEXUS-1 lên quỹ đạo địa tĩnh trong nửa cuối năm 2027 bằng Ariane 6. Nhưng chỉ một ngày trước thời điểm bài viết này được biên tập, một chương quan trọng khác của Katalyst vừa khép lại: tàu thử nghiệm LINK đã tái nhập khí quyển sau 85 ngày trên quỹ đạo mà không thể hoàn thành nhiệm vụ bắt và nâng quỹ đạo kính thiên văn Swift của NASA.
Hai câu chuyện đó đi cùng nhau. NEXUS cho thấy tham vọng biến vệ tinh từ tài sản “phóng xong là để đó” thành hệ thống có thể bảo trì. LINK cho thấy vì sao việc đó khó hơn nhiều so với lắp một cánh tay robot lên spacecraft.
Vì sao vệ tinh lại khó sửa đến vậy?
Hubble thường khiến chúng ta có cảm giác vệ tinh có thể được sửa như một thiết bị bình thường. Thực tế, Hubble là ngoại lệ nổi tiếng: nó được thiết kế từ đầu với các nhiệm vụ servicing có phi hành gia tham gia. Phần lớn spacecraft thương mại và chính phủ không có điều kiện tương tự.
Một vệ tinh “unprepared” hoặc “non-cooperative” có thể không có cổng docking chuẩn, không có tay nắm dành cho robot và không được thiết kế để chịu tải theo hướng mà một tàu servicing sẽ tạo ra khi bám vào. Những chi tiết rất bình thường trên mặt đất — nắp, dây khóa, lớp cách nhiệt nhiều lớp hoặc vị trí van nhiên liệu — trở thành vấn đề cơ khí khó xử lý khi mọi thao tác phải diễn ra trong chân không, giữa hai vật thể cùng chuyển động trên quỹ đạo.
Trước cả khi sửa, robot còn phải giải được bài toán rendezvous and proximity operations: tìm mục tiêu, xác định chính xác tư thế của nó, đồng bộ quỹ đạo và tiến lại gần mà không va chạm. Nếu vệ tinh khách hàng mất khả năng kiểm soát tư thế hoặc quay ngoài dự kiến, bài toán khó hơn nữa.
Đó là lý do ngành servicing đã phát triển trong nhiều thập niên nhưng phần lớn vệ tinh trên quỹ đạo hiện vẫn không thể gọi một “xe cứu hộ” tới xử lý mọi sự cố theo cách hàng không có đội bảo trì ở sân bay.
NEXUS định bám vào vệ tinh không có cổng docking bằng cách nào?
Trọng tâm cơ khí của NEXUS là hệ thống mà Katalyst gọi là Split Stewart Platform. Thay vì một cánh tay robot dài duy nhất, cơ cấu gồm ba cụm tay dạng tam giác có thể điều khiển độc lập, với đầu kẹp ở phía trước. Theo mô tả bằng sáng chế, các đầu kẹp được thiết kế để bám vào những đặc điểm hình học khác nhau trên vật thể mục tiêu thay vì đòi hỏi một giao diện duy nhất đã biết trước.
Cách bố trí này dựa trên ý tưởng Stewart platform — cơ cấu song song dùng nhiều actuator để kiểm soát vị trí và góc theo sáu bậc tự do. Katalyst tách cấu trúc đó thành các nhánh có thể đưa ra phía trước spacecraft, biến nó thành một hệ thống vừa bắt mục tiêu vừa điều chỉnh tương đối vị trí giữa hai phương tiện.
Điều này quan trọng với vệ tinh cũ. Nếu servicing chỉ hoạt động khi khách hàng đã lắp sẵn một docking plate đặc biệt trước khi phóng, thị trường ban đầu bị giới hạn vào thế hệ vệ tinh mới. Một hệ thống có thể kẹp vào các kết cấu sẵn có — chẳng hạn vòng adapter hoặc các điểm cơ khí đủ chắc — về lý thuyết có thể phục vụ một phần đội vệ tinh đang hoạt động hiện nay.
Tuy vậy, “không cần docking port chuyên dụng” không đồng nghĩa “bám được vào mọi vệ tinh”. Mỗi mục tiêu vẫn cần được phân tích cấu trúc, xác định điểm chịu lực, vùng cấm va chạm và điều kiện tiếp cận. Việc bắt được một vật thể cũng chỉ là bước đầu; sửa, tiếp nhiên liệu hoặc thay phần cứng còn đòi hỏi bộ công cụ, quy trình và quyền truy cập phù hợp với từng vệ tinh cụ thể.
Một robot không chỉ phải bắt được mục tiêu
NEXUS được Katalyst định vị như một nền tảng multi-mission. Ngoài robot, spacecraft mang hệ thống cảm biến và quang học cho dẫn đường tương đối, hệ propulsion để thay đổi quỹ đạo và các khoang payload để mang phần cứng mới tới khách hàng.
Kế hoạch thương mại của công ty vì vậy rộng hơn “sửa đồ hỏng”. Katalyst nói tới bốn nhóm nhiệm vụ chính: repositioning, life extension, hardware installation và servicing. Một vệ tinh địa tĩnh sắp hết nhiên liệu nhưng payload vẫn tốt có thể được hỗ trợ duy trì vị trí. Một spacecraft đã hoạt động nhiều năm có thể nhận cảm biến mới. Một vệ tinh gặp vấn đề cơ khí có thể được tiếp cận để kiểm tra trước khi quyết định can thiệp.
NEXUS-1 hiện được lên kế hoạch phóng bằng Ariane 6 trong nửa cuối năm 2027. Theo Katalyst, các nhiệm vụ đầu tiên sẽ dành cho khách hàng chính phủ, trong đó có kế hoạch lắp một cảm biến lên vệ tinh của U.S. Space Force để phát hiện và nhận dạng spacecraft ở gần. Sau đó công ty muốn chuyển sang các dịch vụ thương mại cho vệ tinh thông tin ở GEO.
Đây cũng là lý do 12 triệu USD vốn mới quan trọng hơn việc chỉ tài trợ cho một chiếc spacecraft. Katalyst đang cố biến servicing thành một nền tảng lặp lại được qua nhiều nhiệm vụ, thay vì mỗi ca sửa chữa lại là một dự án kỹ thuật hoàn toàn mới.
LINK là lời nhắc rất thực tế về rủi ro
Nếu chỉ nhìn kế hoạch NEXUS, ý tưởng có vẻ thẳng: bay tới, bám vào vệ tinh rồi làm việc. LINK — tàu robot mà Katalyst chế tạo cho nhiệm vụ cứu Neil Gehrels Swift Observatory của NASA — cho thấy chuỗi thao tác này có thể thất bại từ rất lâu trước khi robot chạm mục tiêu.
Swift được phóng năm 2004 và không được thiết kế cho servicing. Kế hoạch ban đầu là để LINK rendezvous với kính thiên văn, bắt nó rồi nâng lên quỹ đạo cao hơn nhằm kéo dài nhiệm vụ khoa học. LINK được phát triển, thử nghiệm và phóng trong khoảng chín tháng như một phần của nhiệm vụ trị giá 30 triệu USD.
Sau khi lên quỹ đạo ngày 3/7/2026, LINK gặp sự cố attitude control. Hai trong ba reaction wheel trở nên không sử dụng được sau một lỗi hệ thống điện. Spacecraft rơi vào trạng thái quay đa trục, còn đội vận hành phải dùng thruster và reaction wheel còn lại để khôi phục một mức kiểm soát hạn chế.
Nhóm kỹ sư giảm tốc độ quay từ khoảng 9 độ/giây xuống 1,47 độ/giây và tải lên các bộ điều khiển mới. Nhưng việc phải dùng reaction-control thruster để giữ attitude tiêu tốn nhiên liệu nhanh hơn dự kiến. NASA và Katalyst cuối cùng kết luận LINK không còn đủ nhiên liệu để thực hiện an toàn pha capture và nâng quỹ đạo Swift.
LINK vẫn bay tới khoảng cách 12–15 km so với Swift, triển khai ba cánh tay robot và thực hiện một số thử nghiệm kinematic cùng đầu kẹp. Nhưng nó không tiến tới bắt vệ tinh. Ngày 25/9, spacecraft tái nhập khí quyển và nhiệm vụ kết thúc.
Đó là một giới hạn cần đặt cạnh mọi tuyên bố về NEXUS. Katalyst đã đưa phần cứng robot lên quỹ đạo và thu dữ liệu vận hành thực, nhưng công ty chưa chứng minh một ca capture, repair hay refuel hoàn chỉnh đối với vệ tinh không được thiết kế để servicing. NEXUS sẽ kế thừa kinh nghiệm từ LINK, nhưng bản thân nền tảng này vẫn còn phải chứng minh các bước khó nhất ngoài không gian.
Katalyst cũng không phải công ty duy nhất theo đuổi “garage trên quỹ đạo”
Thị trường on-orbit servicing đang hình thành với nhiều cách tiếp cận. SpaceLogistics của Northrop Grumman đã vận hành Mission Extension Vehicle để kéo dài tuổi thọ vệ tinh GEO bằng cách cung cấp propulsion và attitude control. Tháng 7/2026, Mission Robotic Vehicle mang payload RSGS do DARPA phát triển cũng đã được phóng, với hai cánh tay robot và bộ công cụ thay thế được để thực hiện inspection, relocation, upgrade và anomaly resolution ở GEO.
Astroscale lại thúc đẩy docking plate được lắp sẵn lên vệ tinh mới để việc bắt và xử lý cuối vòng đời dễ hơn. Những cách tiếp cận này phản ánh một bài toán “con gà và quả trứng”: robot servicing hoạt động dễ hơn nếu vệ tinh được thiết kế cho servicing, nhưng các nhà sản xuất ít có động lực thêm interface khi số tàu servicing ngoài quỹ đạo vẫn còn rất nhỏ.
Katalyst đang cược rằng robot đủ linh hoạt có thể phá vòng lặp đó từ phía còn lại: phục vụ những tài sản cũ trước, rồi dùng kinh nghiệm và doanh thu để xây một hạ tầng servicing rộng hơn.
Từ vệ tinh “dùng một lần” tới tài sản có thể nâng cấp còn thiếu gì?
Khả năng sửa chữa trên quỹ đạo có giá trị nhất ở những vệ tinh đắt tiền, hoạt động lâu năm và nằm ở các quỹ đạo mà thay thế tốn kém. Nhưng để mô hình trở thành dịch vụ thông thường, ngành không chỉ cần một robot khéo léo hơn.
Servicer phải chứng minh độ tin cậy khi tiếp cận tài sản có giá trị hàng trăm triệu USD, có bảo hiểm và lịch hoạt động chặt chẽ. Nhà vận hành cần biết cấu trúc nào có thể chịu lực khi bị kẹp, công cụ nào được phép tác động vào spacecraft và trách nhiệm thuộc về ai nếu một thao tác servicing làm hỏng khách hàng. Các chuẩn giao diện mới có thể giúp những vệ tinh tương lai dễ sửa hơn, trong khi robot như NEXUS phải xử lý di sản phần cứng rất không đồng nhất đã có trên quỹ đạo.
Vì vậy, mục tiêu đáng chú ý của Katalyst không phải làm một “thợ máy vũ trụ” có thể sửa mọi vệ tinh. Mục tiêu thực tế hơn là chứng minh rằng spacecraft sau khi phóng không nhất thiết bị khóa cứng vào cấu hình ngày đầu tiên.
Phép thử tiếp theo sẽ đến ở NEXUS-1 năm 2027. Sau trải nghiệm của LINK, thước đo quan trọng sẽ không phải số nhiệm vụ mà Katalyst nói robot có thể làm, mà là liệu NEXUS có thể tiếp cận, bám, thao tác và rời khỏi một vệ tinh thật một cách lặp lại và an toàn hay không. Chỉ khi đó, “sửa vệ tinh thay vì thay vệ tinh” mới bắt đầu chuyển từ một ý tưởng hợp lý về kinh tế thành một dịch vụ vận hành thực sự.
Nguồn: Katalyst Space — vòng gọi vốn và NEXUS; Katalyst Space — thông số và kiến trúc NEXUS; Katalyst Space — tổng kết nhiệm vụ LINK, 25/9/2026; NASA — cập nhật Swift Boost Mission; Katalyst Space — kế hoạch NEXUS-1/Ariane 6; bằng sáng chế Split Stewart Platform; DARPA — RSGS/Mission Robotic Vehicle.