Không phải humanoid pha cà phê: Startup nhỏ chọn robot vá ổ gà — nhưng hiện mới tự động được phần khó ở giữa
Silly Surfacing vừa trình diễn một prototype có thể quét 3D ổ gà, tính lượng nhựa cần dùng và tự điều khiển cơ cấu rải vật liệu. Ý tưởng cuối cùng là một xe sửa đường chỉ cần một người giám sát, nhưng demo hiện vẫn cần kéo robot tới đúng vị trí và chưa tự làm sạch hay đầm nén sau khi vá.

Robot hình người đang được dạy gấp quần áo, bê thùng và pha cà phê. Một startup nhỏ ở Pittsburgh lại chọn bài toán ít trình diễn hơn nhiều: làm sao để một người có thể sửa ổ gà mà không phải bước xuống giữa dòng xe, xúc nhựa bằng tay rồi dùng máy đầm tại chỗ.
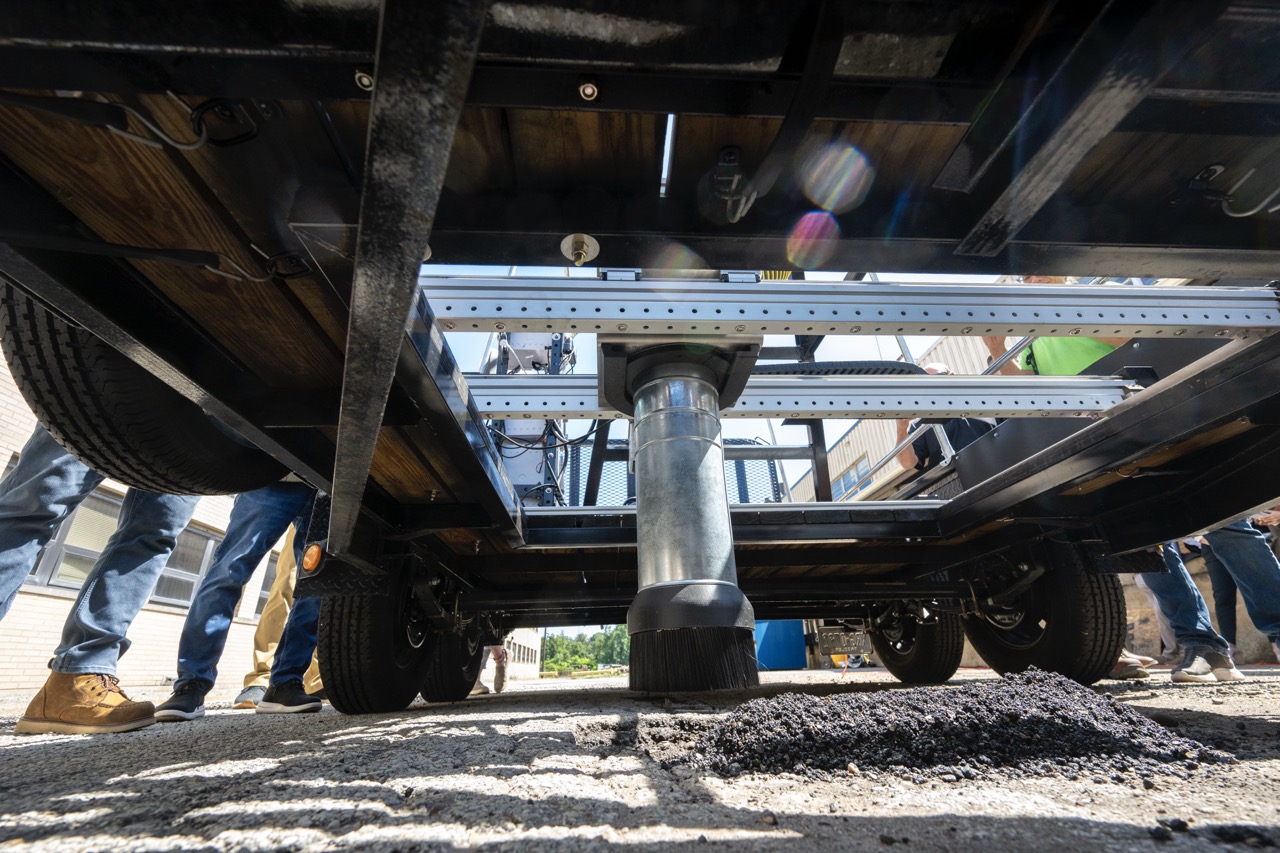
Silly Surfacing vừa đưa ra câu trả lời đầu tiên dưới dạng một prototype gắn trên trailer. Trong buổi trình diễn công khai tại University of Pittsburgh Applied Research Center ngày 21/8, hệ thống đã quét một ổ gà bằng camera 3D, dựng hình học của phần mặt đường bị hỏng, tính lượng vật liệu cần thiết rồi điều khiển cơ cấu cơ khí rải nhựa lạnh vào đúng vùng cần vá.
Đây chưa phải một robot tự lái đi tuần tra thành phố và tự sửa đường. Trailer vẫn được kéo đến đúng vị trí, còn các công đoạn quan trọng như làm sạch ổ gà trước khi vá và đầm nén vật liệu sau đó vẫn chưa được tự động hóa. Nhưng chính mức độ chưa hoàn thiện này cho thấy một hướng khác của robotics: thay vì cố tạo một cỗ máy giống người có thể làm mọi thứ, Silly Surfacing đang chia một công việc công cộng rất cụ thể thành những bước có thể tự động hóa lần lượt.
Ảnh: Thomas Altany / University of Pittsburgh. Prototype của Silly Surfacing trong buổi trình diễn vá ổ gà tại U-PARC.
Một “máy in 3D” đặt ngược xuống mặt đường
Silly Surfacing được thành lập tại Pittsburgh sau khi Keith Giuliani, Lynda Giuliani và David Dietrich bắt đầu từ một câu hỏi khá trực tiếp: liệu một máy tính có thể tự vá ổ gà hay không. Công ty nộp hồ sơ bằng sáng chế cho hệ thống xử lý mặt đường di động vào năm 2024, sau đó làm việc với IDEA Lab thuộc Swanson School of Engineering của University of Pittsburgh để biến ý tưởng thành phần cứng.
Nhóm kỹ thuật mô tả nguyên mẫu ban đầu gần giống một máy in 3D cỡ lớn. Thay vì đặt từng lớp nhựa theo mô hình CAD, hệ thống nhìn xuống mặt đường, đo hình dạng ổ gà rồi tạo đường đi cho đầu rải vật liệu.
Thành phần quan trọng nhất ở bước đo là camera time-of-flight. Thiết bị phát ánh sáng xuống bề mặt và đo thời gian tín hiệu phản xạ trở lại để suy ra khoảng cách. Từ dữ liệu độ sâu, phần mềm dựng bản đồ ba chiều của ổ gà, xác định biên dạng và thể tích, sau đó tính lượng asphalt cần đưa vào.
Vật liệu được chứa trong một hopper trên trailer. Một trục vít tải đẩy nhựa lạnh vào ống, còn ống này được di chuyển bởi một gantry theo đường mà phần mềm vừa tính. Trong demo, hệ thống đã hoàn thành chuỗi quét → lập bản đồ → tính toán → rải vật liệu trên một ổ gà thật ở quy mô đầy đủ.
Điểm đáng chú ý là phần robot không cần hình dáng giống người. Nó chỉ cần cảm biến nhìn xuống đường, cơ cấu đưa vật liệu và một hệ chuyển động hai chiều đủ chính xác để “vẽ” asphalt lên vùng bị hỏng. Với một nhiệm vụ có hình học lặp lại và môi trường tương đối có cấu trúc, một thiết kế chuyên dụng như vậy có thể đơn giản hơn nhiều so với việc yêu cầu humanoid cầm xẻng, di chuyển giữa xe cộ và sử dụng các dụng cụ vốn được thiết kế cho con người.
Prototype đã làm được gì — và chưa làm được gì?
University of Pittsburgh gọi buổi thử nghiệm là một demonstration ở quy mô đầy đủ, không phải triển khai thương mại. Trailer được kéo tới vị trí ổ gà trước khi hệ thống bắt đầu hoạt động. Sau khi camera quét bề mặt, máy tính tạo đường rải và cơ cấu gantry đưa asphalt vào hố.
Đó mới là “phần giữa” của một quy trình vá đường hoàn chỉnh.
Trước khi đổ vật liệu, đội sửa đường thường phải loại bỏ nước, đất đá và phần vật liệu rời để lớp vá có bề mặt bám tốt hơn. Sau khi lấp, asphalt cần được đầm để đạt mật độ và bề mặt phù hợp. Silly Surfacing thừa nhận prototype hiện chưa tự thực hiện các bước này.
Keith Giuliani, CEO của startup, cho biết nhóm muốn phát triển thêm khả năng làm sạch, tiền xử lý, hậu xử lý và đầm nén. Mục tiêu cuối cùng là hệ thống có thể di chuyển cùng luồng giao thông và sửa ổ gà khi xe tiếp tục chạy, với một người vận hành ở trong phương tiện thay vì một nhóm công nhân đứng trên mặt đường.
Pittsburgh Technology Council cho biết tầm nhìn của công ty là đưa toàn bộ chuỗi cảm nhận, làm sạch, lấp và đầm xuống dưới một phương tiện, có khả năng xử lý một ổ gà trong thời gian dưới một phút. Nhưng con số đó hiện là mục tiêu của hệ thống tương lai, không phải tốc độ đã được prototype chứng minh trong demo tháng 8.
Tại sao tự động hóa ổ gà khó hơn chuyện “đổ vật liệu vào một cái hố”?
Ổ gà không có kích thước chuẩn. Chúng có thể nông, sâu, méo, chứa nước hoặc bao quanh bởi asphalt đã vỡ vụn. Vì vậy, robot không thể chỉ đặt một lượng nhựa cố định ở tọa độ có sẵn.
Nó phải làm ít nhất ba việc đúng. Thứ nhất là đo hình học đủ chính xác để không dùng thiếu hoặc thừa vật liệu. Thứ hai là đưa nhựa tới toàn bộ vùng cần lấp thay vì tạo một đống ở giữa. Thứ ba là tạo lớp vá đủ chắc sau khi đầm để chịu được tải từ bánh xe và thời tiết.
Prototype của Silly Surfacing hiện tập trung vào hai việc đầu. Camera depth giải bài toán đo, còn gantry và auger giải bài toán định lượng và phân phối vật liệu. Bài toán thứ ba — chuẩn bị nền và tạo chất lượng hoàn thiện ổn định — vẫn còn ở phía trước.
Đây cũng là lý do một buổi demo thành công chưa đủ chứng minh chi phí bảo trì đường sẽ giảm. Một hệ thống thương mại còn phải hoạt động được khi trời mưa, mặt đường bẩn, asphalt ở nhiều trạng thái hư hỏng khác nhau, cảm biến bị rung, phương tiện không dừng hoàn toàn chính xác trên ổ gà và lưu lượng giao thông tạo ra các yêu cầu an toàn nghiêm ngặt.
Startup nhỏ đang nhắm vào khách hàng dễ hơn thành phố trước
Silly Surfacing chưa phải một công ty robotics được cấp vốn lớn. Theo Technical.ly, dự án ban đầu được bootstrap bởi Keith Giuliani và nhận khoản hỗ trợ 100.000 USD từ chương trình Accelerate của Innovation Works’ Robotics Factory. Khoản tài trợ này giúp công ty thuê IDEA Lab phát triển prototype quy mô đầy đủ.
Sau demo, startup cho biết đang tìm khoảng 5 triệu USD vốn đầu tư để xây đội ngũ và hoàn thiện các chức năng còn thiếu. Chiến lược thương mại ban đầu cũng thận trọng hơn hình ảnh một đoàn robot chạy khắp phố: công ty dự kiến nhắm tới bãi đỗ xe và các khu đất tư nhân trước, sau đó mới tiến tới khách hàng chính quyền.
Cách tiếp cận đó có lý do kỹ thuật. Bãi đỗ xe và khuôn viên tư nhân thường có lưu lượng thấp hơn, dễ kiểm soát hiện trường và ít yêu cầu tích hợp với quy trình điều tiết giao thông công cộng hơn. Nếu robot chưa tự làm sạch và đầm được, một môi trường có kiểm soát cũng giúp kết hợp máy với một nhân sự giám sát mà không phải giải quyết ngay bài toán tự động hoàn toàn.
Trên website, Silly Surfacing mô tả tầm nhìn là sửa mặt đường “in-motion” mà không cần đóng làn. Nhưng các nguồn từ University of Pittsburgh và chính nhóm kỹ thuật cho thấy đó vẫn là mục tiêu phát triển. Prototype hiện tại đã chứng minh cơ chế quét và lấp; nó chưa chứng minh khả năng tự di chuyển trong dòng giao thông hay hoàn thành toàn bộ chu trình vá đường mà không có người can thiệp.
Robot hữu ích có thể trông rất nhàm chán
Điểm thú vị của Silly Surfacing không nằm ở việc nó đã giải xong bài toán ổ gà. Thực tế, công ty vẫn còn rất nhiều phần khó: độ bền của lớp vá, xử lý bề mặt trước khi lấp, compacting, safety case cho vận hành gần giao thông, tốc độ chu kỳ và chi phí trên mỗi lần sửa.
Điều đáng theo dõi là cách họ chọn phạm vi. Robot không cần đi cầu thang, mở cửa hay hiểu hàng trăm loại đồ vật. Nó có một trường nhìn hướng xuống, một kho vật liệu, một cơ cấu gantry và một chuỗi quyết định rất hẹp: đây có phải ổ gà không, nó có hình dạng gì, cần bao nhiêu asphalt và đầu rải phải đi theo đường nào.
Nếu startup hoàn thiện được phần làm sạch và đầm, câu hỏi tiếp theo sẽ không còn là “robot có vá được một ổ gà hay không” mà là chất lượng lớp vá có giữ được sau nhiều tháng sử dụng, hệ thống có làm việc ổn định trên hàng trăm dạng hư hỏng khác nhau và một người vận hành có thể thực sự thay thế quy trình cần nhiều công nhân trên đường hay không.
Đó là thước đo thực tế hơn nhiều so với một video demo đẹp. Với hạ tầng đô thị, robot có giá trị không phải vì nó trông giống người, mà vì nó có thể hoàn thành một công việc lặp đi lặp lại ngoài đường với chất lượng, tốc độ và độ an toàn đủ ổn định để thành phố chịu trả tiền.
Nguồn: University of Pittsburgh Swanson School of Engineering, 22/9/2026; Technical.ly, 21/8/2026; Pittsburgh Technology Council, 24/8/2026; Silly Surfacing.