Một microrobot quá nhỏ để tự thay đổi môi trường: Hai mạch điện “nói chuyện”, 54 cilia cùng bơm chất lỏng
Một hệ microrobot của Cornell ghép cảm biến nhiệt, mạch CMOS và 54 cilia nhân tạo thành vòng phản hồi khép kín: nhiệt độ làm thay đổi nhịp điều khiển, còn chuyển động đồng bộ của cilia lại bơm chất lỏng và làm biến dạng trường nhiệt xung quanh.

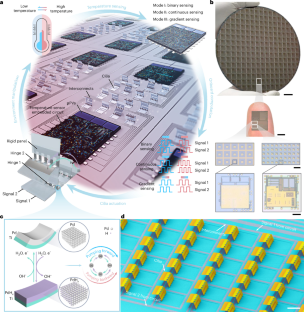
Một cilium nhân tạo ở kích thước hiển vi có thể quẫy trong chất lỏng, nhưng một chiếc đơn lẻ gần như không đủ sức thay đổi môi trường xung quanh theo cách hữu ích. Nhóm nghiên cứu tại Cornell University chọn một cách khác: đặt 54 cilia hai khớp thành mảng 6 × 9, nối chúng với các mạch cảm biến nhiệt và cho những mạch này đồng bộ với nhau bằng các xung điện.
Kết quả, được công bố ngày 23/9/2026 trên Nature Electronics, không chỉ là một bộ vi bơm biết phản ứng với nhiệt độ. Dòng chất lỏng do cilia tạo ra có thể làm thay đổi chính trường nhiệt mà cảm biến đang đo, từ đó tạo thành một vòng phản hồi: môi trường điều khiển robot, rồi robot lại tác động ngược lên môi trường.
Có một chi tiết cần nói chính xác ngay từ đầu. Đây không phải 54 robot độc lập đang “trò chuyện” như một đàn robot tự do. Con số 54 là số cilia nhân tạo trong mảng; phần giao tiếp diễn ra giữa các mạch dao động ghép xung chịu trách nhiệm cảm biến và điều khiển. Chính cấu trúc này khiến nghiên cứu thú vị hơn: nó cho thấy cách phân tán cảm biến, logic và cơ cấu chấp hành ở quy mô rất nhỏ để tạo ra hành vi tập thể.
Ở kích thước hiển vi, quẫy qua quẫy lại là chưa đủ
Di chuyển chất lỏng ở quy mô micromet không giống khuấy nước bằng mái chèo. Khi kích thước giảm xuống, lực nhớt chi phối mạnh hơn quán tính. Một chuyển động quá đối xứng theo thời gian có xu hướng “làm rồi hoàn tác”, tạo ra rất ít dịch chuyển ròng của chất lỏng.
Nhóm của Wei Wang, Jinsong Zhang và Itai Cohen giải quyết vấn đề bằng một cilium gồm hai tấm cứng nối qua hai khớp điện hóa. Hai khớp không gập và duỗi đồng thời; chúng chuyển động theo một chu kỳ không thuận nghịch, gần giống một mái chèo đổi hình giữa cú quạt tạo lực và pha hồi về. Nhờ vậy, mỗi cilium có thể tạo dòng chảy có hướng thay vì chỉ khuấy tại chỗ.
Phần cơ cấu chấp hành được chế tạo từ các lớp vật liệu vi điện tử, trong đó palladium đóng vai trò lớp hoạt động điện hóa. Paper cho thấy hệ này được tích hợp với logic CMOS và các vi quang điện để cấp năng lượng cho mạch và cơ cấu chấp hành. Ở cấu hình cảm biến nhị phân, tần số điều khiển có thể chọn trong khoảng 0,4–12,8 Hz; thí nghiệm kích hoạt cilium dùng 1,6 Hz.
Hai mạch điện “nói chuyện” với nhau như thế nào?
Phần giao tiếp nằm ở hai bộ dao động điện tử ghép bằng xung. Nhiệt độ ảnh hưởng đến tần số dao động. Nếu một bộ dao động chạy nhanh hơn, nó trở thành “leader”; các xung ghép làm bộ còn lại dịch pha cho đến khi cả hai khóa tần số với một độ lệch pha xác định. Cornell mô tả cơ chế này như một dạng đồng bộ cổ điển, lấy cảm hứng từ cách đom đóm có thể khóa nhịp phát sáng với nhau.
Độ lệch pha giữa hai tín hiệu là chìa khóa vì hai khớp của cilium cần được kích hoạt theo thứ tự. Nói cách khác, mạch không chỉ quyết định cilium có hoạt động hay không; nó quyết định khớp nào đi trước, khớp nào theo sau. Đổi quan hệ pha có thể đảo hướng cú quạt và vì vậy đảo hướng bơm chất lỏng.
Nhóm nghiên cứu trình diễn ba chế độ phản ứng với nhiệt. Ở chế độ nhị phân, mạch đổi cấu hình pha khi nhiệt độ vượt các ngưỡng thiết kế; dữ liệu mở rộng của paper cho thấy các điểm chuyển ở 26°C và 30°C. Ở chế độ liên tục, nhiệt độ làm thay đổi tần số dao động và tốc độ bơm một cách mượt hơn. Ở chế độ cảm biến gradient, chênh lệch nhiệt giữa hai vị trí có thể làm hai bộ dao động đổi vai leader–follower, kéo theo việc đảo hướng dòng chảy.
Điểm mới nằm ở vòng phản hồi robot–môi trường
Nếu hệ chỉ đo nhiệt độ rồi chạy một bơm đã lập trình sẵn, đây sẽ là một cảm biến điều khiển cơ cấu chấp hành ở kích thước nhỏ. Paper đi thêm một bước: nhóm đặt mảng 6 × 9 cilia trong dung dịch phosphate-buffered saline và tạo một gradient nhiệt. Khi mảng bắt đầu bơm, đối lưu do cilia tạo ra kéo chất lỏng từ vùng này sang vùng khác, làm biến dạng phân bố nhiệt cục bộ.
Sự thay đổi nhiệt độ đó lại đi vào cảm biến, làm dịch tần số của các bộ dao động và thay đổi cách cilia hoạt động. Về mặt điều khiển, đây là một vòng khép kín: cảm biến → mạch logic → cilia → dòng chất lỏng → trường nhiệt → quay lại cảm biến.
Nhóm còn cho thấy mảng có thể tạo nhiều mẫu dòng khác nhau. Trong cấu hình cảm biến nhị phân, nhiệt độ có thể làm dòng thẳng đảo chiều, làm một xoáy đảo hướng quay hoặc đảo đồng thời hai xoáy ngược chiều. Ở thí nghiệm điều hòa nhiệt, dòng do cilia tạo ra vận chuyển chất lỏng từ vùng lạnh về phía vùng nóng, trực tiếp làm thay đổi trường nhiệt mà robot đang “nhìn thấy”.
Vì sao đây chưa phải một đàn microrobot tự do?
Thông cáo của Cornell University gọi công trình này là ví dụ đầu tiên về microrobot có thể cảm nhận và phối hợp để thay đổi môi trường vật lý xung quanh. Nhưng cách trình diễn hiện tại vẫn còn rất xa hình ảnh một đàn robot bơi tự do trong cơ thể hay ngoài đồng ruộng.
Các cilia đang nằm cố định thành một mảng. Hệ thí nghiệm sử dụng laser 635 nm để cấp năng lượng cho vi quang điện, một bệ nhiệt để tạo điều kiện nhiệt và, trong cấu hình vòng phản hồi được mô tả ở dữ liệu mở rộng, tín hiệu còn được đo bằng oscilloscope rồi đưa qua bộ khuếch đại dòng trước khi tới mảng 54 cilia. Đây là một nền tảng phòng lab để chứng minh nguyên lý, không phải một thiết bị độc lập hoàn chỉnh.
Giới hạn đó cũng làm rõ bước tiếp theo. Nhóm nghiên cứu muốn các phiên bản tương lai có thể phản ứng với những tín hiệu khác như ánh sáng hoặc pH, và cuối cùng tách khỏi mảng cố định để các robot nhỏ có thể di chuyển riêng lẻ. Khi đó, câu hỏi khó hơn sẽ không chỉ là đồng bộ nhịp, mà còn là cấp năng lượng, giao tiếp trong môi trường phức tạp, duy trì độ tin cậy của actuator và kiểm soát hành vi khi số lượng phần tử tăng lên.
Điều đáng chú ý không phải 54, mà là cách 54 phần tử tạo ra tác động lớn hơn
Một cilium không đủ để tái định hình dòng chất lỏng. Hai mạch cảm biến cũng không tạo ra tác động cơ học đáng kể nếu đứng riêng. Nhưng khi cảm biến nhiệt, logic CMOS, giao tiếp bằng xung và 54 cơ cấu chấp hành được nối thành một hệ phản hồi, chúng có thể tạo ra dòng chảy đủ mạnh để làm thay đổi trường nhiệt ở quy mô lớn hơn chính từng phần tử.
Đó là lý do nghiên cứu này đáng chú ý đối với microrobotics và microfluidics. Nó không chứng minh rằng một đàn nanobot chữa bệnh sắp xuất hiện, cũng chưa giải quyết bài toán vận hành tự do ngoài phòng lab. Thứ được chứng minh là một kiến trúc: nhiều phần tử rất nhỏ có thể phối hợp dựa trên tín hiệu cục bộ, tác động lên môi trường và dùng chính thay đổi đó làm đầu vào cho vòng điều khiển tiếp theo.
Ở quy mô hiển vi, “thông minh” đôi khi không cần bắt đầu từ một bộ xử lý mạnh. Nó có thể bắt đầu từ việc khiến những phần tử rất đơn giản biết đúng lúc phải cùng nhịp.