Robot thường bị “khóa” vào một kiểu di chuyển: Soft robot mới đổi hình để bò, lăn, nhảy và bơi
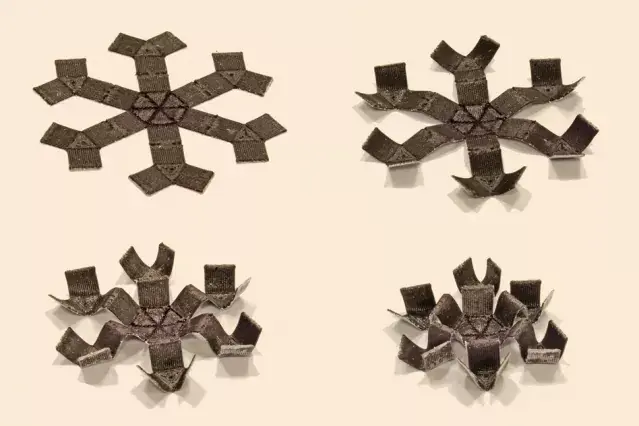
Nhóm nghiên cứu tại Zhejiang University chế tạo một soft robot sáu nhánh có thể chuyển giữa hơn chín chế độ di chuyển trong chưa tới 0,35 giây. Cơ thể elastomer chứa các kênh kim loại lỏng cho phép cùng một cấu trúc bò đa hướng, lăn tới 818 mm/s, nhảy, bơi và gập nhỏ để chui qua không gian hẹp.

Một robot biết lăn thường được tối ưu để lăn; robot bò lại cần hình học, ma sát và cơ cấu truyền động khác. Sự chuyên môn hóa này giúp từng kiểu chuyển động hoạt động tốt, nhưng trở thành bất lợi khi robot phải đi qua một môi trường thay đổi liên tục — từ mặt phẳng sang khe hẹp, vật cản, bề mặt mềm hoặc chất lỏng.
Một nhóm tại Zhejiang University vừa thử một hướng khác: thay vì chế nhiều cơ cấu di chuyển lên cùng một robot, họ để chính cơ thể mềm của robot đổi cấu hình. Mẫu robot điện từ kích thước nhỏ mà nhóm báo cáo trên Nature Communications có hơn chín chế độ vận động, gồm bò đa hướng, lăn, nhảy và bơi. Việc chuyển giữa các tư thế có thể diễn ra trong chưa tới 0,35 giây.
Có một điểm cần phân biệt với cách mô tả “tự chọn” kiểu di chuyển: nghiên cứu chứng minh phần cứng có thể chuyển nhanh giữa nhiều gait dưới điều khiển điện, nhưng không cho thấy robot tự nhận biết địa hình rồi tự quyết định nên bò, lăn hay nhảy bằng một hệ thống perception và planning độc lập. Điều mới nằm ở khả năng tái cấu hình cơ học và điều khiển nhiều chế độ chuyển động trên cùng một cơ thể mềm.
Một cơ thể sáu nhánh thay cho nhiều bộ truyền động chuyên dụng
Robot có cấu trúc elastomer sáu nhánh, bên trong tích hợp các kênh chứa kim loại lỏng dẫn điện. Khi dòng điện chạy qua các kênh này trong một từ trường tĩnh, lực Laplace làm các phần của cơ thể biến dạng. Bằng cách thay đổi tín hiệu điện đưa vào từng phần, nhóm nghiên cứu có thể tạo ra các cấu hình và nhịp biến dạng khác nhau mà không phải gắn thêm một bộ cơ cấu riêng cho mỗi gait.
Đây là khác biệt quan trọng của thiết kế. Với robot cứng truyền thống, bánh xe, chân hoặc cơ cấu nhảy thường quyết định ngay từ khâu chế tạo robot sẽ di chuyển như thế nào. Soft robot có thêm một biến số: hình dạng cơ thể có thể trở thành một phần của hệ truyền động. Cùng một cấu trúc vì thế có thể thay đổi cách tiếp xúc với mặt đất, hướng lực và vị trí tương đối của các phần cơ thể.
Trong các thử nghiệm, robot có thể bò theo nhiều hướng, thực hiện các kiểu đi khác nhau, lăn nhanh, đổi hướng, nhảy và vận động dưới nước. Nhóm báo cáo tốc độ lăn tối đa 818 mm/s, tương đương khoảng 26 lần chiều dài cơ thể mỗi giây. Đây là kết quả trong hệ thử nghiệm của nghiên cứu, không phải thông số của một robot thương mại.
Đổi gait trong chưa tới 0,35 giây
Khả năng chuyển chế độ mới là phần đáng chú ý hơn bản thân danh sách các kiểu chuyển động. Theo paper, robot có thể chuyển giữa các trạng thái nằm và đứng trong chưa tới 0,35 giây. Một thay đổi tư thế như vậy làm thay đổi cơ chế tương tác giữa robot và môi trường, từ đó cho phép chuyển sang gait phù hợp hơn với thao tác đang được điều khiển.
Ví dụ, lăn có lợi khi cần đi nhanh trên một bề mặt thuận lợi, trong khi bò đa hướng hữu ích hơn khi cần điều chỉnh vị trí chính xác hoặc di chuyển ở nơi không thuận tiện cho chuyển động quay liên tục. Nhảy tạo một cách vượt vật cản mà chuyển động sát mặt đất khó xử lý. Dưới nước, cùng hệ thống cơ điện từ còn có thể tạo chuyển động bơi.
Robot cũng có thể gập cơ thể để giảm 79% thể tích chiếm chỗ theo báo cáo của nhóm. Với một robot nhắm tới môi trường hẹp, khả năng này không chỉ là một màn trình diễn biến hình: kích thước hình học quyết định trực tiếp liệu thiết bị có thể đi qua một đoạn thắt hay không.
Vì sao nhóm nghiên cứu thử robot trong mô hình dạ dày?
Một trong những môi trường mà nhóm hướng tới là đường tiêu hóa. Đây là bài toán khó cho robot nhỏ vì địa hình không giống một đường ống nhẵn: bề mặt có nếp gấp, chất nhầy có tính nhớt đàn hồi, có các đoạn hẹp và robot có thể phải chuyển giữa những kiểu tiếp xúc rất khác nhau.
Nhóm đã thử hệ thống trên các vật cản rời rạc, bề mặt gelatin nhớt đàn hồi, chất lỏng nhớt, bề mặt dạ dày in 3D và cả môi trường dạ dày lợn. Những thử nghiệm này cho thấy robot có thể vận động trong nhiều điều kiện phức tạp hơn một mặt bàn phẳng, nhưng chưa đồng nghĩa với việc thiết bị đã sẵn sàng sử dụng trong cơ thể người.
Ở đây cần tách rõ hai tầng năng lực. Paper chủ yếu chứng minh hardware capability: một cơ thể mềm có thể biến dạng nhanh để tạo nhiều gait và vượt qua các dạng địa hình khác nhau. Để trở thành một hệ robot y sinh tự hành, nó còn cần perception, định vị, planning, điều khiển kín vòng trong môi trường thực, phương án cấp năng lượng và các đánh giá an toàn phù hợp.
Đổi hình chưa đồng nghĩa với tự thích nghi
Khả năng có nhiều gait thường được mô tả như “thích nghi với môi trường”, nhưng từ góc nhìn robotics, thích nghi cơ học và tự chủ là hai chuyện khác nhau. Robot trong nghiên cứu có một nền tảng cơ học linh hoạt: người điều khiển có thể chọn tín hiệu để tạo ra những kiểu vận động khác nhau. Paper không chứng minh một hệ thống tự quan sát địa hình, phân loại chướng ngại vật rồi tự chọn gait tối ưu theo thời gian thực.
Khoảng cách này quan trọng nếu mục tiêu cuối cùng là robot hoạt động trong đường tiêu hóa. Một thiết bị nhỏ không chỉ cần chui qua khe hẹp hay lăn nhanh; nó còn phải biết mình đang ở đâu, tránh gây tổn thương mô, phản ứng với chuyển động sinh học và duy trì điều khiển ổn định khi điều kiện tiếp xúc thay đổi.
Dù vậy, nghiên cứu giải quyết một nút thắt ở cấp phần cứng: thay vì mang theo nhiều cơ cấu chuyên dụng, một cấu trúc mềm duy nhất có thể được “lập trình” bằng tín hiệu điện để đổi hình và đổi cách di chuyển. Nếu các lớp cảm biến và điều khiển tự chủ sau này có thể tận dụng đầy đủ tập gait này, robot nhỏ sẽ có nhiều lựa chọn hơn khi gặp địa hình mà một kiểu vận động duy nhất không xử lý tốt.
Nghiên cứu của Zhihao Lv, Xiaoyong Zhang và các cộng sự được công bố ngày 21/9/2026 trên Nature Communications. Bài báo hiện là nghiên cứu đã qua phản biện nhưng được Nature chia sẻ ở phiên bản sớm và có thể còn được biên tập trước khi trở thành Version of Record.