Robot bướm đêm tạo vùng cảm biến ánh sáng ngay trong thân
Một nhóm nghiên cứu dùng chất lỏng và tia tử ngoại để biến một vùng nhựa của robot thành cảm biến. Tín hiệu từ vùng này có thể kích hoạt chuyển động của cánh.


Thông thường, muốn robot nhận biết ánh sáng, kỹ sư mua một cảm biến rồi gắn nó vào thân và nối dây. Nhóm nghiên cứu tại Đại học Tartu và Viện Công nghệ Italy thử làm khác: đưa chất lỏng vào các đường dẫn trong một robot hình bướm đêm, rồi dùng tia tử ngoại để tạo vùng nhạy sáng ngay trong lớp nhựa. Khi được chiếu sáng ở lần thử sau, vùng này thay đổi điện trở và mạch có thể làm cánh chuyển động. Kết quả công bố trên Advanced Science ngày 7/8/2026 cho thấy thân robot có thể tham gia tạo linh kiện thay vì chỉ làm vỏ đỡ cho linh kiện có sẵn.
Chất lỏng mang nguyên liệu đến vị trí cần tạo cảm biến
Thân robot được in từ PETG, một loại nhựa có thể tạo thành chi tiết trong mờ. Cách in để lại những đường dẫn có kích thước khác nhau. Đường lớn giúp chất lỏng đi nhanh qua cơ thể robot; các khe nhỏ tạo diện tích tiếp xúc để thành phần trong dung dịch thấm vào lớp nhựa gần đó. Có thể hình dung đường lớn như ống cấp nước của tòa nhà, còn các khe nhỏ như những nhánh đưa chất lỏng đến gần nơi cần dùng. Điểm khác là chất lỏng trong thí nghiệm mang nguyên liệu cho một phản ứng hóa học.
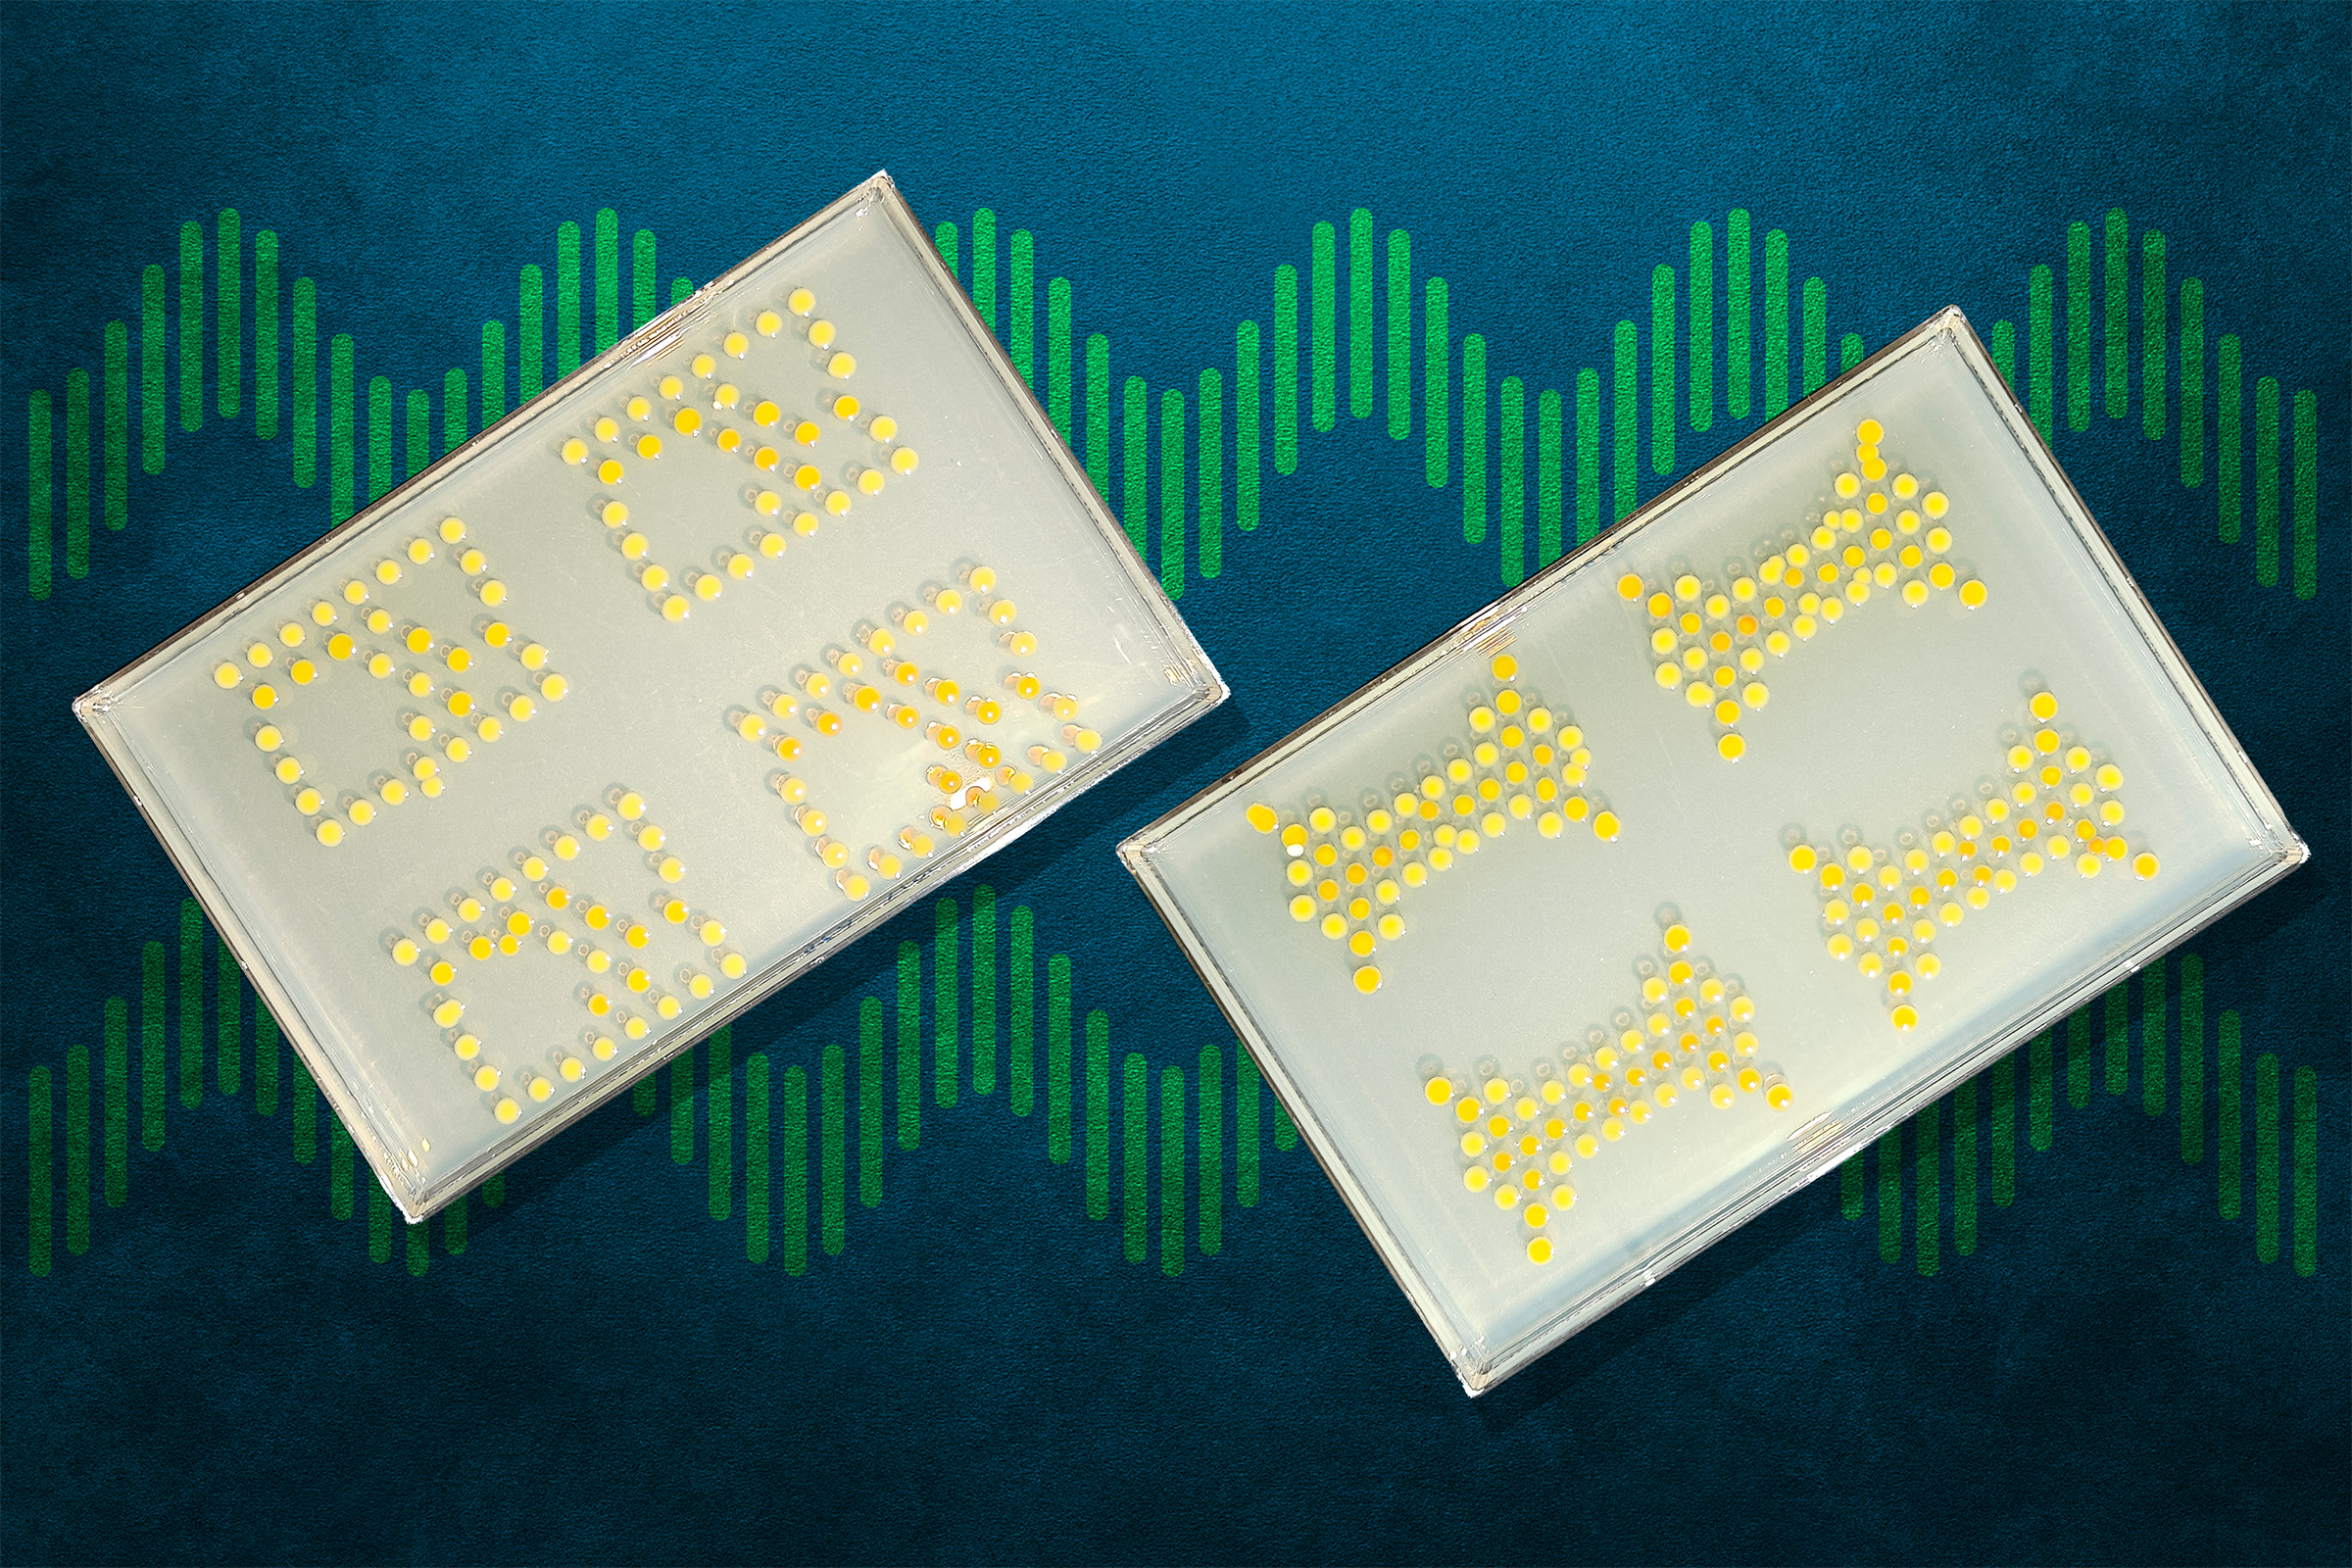
Một thành phần quan trọng là pyrrole. Khi được chiếu tia tử ngoại trong điều kiện của thí nghiệm, các phân tử có thể nối với nhau thành polypyrrole, một vật liệu dẫn điện. Nhóm dùng ánh sáng để chọn vùng xảy ra phản ứng. Vùng nhựa sẫm màu khi vật liệu mới hình thành. Nếu chỉ để dung dịch chạy qua mà thiếu bước chiếu phù hợp, ta chưa có cùng một vùng cảm biến như trong mẫu đã xử lý.
Việc vận chuyển chất lỏng và việc tạo vật liệu là hai nhiệm vụ riêng. Dòng chảy làm nguyên liệu có mặt ở nhiều nơi, nhưng vị trí chiếu quyết định vùng nào được chuyển đổi. Trong một phép thử dùng tấm che có hoa văn, nhóm báo cáo khả năng tạo nét khoảng 0,3 mm; độ tán xạ ánh sáng trên bề mặt nhám là một yếu tố giới hạn. Con số đó mô tả khả năng tạo vùng trong phép thử, không phải độ chính xác của toàn bộ robot khi hoạt động.
Lần chiếu thứ nhất tạo vật liệu, lần sau tạo tín hiệu
Một điểm dễ nhầm là vai trò của tia tử ngoại. Lần chiếu đủ mạnh trong nguyên mẫu kích hoạt quá trình tạo polypyrrole. Khi vùng này đã được tạo và có đường đọc điện, ánh sáng có thể gây ra một thay đổi tạm thời về điện trở, tức mức cản dòng điện. Mạch phát hiện thay đổi đó và phát tín hiệu điều khiển. Trong bài nghiên cứu, nhóm mô tả cả nguồn sáng dùng để tạo vùng nhạy lẫn nguồn dùng để thử đáp ứng sau đó.
Cánh không chuyển động nhờ tia tử ngoại đẩy trực tiếp vào thân. Tín hiệu điện kích hoạt mạch cấp nhiệt cho dây nitinol, một hợp kim có thể trở về hình dạng đã định khi được làm nóng. Dây làm cánh khép lại. Khi dây nguội, cơ cấu đàn hồi hỗ trợ đưa cánh về vị trí mở. Nếu tách từng bước, thí nghiệm có thể đọc như một chuỗi quen thuộc: ánh sáng làm đổi tín hiệu, mạch nhận tín hiệu, cơ cấu chấp hành tạo chuyển động. Phần mới nằm ở cách nhóm tạo ra nơi tiếp nhận tín hiệu.
Thân robot có thể thay đổi, nhưng vẫn cần thiết kế từ trước
Gắn một cảm biến rời có lợi thế rõ ràng: linh kiện có đặc tính được công bố, thường có thể thay thế và không cần mang hóa chất đi khắp thân. Cách của nhóm Tartu đáng chú ý ở tình huống khác: khi bề mặt có hình dạng phức tạp hoặc nhà thiết kế muốn quyết định vị trí vùng nhạy sau khi đã chế tạo thân. Một mạng dẫn chung và bước chiếu cục bộ cho phép tách việc làm thân khỏi việc tạo vùng nhạy. Đó là một lựa chọn thiết kế mới, chưa phải lý do để thay mọi cảm biến rời.
Nguyên mẫu cũng không tự chọn hóa chất hay tự chế bất kỳ linh kiện nào mà nó cần. Con người thiết kế mạng dẫn, chuẩn bị dung dịch, đặt điều kiện chiếu và lắp các phần điện, cơ khí cần thiết. Nếu tạo một vùng dẫn điện ở vị trí không có cách đọc tín hiệu, vùng đó không tự trở thành một cảm biến hữu ích cho bộ điều khiển. Kết quả cho thấy cơ thể có thể thay đổi về chức năng trong điều kiện chuẩn bị trước; khả năng tự sửa chữa hoặc thích nghi ngoài phòng thí nghiệm vẫn là câu hỏi khác.
Từ một cái vỗ cánh đến một thiết bị dùng được
Nhóm ghi nhận điện trở tuyệt đối khác nhau khá lớn giữa các mẫu, khoảng 200 đến 2.000 kilôôm, nên họ mô tả đáp ứng với ánh sáng theo mức thay đổi tương đối. Với kỹ sư muốn phát triển tiếp, điều này có ý nghĩa cụ thể: một ngưỡng đặt sẵn cho mọi robot có thể không phù hợp nếu mỗi mẫu có mức nền khác nhau. Cần biết nên hiệu chuẩn từng vùng, đo thay đổi so với mức nền hay cải thiện quy trình chế tạo để các mẫu giống nhau hơn.
Thử nghiệm tiếp theo cũng cần trả lời vùng cảm biến còn làm việc ra sao sau khi thân bị uốn nhiều lần, thay đổi nhiệt độ hoặc tiếp xúc môi trường ngoài phòng thí nghiệm. Đó là những câu hỏi về độ bền và khả năng bảo trì, khác với câu hỏi nhóm đã trả lời trong nghiên cứu: liệu một vùng cảm nhận có thể được tổng hợp bên trong vật liệu rồi đưa tín hiệu vào một vòng điều khiển thực hay không. Nguyên mẫu bướm đêm cho thấy điều đó có thể thực hiện trong bố trí đã thử, bằng một chuỗi vật liệu, ánh sáng và cơ cấu điện có thể theo dõi được.
Nguồn: Pankratov và cộng sự, Receptogenesis in a Vascularized Robotic Embodiment, Advanced Science; DOI 10.1002/advs.76999.
Hình 1: ý tưởng và các bước tạo vùng cảm biến, Pankratov và cộng sự, Advanced Science, 2026. Trang nguồn; CC BY 4.0. Ảnh dùng nguyên bản.