Phòng lab có thể mất nhiều ngày chỉ để căn laser: Robot MIT tự dựng một laser cavity từ con số 0 trong 30 phút
Nhóm MIT đã xây một hệ robot có thể nhặt các linh kiện quang học đang đặt ngẫu nhiên trên bàn, lắp thành laser cavity, tự căn chỉnh bằng phản hồi quang học và khôi phục hệ thống khi bị xô lệch. Trong demo, toàn bộ quy trình hoàn tất sau khoảng 50 thao tác trong 30 phút.

Trong một phòng thí nghiệm quang học, phần tốn thời gian không phải lúc nào cũng là phép đo. Chỉ riêng việc đặt gương, thấu kính và nguồn sáng đúng vị trí, rồi chỉnh từng góc rất nhỏ để chùm laser đi qua hệ theo đúng đường, có thể kéo dài từ nhiều ngày đến nhiều tháng tùy độ phức tạp. Một nhóm tại MIT vừa chứng minh phần việc vốn phụ thuộc mạnh vào kinh nghiệm này có thể được chuyển thành một quy trình robot khép kín.
Hệ thống của họ bắt đầu với các linh kiện quang học được đặt ngẫu nhiên trên bàn. Sau khi người dùng cung cấp bố cục thí nghiệm mong muốn, robot nhận dạng từng bộ phận, nhặt và đặt chúng vào vị trí, căn chỉnh đường truyền ánh sáng, tối ưu cộng hưởng và tiếp tục hiệu chỉnh cho đến khi tạo được một laser cavity hoạt động. Trong màn trình diễn được MIT công bố ngày 17/9, robot thực hiện khoảng 50 thao tác và hoàn thành toàn bộ quá trình trong 30 phút.
Điểm cần làm rõ là con số 30 phút áp dụng cho một thí nghiệm cụ thể: một laser cavity đặt trên bàn quang học. Đây chưa phải robot có thể nhận bất kỳ câu hỏi khoa học nào rồi tự thiết kế và dựng mọi thí nghiệm từ đầu. Nhưng nó cho thấy một bước khó hơn nhiều so với tự động hóa kiểu “pick-and-place”: robot có thể lắp hệ quang học, quan sát kết quả vật lý, điều chỉnh theo phản hồi và tự sửa khi hệ bị lệch.
Vì sao căn laser vẫn là công việc khó tự động hóa?
Free-space optics đặc biệt nhạy với sai số. Theo paper của nhóm, một linh kiện lệch vài chục đến vài trăm micromet hoặc sai góc dưới một độ đã có thể khiến hệ quang học mất tín hiệu hoàn toàn. Một robot chỉ đặt gương vào vị trí gần đúng vì vậy chưa đủ; nó phải biết ánh sáng đang đi đâu và tiếp tục chỉnh dựa trên tín hiệu thực tế.
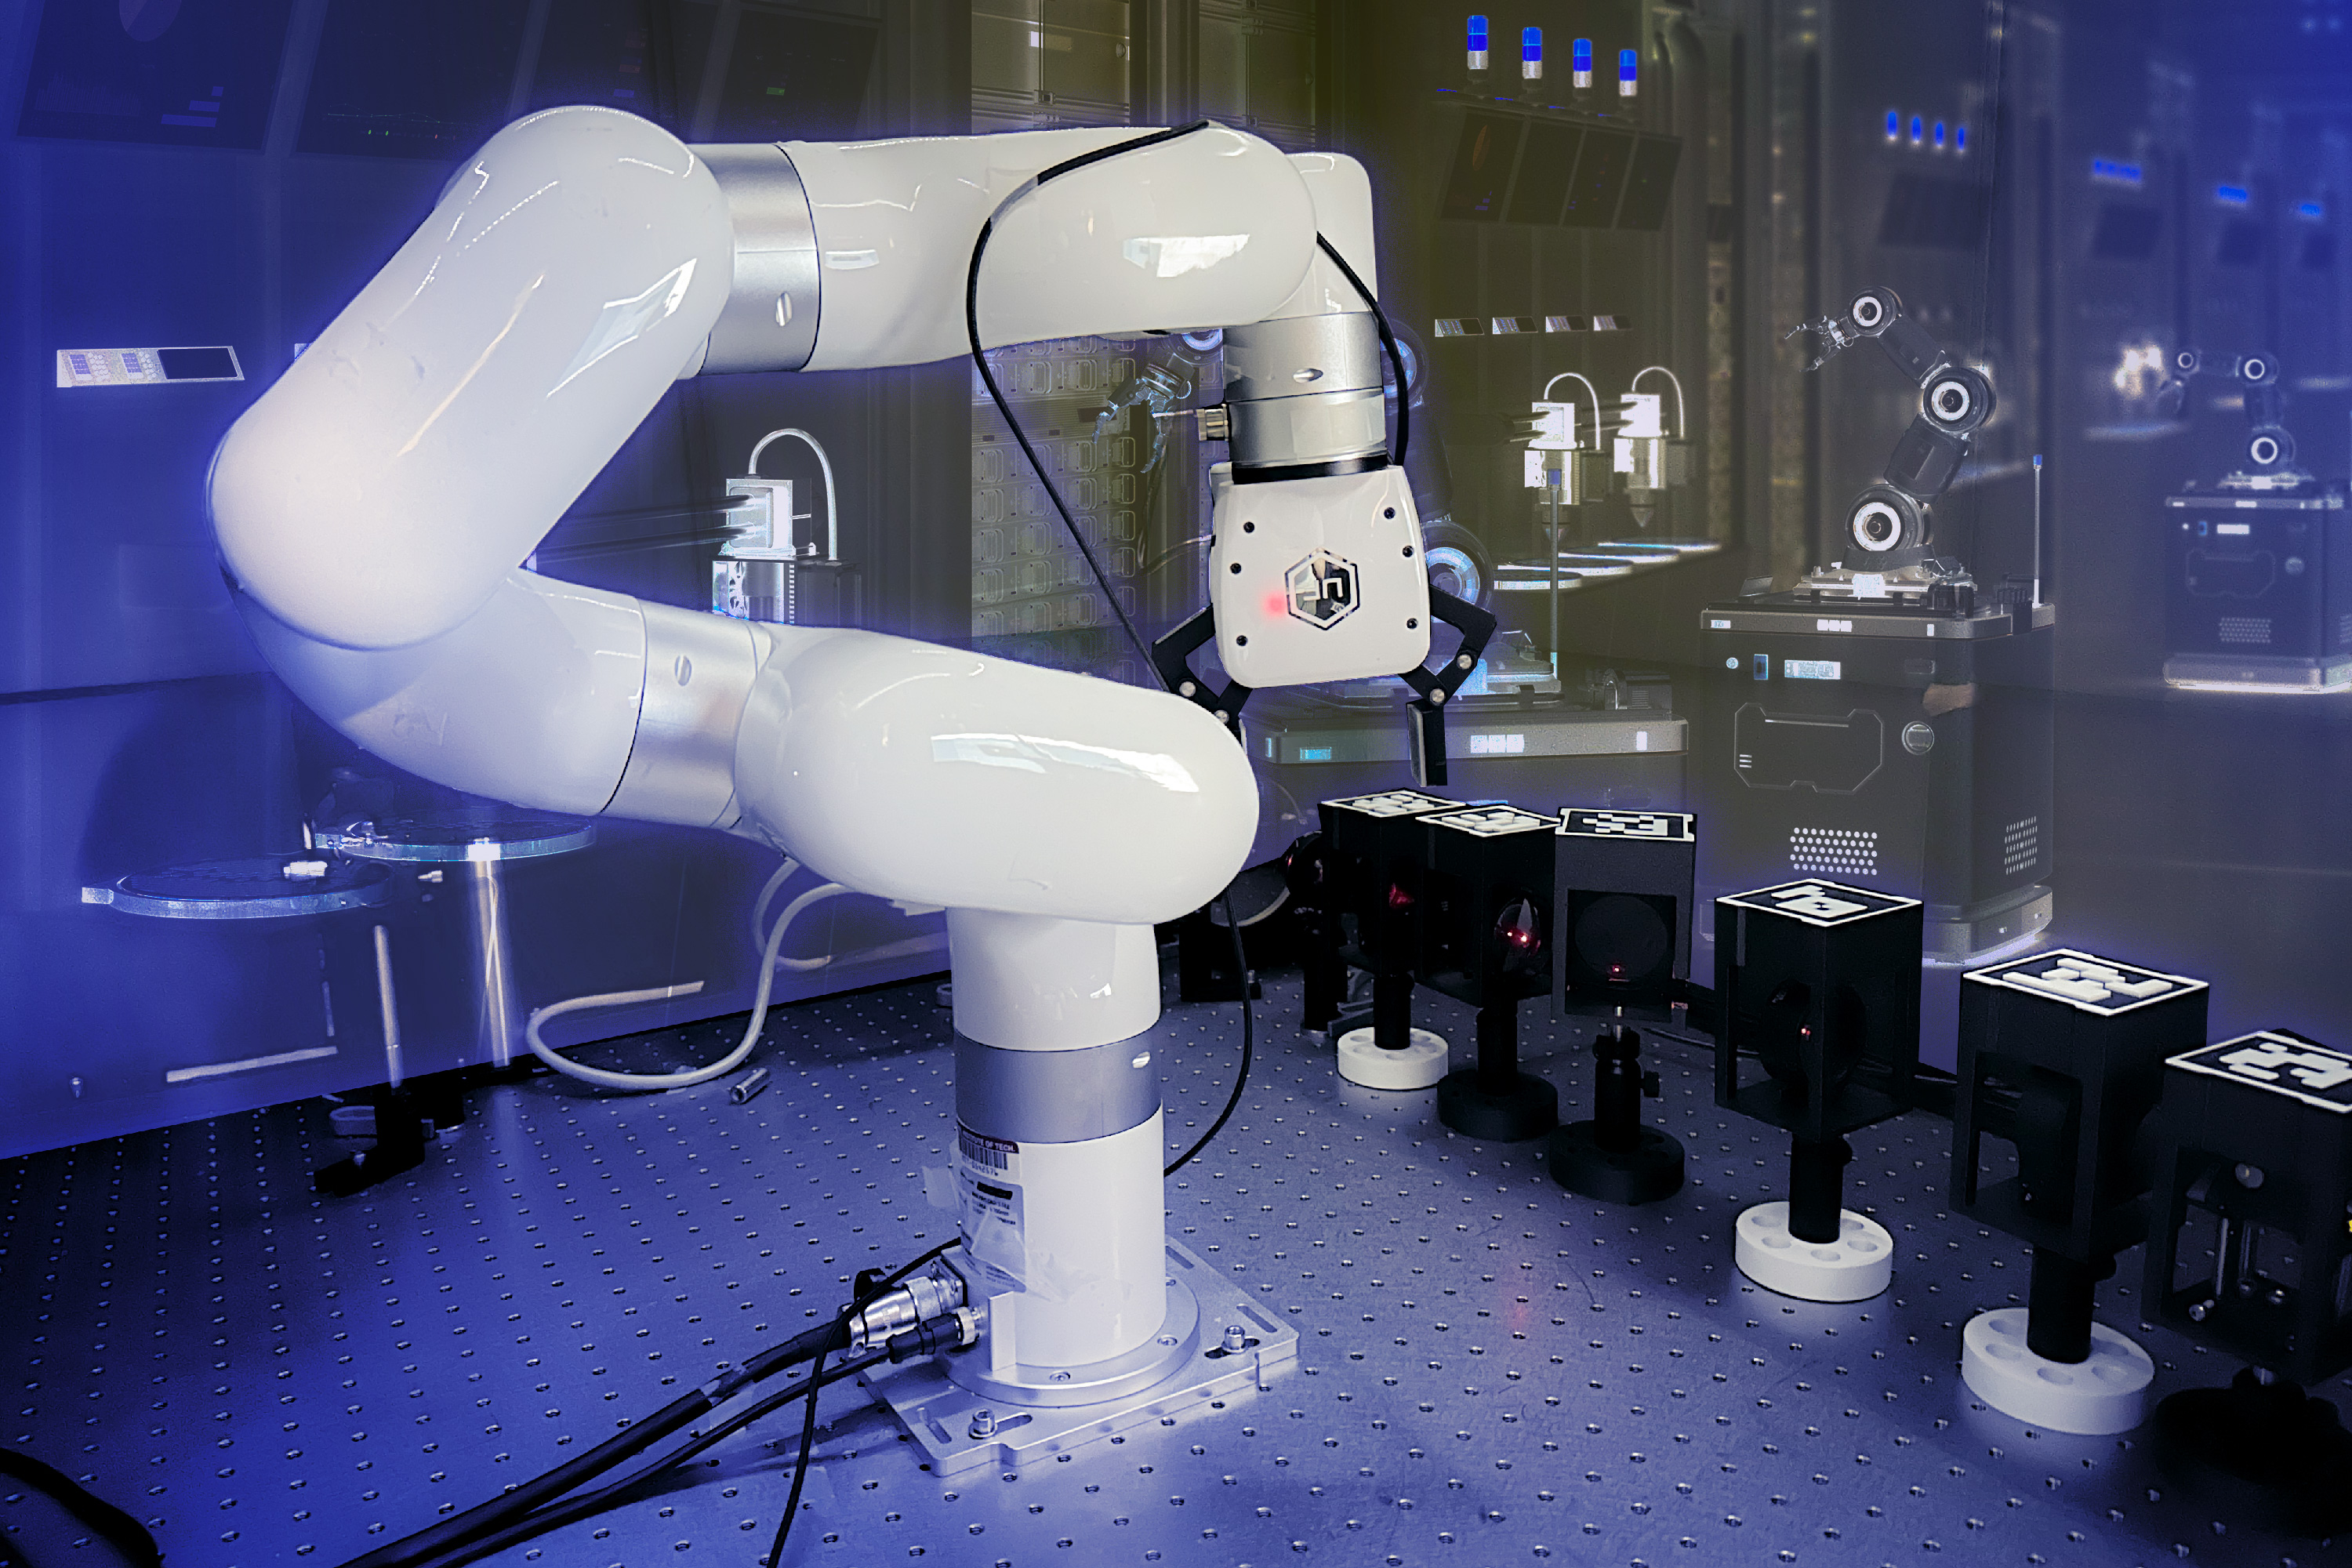
Nhóm MIT chia bài toán thành nhiều lớp. Phần cứng trung tâm là cánh tay robot UFACTORY xArm7 với bảy bậc tự do, tầm với 61 cm và độ chính xác danh định ±0,1 mm. Hai camera 4K nhìn từ trên xuống được dùng để ước lượng vị trí thô và giám sát toàn bàn. Camera LiDAR gắn gần đầu robot hỗ trợ thao tác nhặt linh kiện, còn các camera theo dõi chùm sáng cung cấp phản hồi trong quá trình căn chỉnh.
Mỗi gương, thấu kính hay linh kiện khác được đặt trong một vỏ in 3D có hình học chuẩn, gắn marker ArUco để robot nhận dạng và một đế nam châm để bám vào bàn kim loại. Nhóm còn chế tạo một bộ chỉnh tinh điều khiển qua Wi-Fi, có thể gắn vào các núm vi chỉnh trên mount quang học và xoay chúng theo lệnh phần mềm. Đây là chi tiết quan trọng: cánh tay robot chịu trách nhiệm đặt linh kiện ở quy mô lớn, còn bộ chỉnh tinh xử lý những thay đổi rất nhỏ mà hệ quang học yêu cầu.
Robot không chỉ đặt linh kiện — nó dùng tín hiệu laser để tự căn
Ở bước căn vị trí, hệ thống tạo một dịch chuyển nhỏ có chủ đích, quan sát chùm sáng dịch chuyển bao nhiêu trên camera rồi tính bước sửa tiếp theo. Paper báo cáo độ chính xác đặt linh kiện dưới một milimet sau tối ưu trong các thử nghiệm với thấu kính và gương đầu ra.
Với căn góc, bài toán khó hơn vì hai chùm sáng phải chồng lên nhau để cộng hưởng hình thành. Hệ thống sử dụng Bayesian optimization để chọn cách xoay các núm gương ở mỗi vòng lặp. Trong 10 vị trí khởi đầu khác nhau mà nhóm thử nghiệm, quy trình này đạt tỷ lệ chồng hai chùm thành công 100%, với trung bình 5,5 ± 0,5 vòng lặp.
Bài kiểm tra chính là một laser cavity bơm quang học sử dụng tinh thể Nd:YAG. Người dùng đặt 10 linh kiện ngẫu nhiên trên bàn và cung cấp bố cục mong muốn. Từ đó, robot lần lượt xác định đường đi của laser bơm, đặt camera và bộ lọc, căn gương, đặt thấu kính, hình thành resonator, thêm tinh thể rồi tối ưu công suất cũng như mode của laser. Paper mô tả quy trình này là không cần can thiệp của con người sau khi layout được cung cấp.
Điểm đáng chú ý hơn 30 phút là khả năng tự phục hồi
Một hệ quang học được căn đúng hôm nay vẫn có thể lệch vào ngày mai vì rung động, thay đổi nhiệt độ hoặc một va chạm nhỏ. Vì vậy nhóm MIT thử cố tình phá trạng thái đã căn và xem robot có thể đưa hệ trở lại hoạt động hay không.
Khi thấu kính bị dịch ở quy mô centimet, robot dùng camera để so sánh vị trí hiện tại với trạng thái đã lưu, đưa linh kiện về chỗ cũ rồi tiếp tục căn lại nếu laser chưa xuất hiện. Trong 10 thử nghiệm, hệ thống khôi phục tín hiệu thành công 10/10 lần, với thời gian trung bình 2,83 phút. Chỉ 40% trường hợp phục hồi sau một lần đặt lại; các trường hợp còn lại cần trung bình 2,7 ± 1,4 lần hiệu chỉnh bổ sung.
Ở bài thử thứ hai, nhóm xoay ngẫu nhiên bốn núm chỉnh gương để làm mất hoàn toàn lasing, mô phỏng một dạng drift lớn. Robot phục hồi được 9/10 trường hợp, mất trung bình 3,05 phút. Con số này cũng cho thấy hệ thống chưa phải một máy tự sửa hoàn hảo, nhưng khả năng phát hiện mất trạng thái và tự chạy lại quy trình tối ưu là phần khiến nó khác với các bàn quang học chỉ dùng motorized mount truyền thống.
“Từ con số 0” vẫn có những điều kiện chuẩn bị sẵn
Demo không bắt đầu từ một bàn lab trống hoàn toàn. Các linh kiện đã được đặt trong vỏ chuẩn, có marker nhận dạng, đế nam châm và mount tương thích với robot. Người dùng cũng phải cung cấp layout của thí nghiệm. Nói cách khác, hệ thống tự động hóa việc lắp ráp, căn chỉnh và duy trì một thiết kế đã định nghĩa; nó chưa tự đặt giả thuyết khoa học hay tự quyết định nên xây thí nghiệm nào.
Đây cũng không phải một robot “suy nghĩ” bằng mô hình ngôn ngữ. Cốt lõi hiện tại là computer vision phân cấp, các thuật toán tối ưu, phản hồi từ camera và công cụ cơ khí được thiết kế riêng. Trong phần kết luận, nhóm cho rằng các mô phỏng quang học dự đoán, agentic AI hoặc phương pháp học máy có thể được bổ sung sau để đơn giản hóa quá trình thiết kế và thực thi.
Công trình có tiêu đề “A Framework for Closed-Loop Robotic Assembly, Alignment and Self-Recovery of Precision Optical Systems”, được đưa lên arXiv tháng 3/2026 và đã được chấp nhận tại IROS 2026. MIT cho biết nhóm đang mở rộng không gian làm việc, cải thiện khả năng cảm nhận và phát triển giao diện cloud để người dùng có thể điều khiển các thí nghiệm quang học từ xa. Nhóm cũng đang áp dụng nền tảng này vào việc kiểm tra vật liệu hấp thụ CO2 bằng phép đo quang học.
Nếu hướng này mở rộng được sang nhiều loại linh kiện và bố cục hơn, giá trị lớn nhất có thể không nằm ở việc robot dựng một laser cavity nhanh hơn con người. Một phòng lab có thể giữ hệ quang học hoạt động liên tục, tự căn lại sau drift và tái dựng cùng một thiết lập theo quy trình có thể lặp lại — những công việc hiện vẫn tiêu tốn nhiều giờ của người nghiên cứu.
Nguồn chính: paper trên arXiv và MIT News.