Robot mềm chạy 4,72 m/s: luồng khí được dùng hai lần thế nào?
Robot sáu chân của UC San Diego tận dụng khí nén qua hai tầng, nhưng vẫn cần nguồn cấp bên ngoài. Tốc độ đỉnh chưa nói hết khả năng làm việc.

Robot mềm chạy bằng khí nén của Đại học California San Diego vừa đạt tốc độ tối đa 4,72 mét mỗi giây. Điều đáng đọc hơn kỷ lục tốc độ là cách nó tận dụng luồng khí hai lần: điều khiển van trước, rồi mới cấp lực cho chân. Cơ chế ấy cho thấy một đường khác để chế tạo robot đơn giản, nhưng chưa giải quyết được bài toán mang nguồn năng lượng theo mình.
Một cỗ máy biết chạy, chưa phải robot tự hành
Trong thông tin công bố ngày 18/11/2026, UC San Diego mô tả thiết bị sáu chân được in 3D liền khối bằng một vật liệu mềm, không cần điện tử để tạo chuyển động. Nhóm của Yichen Zhai và Michael Tolley trình bày công trình trên Science Robotics. Dữ liệu thí nghiệm và thiết kế CAD được đưa lên Dryad từ ngày 30/10; đó là ngày phát hành dữ liệu, không nên nhầm với ngày thông cáo mới.
“Không cần điện tử” chỉ nói về cơ chế vận hành đang được trình diễn. Nó không có nghĩa thiết bị tự nhìn đường, hiểu vật cản hay lập kế hoạch cứu hộ. Một cơ cấu có thể tạo bước chân bằng các quan hệ vật lý giữa áp suất và biến dạng mà không có bộ xử lý ra lệnh cho từng bước. Năng lực di chuyển và năng lực nhận biết môi trường là hai vấn đề riêng.
Phân biệt này đặc biệt cần thiết khi xem video robot. Người xem dễ gán ý định cho chuyển động nhịp nhàng: thấy nó chạy qua bề mặt thì tưởng nó đã lựa chọn đường đi. Muốn khẳng định khả năng tự hành cần biết cảm biến nào cung cấp đầu vào, bộ điều khiển xử lý ra sao và thiết bị phản ứng thế nào khi gặp tình huống chưa chuẩn bị trước. Công bố hiện tại tập trung vào phần cơ khí khí nén.
Luồng khí đi qua hai tầng để làm hai việc
Nhóm nghiên cứu bố trí những buồng, van và ống nối bên trong thân mềm. Không khí có áp suất làm biến dạng cấu trúc và duy trì dao động. Thiết kế giãn nở kép cho khí đi qua buồng nhỏ áp suất cao để vận hành van, sau đó qua buồng lớn áp suất thấp hơn để chuyển động chân. Theo UC San Diego, cảm hứng đến từ động cơ hơi nước nhiều tầng giãn nở.
Có thể hiểu nguyên lý bằng công việc mà dòng khí còn thực hiện được. Khi một phần khí rời cơ cấu trong trạng thái vẫn còn áp suất đáng kể, hệ thống đã bỏ phí khả năng sinh công còn lại. Một tầng làm việc tiếp theo có thể khai thác phần chênh lệch ấy. So sánh này giải thích lựa chọn thiết kế, không có nghĩa robot dùng hơi nước hay đạt hiệu suất của động cơ công nghiệp.
Tăng áp suất đầu vào có thể giúp chuyển động nhanh hơn, nhưng không tự động làm một robot tốt hơn. Thành buồng phải chịu tải, đường khí phải dẫn đủ lưu lượng, van phải chuyển trạng thái phù hợp và vật liệu phải biến dạng lặp lại. Khi một yếu tố chậm hơn phần còn lại, việc tăng nguồn cấp có thể chỉ tăng hao phí. Thiết kế phải phối hợp cả đường đi năng lượng lẫn nhịp chuyển động.
Tốc độ đỉnh chưa trả lời được thời gian làm việc
Bộ dữ liệu Dryad bao gồm các phép đo áp suất, lưu lượng, tần số dao động, công suất cơ học và vận động. Nó cũng cung cấp thiết kế của bộ dao động cùng robot ở cấu hình giãn nở đơn và kép. Việc có dữ liệu và bản vẽ giúp các nhóm khác kiểm tra kết quả, thay vì chỉ dựa vào một đoạn phim giới thiệu.
Để đánh giá khả năng sử dụng, cần đặt tốc độ bên cạnh mức tiêu thụ khí. Một thiết bị chạy nhanh trong quãng ngắn có thể cần nguồn cấp lớn hơn thiết bị chậm nhưng tiết kiệm. Nếu tăng bình chứa để kéo dài hoạt động, khối lượng mới lại thay đổi tải trên chân và điều kiện di chuyển. Những đại lượng này liên hệ với nhau; không thể suy ra thời gian nhiệm vụ từ riêng con số 4,72 mét mỗi giây.
Cũng phải tách vận tốc tối đa khỏi tốc độ duy trì trong một địa hình cụ thể. Bề mặt ảnh hưởng độ bám, biến dạng chân và tổn thất do trượt. Đánh giá một ứng dụng thực tế cần ghi cả điều kiện mặt đường, tải mang theo, cách đo và số lần lặp. Đây là những câu hỏi kiểm chứng tiếp theo, không phải những kết quả mà phu.lt đã tự thử nghiệm.
Sợi ống khí vẫn quyết định phạm vi hoạt động
Giới hạn rõ nhất trong thông cáo là robot vẫn nối với nguồn khí nén bên ngoài. Nhóm nghiên cứu muốn giảm lượng khí tiêu thụ để tiến tới nguồn cấp di động. Vì thế, mô tả nó như một robot đã có thể tự chạy vào vùng thiên tai sẽ vượt quá bằng chứng. Một cơ thể mềm không loại bỏ sự phụ thuộc vào hệ thống phụ trợ.
Trong tình huống giả định kiểm tra một đường ống kỹ thuật, dây cấp có thể chấp nhận được nếu tuyến đi ngắn và có thể quản lý. Nhưng ở đống đổ nát, dây có nguy cơ mắc, lực kéo thay đổi và đường quay về khó dự đoán. Cùng một cơ cấu có thể phù hợp với bài toán thứ nhất hơn bài toán thứ hai. Đây là phân tích ứng dụng, chưa phải báo cáo triển khai.
Ưu thế của cấu trúc liền khối cũng cần đọc cùng yêu cầu bảo trì. Ít chi tiết lắp ráp có thể làm quá trình chế tạo gọn hơn, nhưng một vết hỏng ở đường khí bên trong có thể khó tiếp cận. Với sản xuất lặp lại, cần kiểm tra độ kín, sai lệch kích thước và độ bền qua nhiều chu kỳ. Một mẫu chạy tốt chưa chứng minh mọi bản in đều có cùng đặc tính.
Giá trị với phòng thí nghiệm và doanh nghiệp Việt Nam
Góc đáng quan tâm là khả năng nghiên cứu điều khiển bằng chính cấu trúc vật liệu. Với nhóm cơ điện tử, thiết kế này đặt ra một bài học thực hành: đôi khi có thể giảm việc điều khiển từng khớp bằng cách chọn cấu trúc tạo được nhịp chuyển động mong muốn. Đổi lại, thay đổi hành vi có thể đòi hỏi sửa hình học hoặc nguồn khí, thay vì chỉ nạp phần mềm khác.
Doanh nghiệp muốn đánh giá công nghệ nên bắt đầu từ nhiệm vụ cụ thể: lực cần tạo, khoảng cách, môi trường, nguồn khí sẵn có và quy trình thay thế linh kiện. Không nhất thiết cần một robot chạy nhanh nhất. Một bộ chấp hành mềm hoạt động ổn định trong công đoạn hẹp có thể dễ kiểm chứng giá trị hơn cả hệ thống di chuyển đa địa hình.
Kết quả mới chứng minh một cách tăng năng lực vận động của robot mềm có dữ liệu đi kèm. Bước cần theo dõi là khả năng mang nguồn khí, điều hướng và duy trì hiệu suất qua nhiều chu kỳ. Khi những phần ấy được đo trong cùng một cấu hình, người đọc mới có cơ sở chuyển từ câu hỏi “chạy nhanh đến đâu” sang “làm được việc gì trong bao lâu”.
Nguồn: UC San Diego, 18/11/2026; Dữ liệu và thiết kế của tác giả trên Dryad; Science Robotics, DOI công trình.
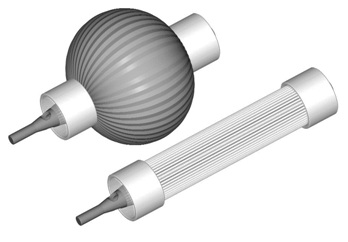
Hình minh họa cơ cấu cơ nhân tạo khí nén, không phải mẫu robot UC San Diego trong nghiên cứu. Nguồn: Wikimedia Commons, phạm vi công cộng theo trang mô tả; giữ nguyên hình.