Sau AI trong software là “intelligence trong vật liệu”: Khi vật chất bắt đầu cảm nhận, nhớ và tính toán
Một hướng nghiên cứu mới đang cố chuyển một phần “intelligence” khỏi CPU và phần mềm vào chính vật liệu, cấu trúc và động học vật lý. Các metamaterial gần đây đã có thể cảm nhận lực, lưu dấu vết kích thích, học cách đổi hình hoặc thực hiện logic — nhưng đây chưa phải vật chất “suy nghĩ”, và phần lớn hệ thống vẫn cần cảm biến, phần tử chủ động hoặc điện tử hỗ trợ.

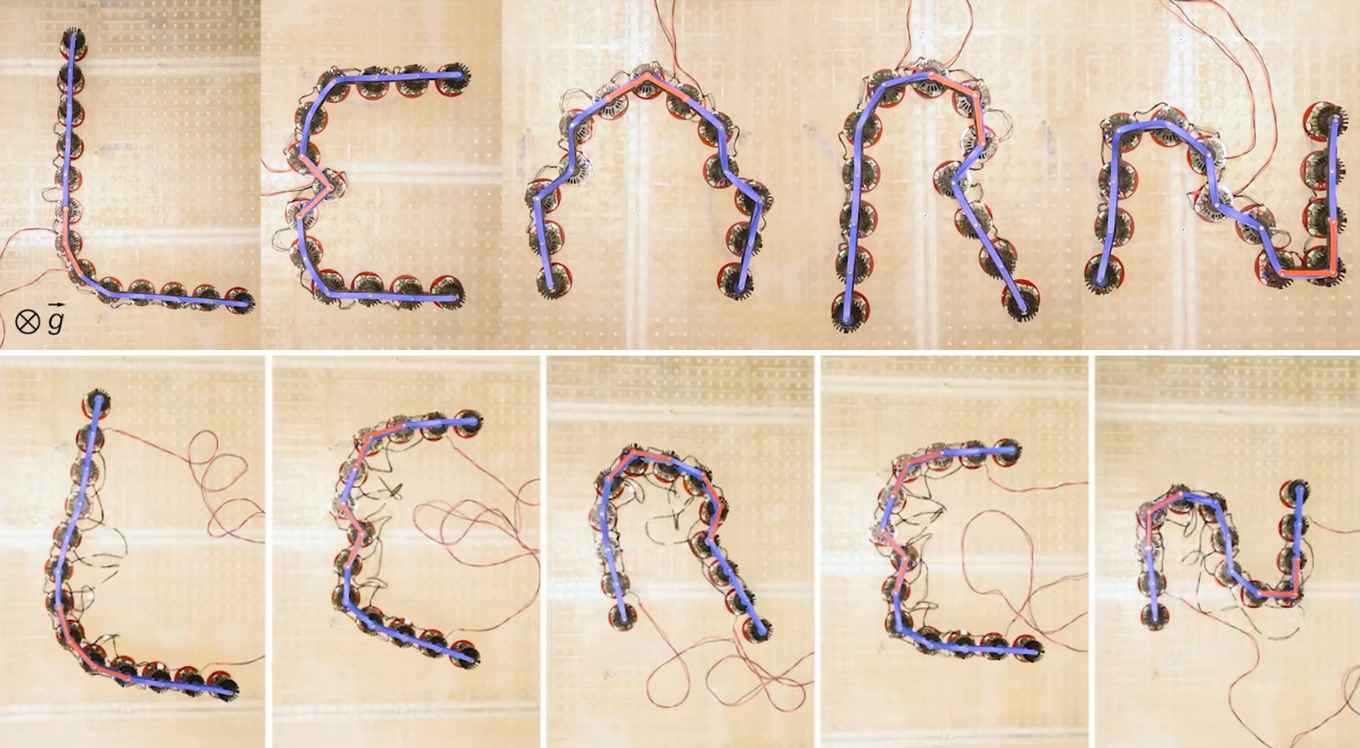
Máy tính hiện đại gần như luôn tách hai việc: vật chất tạo nên phần cứng, còn “intelligence” nằm trong phần mềm chạy trên phần cứng đó. Một số nhóm nghiên cứu vật liệu đang thử đảo ngược giả định này. Thay vì dùng một CPU để đo môi trường, tính toán rồi ra lệnh cho cơ cấu chấp hành, họ muốn bản thân vật liệu hoặc cấu trúc có thể cảm nhận, giữ trạng thái, xử lý tín hiệu và thay đổi hành vi bằng chính cơ học, điện học hoặc động học nội tại của nó.
Trong các paper gần đây, ý tưởng này xuất hiện dưới nhiều tên: physical intelligence, mechanical intelligence, material-based intelligence, physical learning hay embodied computation. Các thuật ngữ chưa hoàn toàn đồng nhất, nhưng có một điểm chung: phần tính toán không còn nằm hoàn toàn trong một bộ xử lý tách biệt với thế giới vật lý.
Điều đó không có nghĩa một miếng cao su hay một thanh kim loại bỗng “suy nghĩ” như AI. Trong nghĩa kỹ thuật hẹp hơn, “intelligence” ở đây thường chỉ khả năng thực hiện một chuỗi chức năng như cảm nhận → giữ trạng thái → biến đổi thông tin → phản ứng hoặc thích nghi, với một phần đáng kể của chuỗi đó được thực hiện bởi vật lý của chính hệ thống.
Từ “smart material” tới vật liệu có trạng thái và lịch sử
Vật liệu phản ứng với môi trường không phải ý tưởng mới. Shape-memory alloy đổi hình khi nhiệt độ thay đổi; vật liệu piezoelectric tạo điện áp khi bị biến dạng; hydrogel có thể nở hoặc co theo độ ẩm và pH. Nhưng một phản ứng cố định kiểu “nóng lên thì co lại” chưa đủ để gọi là học hay tính toán.
Điểm khác biệt bắt đầu xuất hiện khi đáp ứng hiện tại phụ thuộc vào lịch sử của những gì đã xảy ra trước đó. Nếu một cấu trúc có nhiều trạng thái ổn định, ví dụ hai hình dạng mà nó có thể giữ mà không cần cấp điện liên tục, trạng thái hiện tại có thể đóng vai trò như một bit nhớ. Nếu trạng thái đó lại ảnh hưởng tới cách hệ thống phản ứng với kích thích tiếp theo, vật liệu đã có một dạng động học giống “memory”.
Đây là nguyên lý phía sau nhiều thiết bị đang được gọi là mechanical hoặc material intelligence: khai thác hysteresis, bistability, viscoelasticity, phase transition hay tương tác giữa nhiều phần tử để biến đặc tính vật lý vốn thường bị xem là phiền toái thành tài nguyên xử lý thông tin.
Một metamaterial ở Purdue vừa cảm nhận lực, vừa ghi lại lịch sử
Programmable Structures Lab tại Purdue từng xây một metasheet gồm nhiều ô dạng vòm bistable. Khi bị ấn, mỗi vòm có thể lật sang trạng thái hình học khác và giữ trạng thái đó. Các dải piezoresistive đặt dưới mỗi vòm cho phép cấu trúc cảm nhận lực, đồng thời hình học của mạng giúp lọc và khuếch đại phi tuyến tín hiệu cơ học.
Nhóm sau đó kết nối các ô với memristor để lưu lại lịch sử những lần đảo trạng thái. Các giá trị memristance cuối cùng được dùng như trọng số của một neural network đơn giản, cho phép metasheet ghi lại và phân biệt các pattern lực theo thời gian.
Đây là ví dụ khá rõ về điều giới nghiên cứu muốn đạt tới: sensing, memory và một phần computation được đặt ngay tại nơi lực tác động, thay vì gửi mọi dữ liệu tới một máy tính trung tâm. Nhưng nó cũng cho thấy vì sao cụm “vật liệu tự tính toán” cần được đọc cẩn thận. Hệ thống vẫn là một cấu trúc được thiết kế công phu gồm metamaterial, cảm biến điện trở và memristor; không phải một miếng vật liệu đồng nhất tự nhiên có đầy đủ chức năng.
Metamaterial năm 2026 có thể “học” một hình dạng mới
Tháng 4/2026, nhóm của Corentin Coulais tại University of Amsterdam công bố trên Nature Physics một metamaterial có thể học cách đổi hình. Cấu trúc dạng chuỗi gồm các khớp motor hóa nối bằng bộ khung đàn hồi. Thay vì được lập trình sẵn một hình dạng duy nhất, nó được “dạy” bằng cách người nghiên cứu giữ một số khớp làm đầu vào và ép các khớp còn lại về hình mục tiêu.
Qua nhiều epoch, hệ thống cập nhật độ cứng và tương tác cục bộ giữa các khớp. Sau khi huấn luyện, khi gặp lại đầu vào tương ứng, chuỗi tự đổi về hình đã học. Nhóm cho thấy nó có thể quên một hình rồi học hình mới, giữ nhiều mapping cùng lúc, thực hiện phản xạ kẹp vật và tạo chuyển động.
Đây là physical learning thật theo nghĩa mạng vật lý thay đổi tham số nội tại của nó qua trải nghiệm. Nhưng nó chưa phải “vật chất học không cần điện tử”. University of Amsterdam nói rõ mỗi khớp chứa microcontroller để đo góc quay, nhớ lịch sử và trao đổi dữ liệu với các khớp lân cận. Phần cơ học và phần điện tử được phân tán trong thân vật liệu thay vì tách thành một máy tính trung tâm.
Giới hạn này quan trọng vì nhiều headline về “materials that learn” dễ khiến người đọc hình dung một vật liệu thụ động tự có khả năng học. Thực tế, nghiên cứu hiện tại thường nằm trên một phổ: từ hệ thống chủ yếu dùng điện tử nhưng phân tán computation vào cơ thể vật lý, tới những cấu trúc nơi chính cơ học đảm nhận phần lớn memory và logic.
Stanford thử để cấu trúc tự tìm cách thích nghi với tải trọng chưa biết
Một hướng khác xuất hiện trong nghiên cứu năm 2026 của Reconfigurable & Active Structures Lab tại Stanford. Nhóm xây các mechanical metamaterial gồm những thanh có thể chuyển giữa nhiều mức độ cứng và tích hợp cảm biến strain.
Thay vì đo tải rồi gửi dữ liệu vào một mô hình đầy đủ để giải bài toán tối ưu, cấu trúc lặp lại một vòng đơn giản: cảm nhận strain cục bộ, so sánh với trạng thái mục tiêu, cập nhật độ cứng của các phần tử rồi thử lại. Paper trên Extreme Mechanics Letters cho biết hệ thống thích nghi với tải chưa từng biết trước trong hàng chục vòng lặp, kể cả ở mô phỏng có hàng nghìn bậc tự do.
Điểm đáng chú ý là một phần “computation” được thực hiện bởi chính tương tác cơ học giữa cấu trúc và môi trường. Hệ thống không cần một mô hình chính xác mô tả toàn bộ vật thể trước khi thích nghi; trạng thái strain đo được đã mang thông tin về cách lực lan truyền trong mạng. Vật lý của cấu trúc đang làm một phần việc mà trong kiến trúc truyền thống sẽ phải được tính bằng numerical model.
Stanford gọi mục tiêu dài hạn là một chu trình sense-compute-actuate nằm ngay trong mechanical system. Những ứng dụng được nhóm nhắc tới gồm cánh máy bay đổi hình và robotic gripper thích nghi với vật thể lạ. Hiện tại, đây vẫn là nghiên cứu về metamaterial tái cấu hình, chưa phải một vật liệu thương mại có thể tự học trong mọi môi trường.
Có những hệ thống giữ memory mà không cần điện
Nếu muốn tìm một ví dụ gần với “vật chất tự nhớ” hơn, một paper trên Matter tháng 7/2026 mô tả thứ các tác giả gọi là pneumatic memristor. Thiết bị dùng một dầm kim loại bistable cùng các lớp sponge để thay đổi trở lực của dòng khí.
Áp suất đi vào không chỉ quyết định flow tại thời điểm đó. Khi áp suất vượt ngưỡng, dầm snap sang trạng thái cơ học khác và giữ nguyên sau khi tín hiệu biến mất. Trạng thái cơ học này ghi lại lịch sử kích thích và quyết định resistance khí cho lần sau.
Nhóm ghép nhiều phần tử để tạo các logic gate khí nén có thể lập trình. Memory và logic vì vậy nằm trong cấu hình cơ học và luồng khí, không cần transistor để duy trì trạng thái. Đây chưa phải một computer tổng quát, nhưng nó cho thấy “in-memory computing” không nhất thiết phải là khái niệm thuần điện tử.
Cùng xu hướng đó, các thiết bị neuromorphic ở thang nano đang khai thác những hiệu ứng như viscoelasticity hoặc thay đổi điện trở theo lịch sử để gộp memory và computation vào cùng phần tử. Trong một nghiên cứu MIT năm 2026, lớp PDMS dày khoảng 2 nm bị nén giữa hai điện cực và hồi phục chậm; độ trễ cơ học đó cho phép thiết bị giữ dấu vết của các xung điện trước và tái tạo hành vi tích lũy rồi phát xung kiểu neuron.
“Intelligence” ở đây khác AI như thế nào?
Một LLM có thể xử lý ngôn ngữ, tổng hợp khái niệm và thực hiện nhiều nhiệm vụ khác nhau trên cùng một substrate tính toán. Material intelligence hiện nay thường ngược lại: rất chuyên biệt. Một cấu trúc được thiết kế để phân biệt pattern lực sẽ không tự nhiên chuyển sang nhận diện giọng nói; một metamaterial học hình dạng không trở thành hệ thống lập kế hoạch.
Lợi thế của nó nằm ở chính sự chuyên biệt đó. Nếu nhiệm vụ là cảm nhận một biến dạng rồi phản ứng cơ học ngay tại chỗ, việc biến strain thành số, truyền dữ liệu tới CPU, chạy thuật toán rồi điều khiển actuator có thể là một vòng lặp dư thừa. Một cấu trúc mà strain tự thay đổi stiffness hoặc trạng thái nhớ có thể phản ứng với ít bước chuyển đổi hơn.
Trong robotics, đây thường được gọi là morphological computation hoặc embodied intelligence: hình dạng, độ mềm, ma sát và đàn hồi của cơ thể tự giải quyết một phần bài toán điều khiển. Một chân robot mềm hấp thụ va chạm nhờ vật liệu không cần CPU tính từng microsecond để quyết định phải giảm lực bao nhiêu.
Vì vậy, material intelligence không phải đối thủ thay thế AI software. Hai hướng có thể bổ sung nhau: AI cấp cao quyết định mục tiêu, trong khi vật liệu và cấu trúc xử lý phản xạ nhanh, lọc tín hiệu hoặc thích nghi cục bộ trước khi dữ liệu đi lên bộ điều khiển trung tâm.
Ranh giới giữa “thông minh” và “được thiết kế khéo” vẫn chưa rõ
Đây cũng là phần dễ bị hype nhất. Một review năm 2026 về physical intelligence định nghĩa nó rộng như khả năng của vật liệu, cấu trúc và tương tác vật lý trong việc cảm nhận, thích nghi và tính toán trực tiếp qua physics. Một perspective khác về material-based intelligence lại nhấn mạnh rằng phần lớn smart material hiện nay vẫn chỉ có stimulus-response được lập trình trước và còn xa mức autonomous behavior của hệ sống.
Nói cách khác, không có một bài kiểm tra chuẩn để kết luận “vật liệu này có intelligence”. Các paper có thể dùng từ này cho rất nhiều mức khác nhau: từ một cơ cấu giữ state, một mạng vật lý có khả năng học một mapping đơn giản, đến hệ thống có sensing-compute-actuation loop.
Vì vậy, cách đọc hữu ích hơn là bỏ qua nhãn và hỏi bốn câu: hệ thống cảm nhận gì, trạng thái nào được giữ lại, phép biến đổi thông tin nào xảy ra trong vật lý, và hành vi có thể thay đổi theo trải nghiệm hay chỉ được cài sẵn.
Từ demo sang vật liệu thực dụng còn nhiều bài toán
Đưa intelligence xuống vật liệu không tự động làm hệ thống rẻ hay ít năng lượng hơn. Những cấu trúc reconfigurable hiện tại có thể cần motor, cảm biến, microcontroller, phần tử gia nhiệt hoặc cơ cấu chuyển stiffness. Năng lượng tiết kiệm ở computation có thể bị bù lại bởi actuation.
Độ chính xác và độ lặp lại cũng là vấn đề. Transistor số được thiết kế để trạng thái 0 và 1 rất rõ ràng; một phần tử cơ học chịu ma sát, fatigue, nhiệt độ và sai số sản xuất. Khi hàng nghìn phần tử tương tác, những sai lệch nhỏ có thể vừa là lợi thế cho adaptive behavior vừa là nguồn noise khó kiểm soát.
Một giới hạn khác là reprogrammability. Vật liệu càng tối ưu cho một phản xạ vật lý cụ thể thì thường càng khó làm nhiều nhiệm vụ khác. AI software có thể đổi mô hình bằng cách nạp trọng số mới; một metamaterial có thể cần thay cấu trúc, độ cứng hoặc topology vật lý.
Đó là lý do bước tiến đáng theo dõi không phải “miếng vật chất đầu tiên biết suy nghĩ”, mà là mức độ các nhóm có thể tích hợp sensing, memory, computation và actuation vào cùng một substrate mà vẫn giữ được khả năng sản xuất, độ bền và lập trình lại.
Nếu hướng này trưởng thành, computer trong tương lai có thể không chỉ nằm trong một con chip riêng biệt. Một cánh máy bay có thể tự phân bố lại độ cứng khi tải thay đổi; robot mềm có thể giữ “memory” của va chạm trong chính cấu trúc; cảm biến có thể lọc và phân loại tín hiệu trước khi tạo ra dữ liệu số. Intelligence khi đó không biến mất khỏi software — một phần của nó đơn giản được đẩy xuống sâu hơn, vào chính vật lý của vật thể.
Nguồn
- Advanced Intelligent Systems: Material-Based Intelligence — Autonomous Adaptation and Embodied Computation in Physical Substrates
- Advanced Intelligent Discovery: Evolution of Physical Intelligence Across Scales
- Nature Physics: Metamaterials that learn to change shape
- University of Amsterdam: Materials that learn to change shape
- Extreme Mechanics Letters: Physical learning in reprogrammable metamaterials for adaptation to unknown environments
- Stanford Reconfigurable & Active Structures Lab: Metamaterial Adaptation through Physical Learning
- Matter: Pneumatic memristor enabled by elastic multistabilities
- Purdue Programmable Structures Lab: Intelligent Matter & Soft Robotics
Ảnh: Yao Du và cộng sự / University of Amsterdam.