Drone thường cần camera để nhìn đường: Robot nhỏ mới “mọc ria” như chuột để bay trong bóng tối
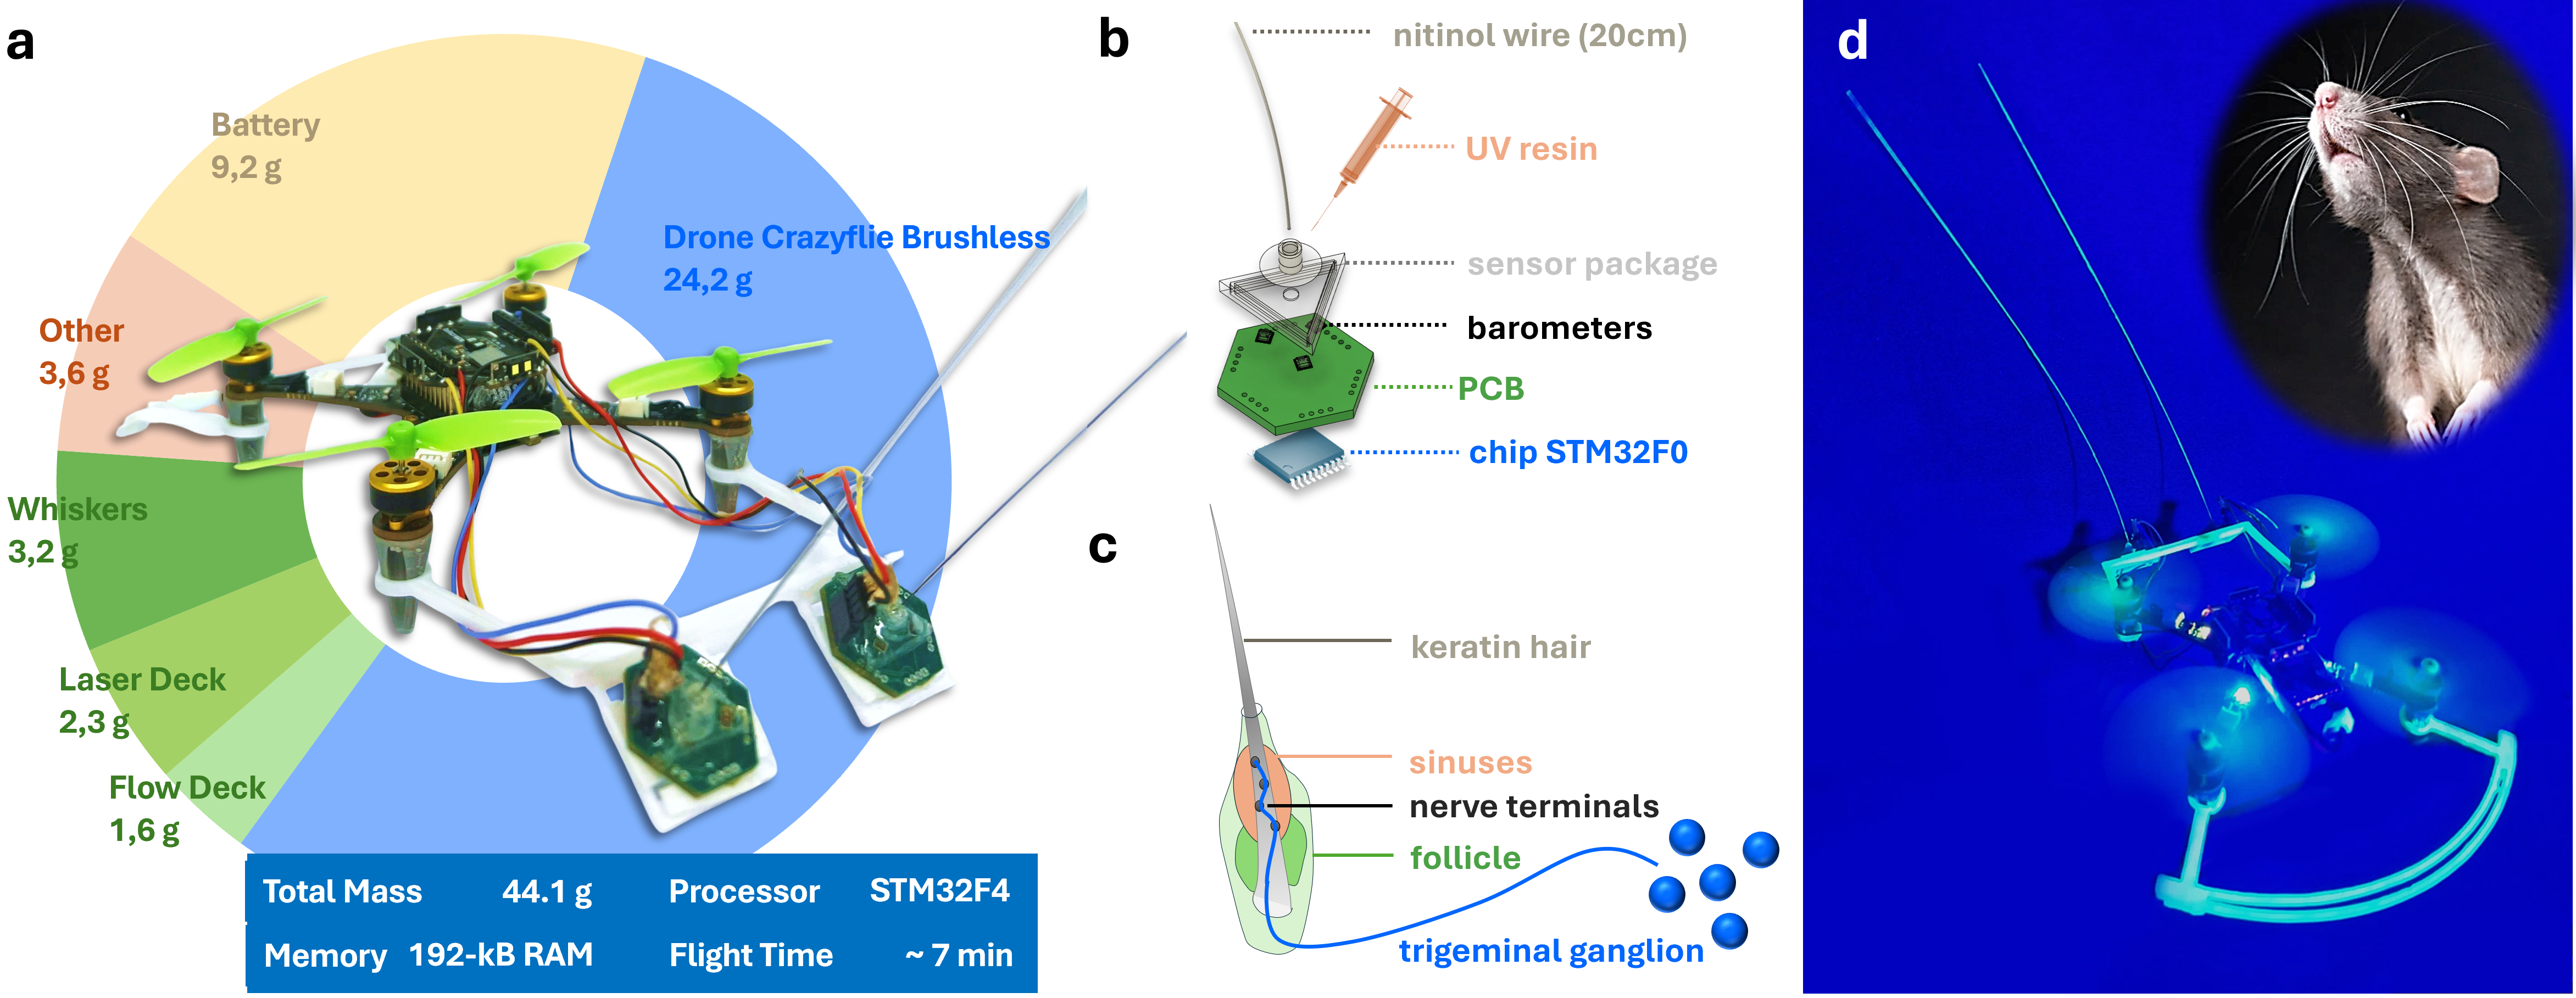
Nhóm TU Delft gắn hai “ria” Nitinol dài 20 cm lên một drone 44,1 gram để nó cảm nhận vật cản bằng tiếp xúc thay vì hình ảnh. Hệ thống đã tự bay men theo bề mặt cứng và mềm trong bóng tối hoàn toàn; khói và bụi là mục tiêu ứng dụng, nhưng paper chưa thử trực tiếp trong môi trường khói.
Camera là đôi mắt mặc định của phần lớn drone tự hành. Nhưng khi mất ánh sáng, gặp kính trong suốt, bề mặt phản chiếu hoặc một căn phòng đầy khói, “mắt” đó có thể trở nên kém hữu ích đúng lúc robot cần nó nhất.
Một nhóm tại Delft University of Technology chọn cách gần như ngược lại: thay vì cố làm camera nhìn tốt hơn, họ gắn cho drone hai chiếc “ria” nhân tạo và để nó chạm nhẹ vào môi trường để dò đường. Hệ thống nặng chỉ vài gram, chạy toàn bộ thuật toán trên microcontroller của drone và đã cho một micro-drone 44,1 gram tự tránh vật cản, bay men theo tường và theo bề mặt trong bóng tối hoàn toàn.
Nghiên cứu của Chaoxiang Ye, Guido de Croon và Salua Hamaza được công bố trên Nature Communications ngày 18/9/2026. Đây không còn là một concept biomimetic đơn thuần: nhóm đã xây cả sensor, thuật toán ước lượng vị trí tiếp xúc và controller thời gian thực rồi chạy chúng trên một drone thật.
“Ria” không nhìn thấy vật cản từ xa — nó cảm nhận cách vật cản làm ria cong
Mỗi ria là một sợi Nitinol đường kính 0,4 mm và dài 200 mm. Nitinol đủ dẻo để sợi có thể uốn khi chạm bề mặt mà không tạo lực lớn lên một drone chỉ nặng vài chục gram.
Phần thú vị nằm ở gốc ria. Nhóm đặt ba cảm biến áp suất MEMS BMP390 quanh một cấu trúc nhỏ chứa UV resin. Khi sợi Nitinol bị bẻ cong, lực cơ học truyền xuống cụm này và tạo ra các thay đổi áp suất khác nhau ở ba barometer. Từ mẫu tín hiệu đó, hệ thống có thể suy ra mức độ ria đang bị ép — và từ đó ước lượng khoảng cách tương đối tới bề mặt tiếp xúc.
Cách bố trí được lấy cảm hứng từ ria của động vật gặm nhấm. Chuột không cần một cảm biến ở đầu từng sợi ria; biến dạng ở gốc ria mang thông tin về vị trí và lực tiếp xúc. Ở robot, các barometer đóng vai trò gần giống mechanoreceptor, còn microcontroller xử lý tín hiệu thay cho hệ thần kinh.
Hai module ria trong nghiên cứu có khối lượng khoảng 3,2 gram. Khi tính cả mounting, dây và các phần cơ khí bổ sung, payload tăng thêm khoảng 6 gram. Drone hoàn chỉnh trong cấu hình thí nghiệm nặng 44,1 gram.
Tại sao một barometer lại có thể trở thành cảm biến xúc giác?
Barometer thường dùng để đo áp suất không khí và suy ra độ cao. Nhóm TU Delft khai thác một hiệu ứng khác: khi gốc ria tác động lên package, nó tạo những thay đổi áp suất rất nhỏ mà ba cảm biến có thể phân biệt.
Vấn đề là tín hiệu kiểu này không sạch. Nhiệt độ thay đổi làm barometer drift; cánh quạt tạo luồng khí; sợi kim loại rung sau va chạm; vật liệu còn có hysteresis khiến tín hiệu không trở về baseline ngay sau khi mất tiếp xúc.
Nhóm vì thế phát triển thuật toán Tactile Drift Online Recurrent Compensation (TDORC). Nó liên tục ước lượng drift khi drone đang bay mà không chạm vật thể, trừ thành phần đó khỏi tín hiệu, rồi lọc rung và quá trình hồi phục sau tiếp xúc. Một mô hình học máy nhỏ tiếp tục biến dữ liệu từ ria thành tactile depth, sau đó kết quả được hợp nhất với motion model bằng Kalman filter.
Theo paper và preprint đi kèm, pipeline ước lượng độ sâu tiếp xúc đạt sai số ở mức dưới 6 mm trong các bài kiểm tra của nhóm. Đây không phải “range sensor” nhìn xa như LiDAR: phạm vi nhận biết về cơ bản được quyết định bởi chiều dài 20 cm của ria và chỉ bắt đầu có thông tin vật cản khi ria chạm vào nó.
Một cú chạm nhẹ vẫn đủ làm micro-drone mất ổn định
Gắn một thanh dài lên drone nghe đơn giản cho tới khi nó đập vào tường. Dù lực tiếp xúc của ria chỉ ở mức milli-newton, chiều dài 20 cm tạo ra moment đủ lớn để xoay một phương tiện bay chưa tới 50 gram.
Vị trí gắn ria vì thế trở thành một phần của bài toán control. Nhóm thử nhiều góc từ âm 15 độ tới 60 độ và cuối cùng chọn khoảng 45 độ cho các thí nghiệm tiếp theo. Hai ria được đặt phía trước, cách nhau 5 cm, cho phép drone vừa phát hiện tiếp xúc vừa ước lượng hướng tương đối của bề mặt.
Thay vì đâm thẳng đầu ria vào vật cản, drone có thể quét ria dọc theo bề mặt. Cách này gần với hành vi “whisking” của chuột: tiếp xúc trở thành một thao tác cảm nhận chủ động chứ không chỉ là tín hiệu báo va chạm.
Drone đã bay trong bóng tối thật, nhưng không hoàn toàn “mù” mọi cảm biến khác
Trong một thử nghiệm, drone bay men theo cả bề mặt cứng lẫn một tấm textile mềm trong bóng tối hoàn toàn. Nó bay tới với tốc độ tối đa khoảng 20 cm/s, phát hiện vật cản bằng ria rồi chuyển sang chế độ wall-following, giữ khoảng cách tiếp xúc mục tiêu trong khoảng 40–100 mm suốt khoảng bảy giây trước khi lùi lại và hạ cánh.
Điểm cần nói rõ là “chỉ dùng ria” không có nghĩa mọi chức năng bay đều dựa vào ria. Trong bài thử bóng tối, drone vẫn dùng IMU và một cảm biến ToF hướng xuống để ước lượng trạng thái bay. Ria thay thế vision/proximity sensing cho phần nhận biết vật cản và bề mặt phía trước, không thay thế toàn bộ hệ thống định vị và ổn định flight.
Ở bề mặt cứng, controller giữ wall-following tương đối ổn định. Khi chuyển sang bề mặt mềm, ma sát cao hơn và các nếp gấp khiến tactile depth kém ổn định hơn, tạo dao động rõ rệt. Drone vẫn hoàn thành bài thử mà không crash, nhưng chính paper thừa nhận controller hiện có độ robust hạn chế với soft surface.
Nhóm cũng thử cho drone đi qua một môi trường gồm ba bức tường acrylic trong suốt — loại vật cản có thể gây khó cho một số hệ vision hoặc optical range sensing. Trong năm lần chạy được báo cáo, drone đều tránh được vật cản và tới vùng mục tiêu bằng chiến lược tiếp xúc rồi wall-following.
192 KB RAM là đủ cho toàn bộ tactile navigation
Một ưu điểm của ria là dữ liệu rất nhỏ so với hình ảnh. Camera tạo ra hàng trăm nghìn hoặc hàng triệu pixel mỗi frame; hai chiếc ria chỉ tạo một số luồng tín hiệu áp suất.
Toàn bộ preprocessing, depth estimation, state fusion, perception và control của hệ tactile chạy trên STM32F405 của drone với chỉ 192 KB RAM. Nhóm cho biết phần thuật toán của họ chiếm khoảng 34 KB và hoạt động ở 50 Hz. Không cần GPU, companion computer hay kết nối tới máy tính bên ngoài để đưa ra quyết định khi bay.
Đây là điểm đặc biệt có ý nghĩa với micro aerial vehicle. Với robot dưới 100 gram, thêm một camera tốt hơn, LiDAR hay processor mạnh hơn không chỉ tăng giá; nó còn ăn trực tiếp vào payload, pin và thời gian bay. Trong cấu hình đầy đủ của nghiên cứu, drone bay được khoảng bảy phút.
Khói và bụi là use case hợp lý, nhưng paper chưa bay trong một căn phòng đầy khói
Nghiên cứu nhấn mạnh các môi trường như tòa nhà có khói, hang tối, nơi nhiều bụi hoặc không có GPS là ứng dụng tiềm năng của tactile flight. Lập luận có cơ sở: cảm biến tiếp xúc không phụ thuộc ánh sáng và không phải nhìn xuyên qua hạt bụi hay khói để phát hiện một bức tường sau khi ria chạm nó.
Nhưng các thí nghiệm được công bố tập trung vào bóng tối hoàn toàn, tường trong suốt, bề mặt cứng và textile. Nhóm chưa báo cáo một bài thử flight trực tiếp trong môi trường khói dày hoặc bụi thật. Vì vậy, nói robot “đã bay trong khói” sẽ đi xa hơn dữ liệu hiện có.
Môi trường cứu hộ thực tế cũng khó hơn đáng kể. Ria có thể mắc vào dây điện, vải rách hoặc vật thể nhỏ; gió và luồng khí hỗn loạn có thể ảnh hưởng tới barometer; soft surface đã cho thấy controller dễ dao động hơn. Một robot đi trong đống đổ nát còn cần lập bản đồ, quay về, tìm nạn nhân và tránh vật thể ba chiều phức tạp — xa hơn nhiều so với wall-following trong phòng thử.
Touch không cần thay camera để trở nên hữu ích
Ý nghĩa thực tế của thiết kế không nhất thiết là bỏ camera khỏi drone. Trong môi trường bình thường, vision vẫn cung cấp lượng thông tin phong phú hơn rất nhiều và có thể nhận vật thể từ khoảng cách xa. Ria chỉ biết nhiều khi nó đã ở gần hoặc chạm bề mặt.
Vai trò hấp dẫn hơn là một modal sensing dự phòng. Camera có thể lo perception ở khoảng cách xa; ToF hoặc optical flow hỗ trợ state estimation; còn ria tiếp tục cung cấp thông tin khi ánh sáng biến mất, vật cản trong suốt hoặc drone tiến vào không gian quá hẹp để giữ khoảng cách an toàn bằng vision.
Nghiên cứu TU Delft cho thấy cách tiếp cận đó có thể chạy trên phần cứng rất nhỏ: hai sợi Nitinol, vài barometer và vài chục kilobyte RAM đã đủ để biến tiếp xúc thành một vòng perception–control hoàn chỉnh. Bước tiếp theo không còn là chứng minh “ria robot” có hoạt động hay không, mà là xem hệ tactile này có giữ được độ tin cậy khi gặp những thứ một robot cứu hộ thật sẽ gặp: khói, bụi, dây cáp, bề mặt mềm, nhiều vật thể cùng lúc và những va chạm không được chuẩn bị trước.