Khi đường bộ biến thành sông, cứu hộ có thể đến chậm: Sinh viên Malaysia ghép AI với drone để tìm người và thả áo phao
Bốn sinh viên Universiti Malaya phát triển một prototype kết hợp drone thương mại, YOLOv8, GPS và cơ cấu thả tải để phát hiện người mắc kẹt, đánh dấu vị trí rồi thả áo phao. Hệ thống đã qua thử nghiệm chức năng và bay quy mô nhỏ, nhưng chưa được kiểm chứng trong một trận lũ thực tế và hiện chỉ nâng được tải khoảng 155 g.

Khi nước lũ phủ kín đường, vấn đề của đội cứu hộ không chỉ là đi đến chỗ nạn nhân. Trước đó, họ còn phải biết chính xác người đang mắc kẹt ở đâu giữa một khu vực rộng, trong khi thuyền khó luồn qua đường hẹp, dòng nước thay đổi nhanh và tầm quan sát từ mặt đất bị hạn chế.
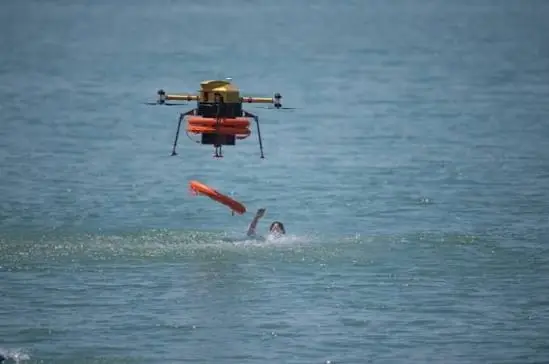
Bốn sinh viên Universiti Malaya đang thử chuyển một phần công việc tìm kiếm đó lên không trung. Dự án Water Drone for Flood Rescue kết hợp drone thương mại với mô hình thị giác máy tính YOLOv8, GPS, bản đồ trực tiếp, loa và một hộp thả tải in 3D. Khi hệ thống nhận ra một người trong video, nó lưu hình ảnh, đánh dấu khu vực vị trí trên bản đồ và cho phép drone tiếp tục tìm kiếm thay vì phải đứng yên tại chỗ.
Nhóm gồm Hani Shadiya Hassan, Wan Nuraisyah Kamilia Wan Kamil, Wen Huan Tan và Nicholas Ng Kai Yi. Prototype được giới thiệu trong James Dyson Award 2026. Theo hồ sơ dự án, nhóm đã thực hiện mô phỏng kết cấu, thử cơ cấu nâng tải, kiểm tra điện tử trên bàn, demo chức năng khi drone còn ở mặt đất và các chuyến bay thử ở quy mô nhỏ.
Đây vẫn là một dự án sinh viên ở giai đoạn prototype, chưa phải thiết bị cứu hộ đã được triển khai. Nhóm chưa thử hệ thống trong một trận lũ thực tế cùng cơ quan cứu nạn, và phiên bản hiện tại cũng chưa đủ tải để mang một áo phao cỡ đầy đủ.
AI không lái toàn bộ cuộc cứu hộ — nó giúp tìm người trong video
Phần “AI” của hệ thống tập trung vào một nhiệm vụ khá cụ thể: nhận diện người trong luồng hình ảnh từ camera của drone. Nhóm dùng YOLOv8, một họ mô hình object detection có thể vừa xác định vật thể thuộc lớp nào vừa vẽ bounding box quanh vị trí của nó trong khung hình.
Khi YOLOv8 phát hiện người, phần mềm ghi lại hình ảnh và kết hợp thông tin vị trí để tạo một điểm tìm kiếm trên dashboard. Thay vì tuyên bố tọa độ đó chính xác tuyệt đối, giao diện đánh dấu một vùng bán kính quanh vị trí ước tính. Cách thể hiện này hợp lý hơn với một hệ thống cứu hộ, bởi tọa độ của drone không tự động đồng nghĩa với tọa độ chính xác của người nằm trong ảnh.
Dashboard được nhóm xây dựng bằng Flask và hiển thị các điểm đã phát hiện trên bản đồ. Về ý tưởng vận hành, drone có thể bay tiếp sau khi đánh dấu một nạn nhân, nhờ đó một chuyến bay có khả năng khảo sát nhiều vị trí thay vì phải hover trên đầu người đầu tiên được nhìn thấy.
Cũng cần làm rõ cụm “đưa AI lên drone”. Hồ sơ dự án cho biết video từ drone được xử lý theo thời gian thực bằng YOLOv8, nhưng không mô tả phần suy luận AI chạy trực tiếp trên máy tính gắn trên drone hay ở trạm điều khiển mặt đất. Vì vậy, chính xác hơn nên coi đây là một hệ thống drone có AI hỗ trợ, chứ chưa thể kết luận toàn bộ AI hoạt động onboard.
Tìm thấy người mới chỉ là nửa đầu của bài toán
Nếu đội cứu hộ vẫn cần hàng chục phút để đưa thuyền tới, việc biết vị trí nạn nhân chưa giải quyết được nhu cầu tức thời. Nhóm vì thế thêm hai chức năng sau bước phát hiện.
Đầu tiên là loa một chiều. Người điều khiển có thể phát lời hướng dẫn hoặc trấn an từ drone xuống khu vực bên dưới. Phiên bản hiện tại chưa cho nạn nhân nói ngược trở lại; nâng cấp lên liên lạc hai chiều nằm trong kế hoạch tiếp theo của nhóm.
Thứ hai là cơ cấu thả áo phao. Bên dưới drone là một hộp PETG in 3D. Hai động cơ DC quay các bánh răng trong cơ cấu rack-and-pinion để trượt cửa ở đáy hộp, còn limit switch dừng động cơ khi cửa đạt tới giới hạn hành trình. Một ESP32 nhận lệnh đóng mở qua Wi-Fi.
Thiết kế này xuất hiện sau khi prototype cửa tải ban đầu dùng các kẹp lỏng không giữ được hình dạng đủ ổn định. Nhóm chuyển sang cửa trượt có dẫn động cơ khí để việc mở tải có thể kiểm soát được thay vì phụ thuộc vào một móc thả đơn giản.
Prototype hiện chỉ nâng được khoảng 155 gram
Con số quan trọng nhất để hiểu mức độ hoàn thiện của dự án không nằm ở AI, mà ở tải trọng. Trong phép thử vật lý được nhóm công bố, cơ cấu hiện tại có giới hạn nâng khoảng 155 g.
Điều đó có nghĩa phiên bản thử nghiệm chưa thể mang một áo phao cỡ người lớn đầy đủ như hình dung của hệ thống cuối cùng. Chính nhóm cho biết bước tiếp theo là chuyển sang UAV công nghiệp có payload lớn hơn để mang áo phao và thêm vật tư cứu hộ.
Đây là khác biệt giữa một demo tích hợp và thiết bị cứu nạn ngoài hiện trường. Một hệ thống thực sự phải mang đủ tải mà vẫn còn thời lượng bay hữu ích, ổn định trước gió, chịu được mưa và hơi nước, đồng thời không để hộp tải làm thay đổi trọng tâm đến mức khiến việc điều khiển trở nên nguy hiểm.
Nhóm cũng mới tiến hành thử nghiệm theo từng giai đoạn: bench test, demo chức năng trên mặt đất và scaled flight trial. Hồ sơ James Dyson Award không cung cấp số liệu về precision/recall của mô hình phát hiện người, sai số định vị GPS trong điều kiện lũ, thời lượng bay sau khi gắn payload hoặc tỷ lệ thả tải thành công qua nhiều lần thử.
Vì sao drone có lợi thế khi đường sá không còn dùng được?
Trong cứu hộ lũ, thuyền vẫn là phương tiện đưa người ra khỏi vùng nguy hiểm, nhưng nó phải hoạt động trong không gian có dòng chảy, vật cản và các tuyến đường đã bị biến thành kênh nước. Góc nhìn trên cao của UAV có thể bổ sung thông tin mà đội dưới mặt đất khó thu được nhanh.
Một nghiên cứu tổng quan về việc dùng UAV hỗ trợ sơ tán bằng thuyền chỉ ra rằng hình ảnh trên không có thể giúp xác định người cần cứu, lập bản đồ khu vực ngập và hỗ trợ lựa chọn tuyến tiếp cận. Bài nghiên cứu cũng dẫn trường hợp Malaysia, nơi việc dùng thuyền cho tìm kiếm nạn nhân có thể tốn thời gian và nguồn lực, còn UAV có lợi thế ở khả năng quét diện tích lớn tương đối nhanh.
Dự án của Universiti Malaya cố đẩy vai trò đó thêm một bước. Drone không chỉ là camera bay để người vận hành tự nhìn màn hình; phần mềm tự đánh dấu người khả nghi và biến detection thành một điểm trên bản đồ. Sau đó cùng phương tiện có thể phát lời hướng dẫn và thả vật nổi trước khi thuyền tới.
Những phần khó nhất vẫn chưa được thử trong một trận lũ thật
Một mô hình nhận diện người hoạt động tốt trong video thử nghiệm chưa chắc giữ nguyên hiệu năng khi gặp mưa lớn, ánh sáng yếu, mặt nước phản chiếu, cây cối che khuất hoặc chỉ một phần cơ thể nạn nhân còn nổi trên mặt nước. Hồ sơ dự án chưa công bố benchmark riêng cho những tình huống này.
Định vị cũng là bài toán riêng. Phiên bản hiện tại còn cần cải thiện việc lấy GPS và FPV telemetry trực tiếp từ drone; nhóm liệt kê đây là một mục tiêu phát triển tiếp theo. Muốn một đội cứu hộ tin vào waypoint do hệ thống sinh ra, sai số vị trí phải được đo trong điều kiện bay thật thay vì chỉ xác nhận rằng dashboard có thể đặt marker.
Drone cũng chưa có obstacle detection. Trong vùng lũ đô thị, dây điện, mái nhà, cây, cột và các cấu trúc chỉ nhô một phần khỏi mặt nước có thể trở thành vật cản khó quan sát. Nhóm cho biết họ muốn bổ sung khả năng tránh chướng ngại và tăng mức chống nước trước khi tiến tới thử nghiệm hiện trường.
Cuối cùng là quy trình cứu hộ. AI phát hiện một hình người không đồng nghĩa hệ thống nên tự động thả áo phao ngay lập tức. Ngoài nguy cơ false positive, người vận hành còn phải cân nhắc vị trí thả, dòng nước, vật cản và việc payload có thể rơi trúng người. Hồ sơ hiện tại mô tả một hệ thống hỗ trợ người điều khiển, không phải drone tự quyết định toàn bộ nhiệm vụ cứu nạn.
Bước tiếp theo quan trọng hơn một demo đẹp
Nhóm đặt mục tiêu chuyển sang drone tải nặng hơn, bổ sung obstacle detection, liên lạc hai chiều, chống nước tốt hơn và thử nghiệm cùng các cơ quan như Jabatan Bomba dan Penyelamat Malaysia (JBPM) và National Disaster Management Agency (NADMA). Xa hơn, họ hình dung nhiều drone có thể chia sẻ vị trí nạn nhân và phân vùng tìm kiếm.
Nếu dự án tiếp tục, phép thử có giá trị nhất sẽ không phải chỉ cho YOLOv8 nhận diện một người trên sân hay cho cơ cấu mở cửa đúng lệnh. Hệ thống cần được đặt vào một bài test gần thực địa: diện tích tìm kiếm đủ lớn, nhiều vật thể gây nhiễu, người bị che khuất, gió và mưa, GPS không hoàn hảo và giới hạn pin thực tế.
Đến lúc đó mới có thể trả lời câu hỏi quan trọng: drone có thực sự giúp đội cứu hộ tìm đúng người nhanh hơn và đưa hỗ trợ tới họ sớm hơn hay không. Prototype của nhóm Universiti Malaya chưa chứng minh điều đó, nhưng nó đã ghép bốn bước thường tách rời — phát hiện, định vị, giao tiếp và thả cứu sinh — thành một workflow đủ cụ thể để đem đi kiểm chứng.
Nguồn: James Dyson Award — Water Drone for Flood Rescue; Drones — UAVs as a Tool for Optimizing Boat-Supported Flood Evacuation Operations.